
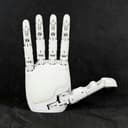
Aero Hand Open
Chestnut Robotics (formerly Tetheria) · Bilder
Aero Hand Open ist eine quelloffene, sehnengetriebene Roboterhand von Tetheria (heute Chestnut Robotics), die 7 aktive Freiheitsgrade in ein leichtes, 3D-gedrucktes Gehäuse packt. Sie ist eine Roboterhand für Forschungslabore, Universitäten und Bastler, die eine leistungsfähige Plattform für geschickte Manipulation wollen, ohne den fünfstelligen Preis proprietärer Optionen zu zahlen. Die Hand kommt mit dem Aero Hand Open SDK, einer grafischen Steuerungsoberfläche in Python und einem simulationsbereiten Modell, auf dem Sie Richtlinien trainieren können. Und der Preis der Roboterhand bleibt unter 314 US-Dollar.
Über Aero Hand Open
Was ist Aero Hand Open
Aero Hand Open ist eine fünfFingrige Roboterhand mit einem sehnengetriebenen Aufbau. Statt in jedes Gelenk einen Motor zu stopfen, leitet sie die Kraft über Kabel, was die Hand klein, leicht und günstig in der Herstellung hält. Genau das ist der Punkt: eine Plattform für geschickte Manipulation, die Sie sich tatsächlich leisten und reparieren können.
Die Hand wird von Tetheria entworfen, einem Robotik-Startup aus dem Silicon Valley, das Anfang 2025 von Veteranen von Tesla, Waymo und Apple gegründet wurde. Das Unternehmen heißt inzwischen Chestnut Robotics, doch der Name Aero Hand Open und die Dokumentation leben weiter. Das Argument des Teams ist einfach. Die Einstiegskosten für geschickte Hände um eine Größenordnung senken und Forscher aufhören lassen, Hardware zu rationieren. Und es funktioniert.
Die größte Einschränkung ist die Kehrseite dieses Aufbaus. Sehnengetriebene Hände sind unteraktuiert, das heißt, ein Motor treibt über ein einzelnes Kabel mehrere Gelenke an. Diese Gelenke lassen sich also nicht unabhängig ansteuern, und die Hand ist schwieriger zu erlernen als eine direkt angetriebene Einheit. Wenn Ihre Arbeit Unabhängigkeit pro Gelenk mit präziser Kraftregelung erfordert, ist das wahrscheinlich nicht die richtige Hand für Sie.
Erste Schritte
- Installieren Sie das SDK mit
pip install aero-open-sdkunter Python 3.10 oder neuer, oder klonen Sie das GitHub-Repository und installieren Sie es im Editable-Modus, um die neuesten Updates zu erhalten. - Verbinden Sie die Hand per USB-C mit Ihrem PC und starten Sie dann die Steuerungs-App (
aero-open-guiunter Mac und Linux,python -m aero_open_sdkunter Windows). - Aktualisieren Sie die Portliste und wählen Sie das richtige serielle Gerät aus, dann drücken Sie Homing, damit jeder Finger in eine bekannte Position zurückfährt.
- Ziehen Sie die Schieberegler, um jeden Finger oder das Daumengelenk zu bewegen, oder führen Sie die Python-Beispiele aus, um voreingestellte Griffsequenzen zu testen.
- Trainieren oder deployen Sie eine Richtlinie in der Simulation und führen Sie sie dann auf der physischen Hand aus, ohne Feinabstimmung oder zusätzliche Zustandsschätzung.
Produktinformationen
Ein kurzer Überblick über Preise, unterstützte Plattformen und die Leistung von Aero Hand Open.
Am besten für
Die Nutzer, Aufgaben und Szenarien, für die dieses Tool am besten passt.
Nutzer
- Forschungslabore
- Universitäten und Lehrende
- Robotik-Bastler und Maker
Aufgaben
- Manipulationsrichtlinien trainieren
- Forschung zu Greifen und In-Hand-Manipulation
- Teleoperation und Datenerfassung
Szenarien
- Einen Laborplatz aufbauen, ohne das Budget zu sprengen
- Einen neuen Steuerungsalgorithmus prototypen
- Unterrichtsdemos zu verkörperter KI
Wichtigste Funktionen
7 aktive Freiheitsgrade mit einem 3-DOF-Daumen
Die Hand hat 7 aktive Freiheitsgrade von insgesamt 16, und allein der Daumen bekommt drei der aktiven. Das unterscheidet sie von einfacheren Greifern: Ein Daumen mit drei Freiheitsgraden kann sich auf Weisen gegenüberstellen und neu positionieren, wie es ein einachsiger nicht kann, und das ist der Unterschied zwischen einem Zangengriff und etwas, das einem echten Kneifen näher kommt. Bei Manipulationsarbeit zählt die Daumenkonfiguration mehr als die reine Fingerzahl.
Sehnengetriebene, unteraktuierte Übertragung
Der Sehnenzug jedes Fingers wird von einem einzigen Motor angetrieben, wobei die DIP- und PIP-Gelenke passiv im Verhältnis 1:1 gekoppelt sind und das MCP-Gelenk adaptiv gekoppelt ist für einen weicheren Kontakt. Die Kraft über Kabel statt über Motoren in den Gelenken zu leiten, hält die Hand leicht und die Kosten niedrig. Wo ist also der Haken? Der Kompromiss ist real. Planen Sie damit: gekoppelte Gelenke lassen sich nicht unabhängig ansteuern.
Offenes SDK und Python-Steuerung
Das Aero Hand Open SDK installiert sich mit einem einzigen pip-Befehl und läuft ab Python 3.10. Eine grafische Steuerungs-App lässt Sie die Position jedes Fingers von ganz offen bis voller Griff per Schieberegler einstellen, und dieselbe Bibliothek trägt die Python-Beispiele. Wenn Sie schon mit anderen Roboter-SDKs gebaut haben, wird Ihnen dieses schnell vertraut vorkommen.
Simulationsbereites Modell mit RL-Training
Die Hand kommt mit einem Simulationsmodell, das die Kabelübertragung nachbildet, dazu eine identifizierte Aktuierungskarte, die dieses Modell in beide Richtungen mit den Motorbefehlen verbindet. Ein Reinforcement-Learning-Paket trainiert Richtlinien für die Hand. Der Gewinn: Sie können vollständig in der Simulation trainieren und das Ergebnis ohne Feinabstimmung und ohne Zustandsschätzung auf der Hardware ausführen. Das ist selten bei einer sehnengetriebenen Hand, bei der die unteraktuierte Übertragung sonst schwer in einer Simulation darzustellen ist.
3D-gedruckte und modulare Hardware
Die mechanischen Teile sind 3D-gedruckt und modular, also ist dies eine 3D-gedruckte Roboterhand, die Sie aus den veröffentlichten Konstruktionsdateien selbst nachbauen können. Kompakte Servo-Aktuator-Module mit eingebauten Encodern übernehmen die Antriebsseite, und das Ganze läuft über einen 6-V-Gleichstromeingang per USB-C. Ein Finger bricht, Sie drucken einen neuen. Kein Einschicken der Hand zur Reparatur.
Offene Lizenzierung für gemischte Nutzung
Die Lizenzierung teilt sich danach, was Sie verwenden. Software, also Firmware und SDK, steht unter Apache-2.0 und ist für kommerzielle Nutzung mit Hinweisen in Ordnung. Die Konstruktionsdateien, die CAD, STEP, STL, Zeichnungen, BOM und Dokumentation umfassen, stehen unter CC BY-NC-SA 4.0 und sind nur für nicht-kommerzielle Nutzung, Ableitungen unter derselben Lizenz. Wenn Sie Teile fertigen oder Kits aus diesen Dateien verkaufen wollen, brauchen Sie eine kommerzielle Lizenz.
Vor- und Nachteile
Vorteile
- Kostet unter 314 US-Dollar, ein Bruchteil dessen, was proprietäre geschickte Hände kosten, und macht Labore mit mehreren Einheiten praktikabel.
- Kommt simulationsbereit mit einem RL-Trainingspaket, sodass Sie Richtlinien in der Simulation entwickeln und ohne Feinabstimmung deployen.
- Das offene SDK installiert sich mit einem pip-Befehl und läuft auf Standard-Python, was die Einstiegshürde senkt.
- 3D-gedruckte modulare Teile bedeuten günstige, schnelle Reparaturen und die Option, eine eigene Einheit zu bauen.
- Ein 3-DOF-Daumen unterstützt echte geschickte Griffe, nicht nur einfaches Auf und Zu.
Nachteile
- Unteraktuierte, gekoppelte Gelenke lassen sich nicht unabhängig ansteuern, was die Kraftregelung pro Gelenk einschränkt.
- Schwieriger zu erlernen als eine direkt angetriebene Hand, rechnen Sie also mit einer steileren Kurve beim Training von Richtlinien.
- Die Konstruktionsdateien sind nur für nicht-kommerzielle Nutzung, Sie brauchen also eine separate Lizenz, um Kits oder Teile daraus zu verkaufen.
- Die Produktseite leitet nach dem Namenswechsel inzwischen zu Chestnut Robotics weiter, sodass Dokumentation und Support-Links verwirren können.
Häufige Fragen
Es ist eine Forschungsplattform für geschickte Manipulation. Labore nutzen sie für Greifen, In-Hand-Manipulation, Teleoperation und Reinforcement-Learning-Experimente, bei denen Sie eine echte Hand brauchen, ohne den Preis einer echten Hand zu zahlen.
Ähnliche Inhalte
Entdecke passende Tools, Skills und Artikel zu Aero Hand Open.
Alternativen zu Aero Hand Open

X Ray Interpreter
X-ray Interpreter · BilderX Ray Interpreter ist ein webbasiertes KI-Radiologie-Tool, das Röntgenbilder, CTs, MRTs, Ultraschallbilder und PET-Aufnahmen in Berichte in einfacher Sprache verwandelt. Sie laden eine Aufnahme hoch, erhalten in wenigen Augenblicken eine vorläufige Röntgenbild-Interpretation und stellen dann Rückfragen, wenn etwas erklärt werden muss. Es dient als zweite Meinung und als Lernhilfe, nicht als medizinische Diagnose.

Aieasypic
AIEasyPic · BilderAIEasyPic ist ein KI-Bildgenerator, der einfache Text-Prompts in Sekunden in fertige Kunstwerke verwandelt. Du kannst außerdem eigene Modelle mit persönlichen Fotos trainieren, Gesichter in vorhandenen Bildern tauschen und kurze Videoclips aus Text erstellen, alles im Browser. Er passt zu Gelegenheitskreativen, die schnelle Bilder wollen, und zu Hobbyisten, die ein persönliches Modell bauen möchten, ohne eine Zeile Code anzufassen.
Chargen
Chargen · BilderChargen ist ein KI-Charaktergenerator und ein Toolkit zum Worldbuilding für Dungeons & Dragons und andere Tisch-Rollenspiele. Es verwandelt eine einzeilige Idee in ein gemaltes Charakterporträt, erzeugt NSCs, Monster, Karten und Begegnungen in derselben Sitzung und hält die Details jeder Kreatur griffbereit. Der Bereich für Tisch-Rollenspiel-Kunst läuft über ein Creditsystem namens Gold, während die Textgeneratoren für alle kostenlos bleiben.