
OLO Robotics
OLO Robotics · Programmation
OLO Robotics est une plateforme ROS 2 dans le navigateur qui réunit la simulation de robots, la téléopération, la navigation autonome et le codage assisté par IA dans un seul espace de travail cloud. Elle est conçue pour les équipes qui veulent éviter la charge de configuration des outils ROS locaux et mettre les robots au travail utile plus tôt. Voyez-la comme un logiciel d'inspection par robot et un espace de développement fusionnés dans un seul onglet. Vous l'ouvrez, vous importez un modèle 3D ou vous connectez le matériel, et vous commencez à construire. Toute l'idée est là.
À propos de OLO Robotics
Qu'est-ce qu'OLO Robotics
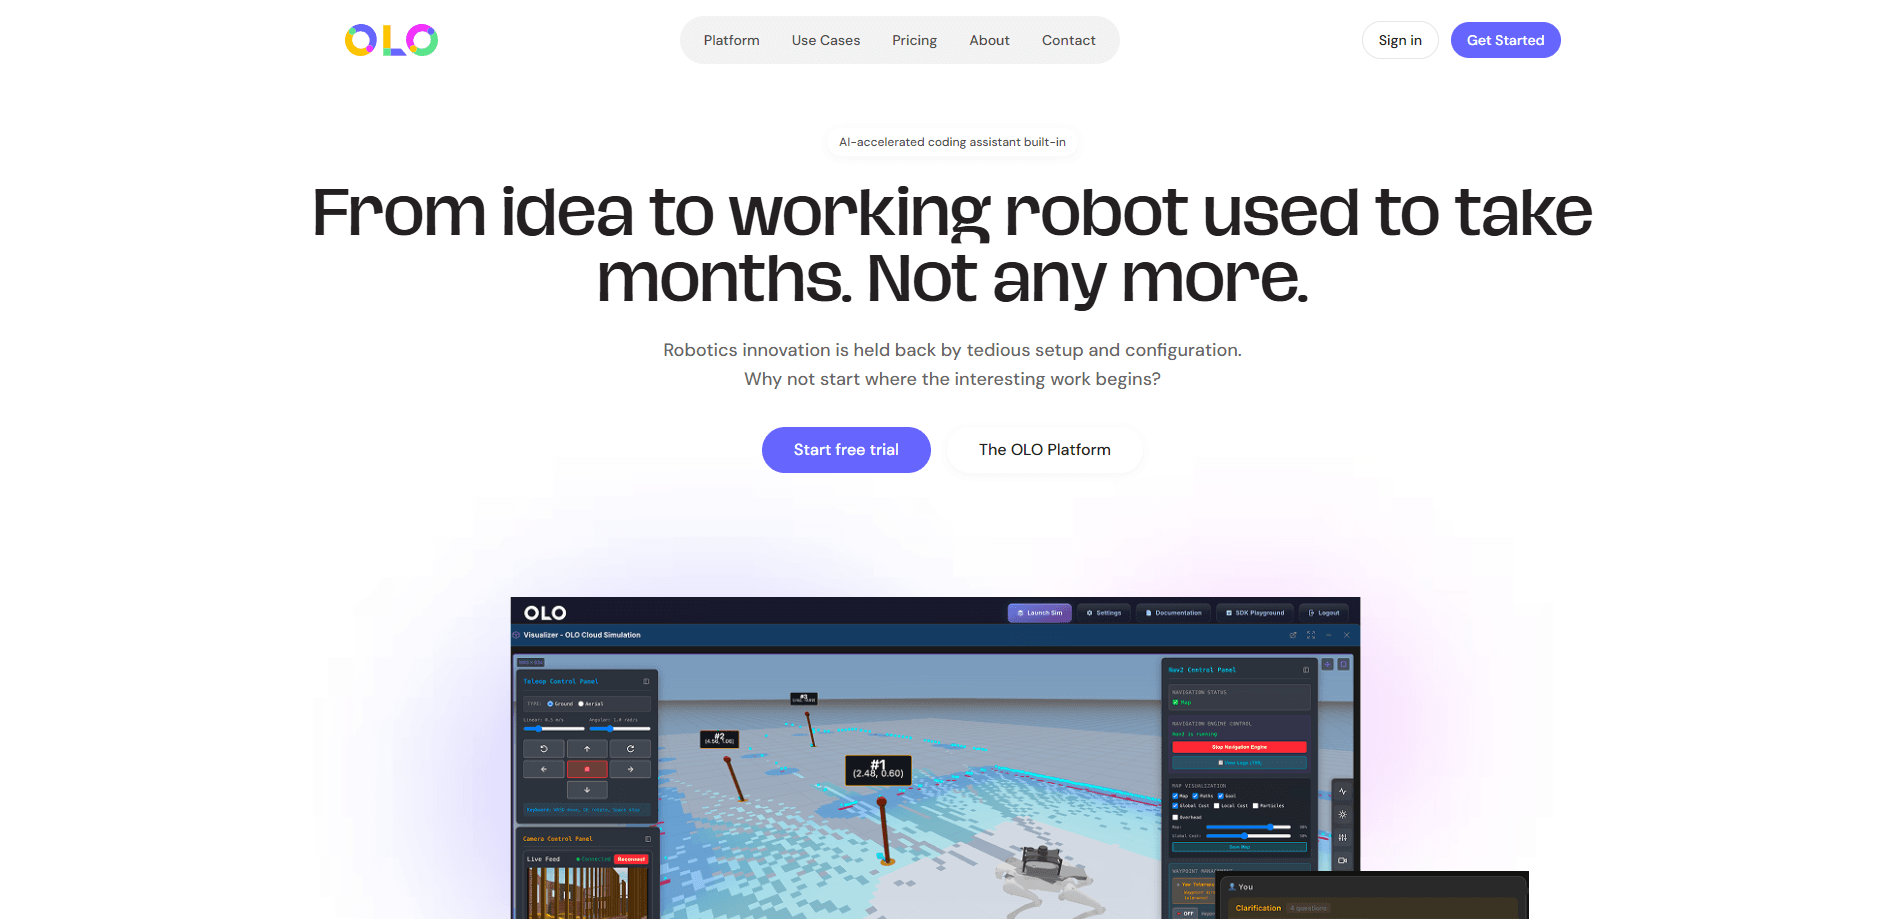
OLO Robotics est une plateforme de robotique cloud d'une entreprise britannique basée à Sheffield. Elle fait tourner ROS 2 dans le navigateur, donc vous n'installez pas de chaîne d'outils locale et vous ne maintenez pas une station de travail à jour avec des pilotes. Le visualiseur, le simulateur, le générateur de cartes et les panneaux de contrôle vivent dans le même onglet. Aucune installation. Aucune guerre de pilotes.
Le problème central qu'elle attaque, c'est la friction du déploiement. Faire passer un robot d'une démo qui fonctionne à une tâche répétable coûte souvent des semaines d'ingénierie ROS spécialisée, et l'inspection industrielle est l'exemple le plus clair de là où ce coût pèse le plus. Inspecter à la main des espaces confinés, des zones à haute température ou des structures élevées met les personnes en danger et produit des relevés qui dérivent entre les visites. OLO vous laisse planifier une trajectoire en simulation, cartographier le site réel, puis programmer le robot pour qu'il parcoure les mêmes points de passage à chaque fois.
La principale limite, c'est la dépendance au matériel. OLO est la couche logicielle, pas le robot, et cette distinction compte plus que n'importe quelle liste de fonctionnalités, parce que la plateforme ne fait du travail utile que lorsqu'elle parle à du matériel compatible sur un réseau. Il vous faut toujours du matériel compatible, une connexion réseau fiable sur le site et, pour les fonctionnalités cloud, un compte sur leurs offres payantes une fois les fenêtres d'essai fermées. Elle vise clairement les développeurs, les ingénieurs et les équipes industrielles. Un amateur occasionnel trouvera beaucoup de capacités, mais moins d'accompagnement qu'avec un kit de robotique pour débutants.
Premiers pas
- Créez un compte gratuit sur app.olo-robotics.com et connectez-vous à l'espace de travail web.
- Importez un modèle 3D de votre environnement et lancez une inspection d'essai dans le simulateur cloud.
- Cartographiez le site réel avec le visualiseur OLO, puis placez les points de passage de navigation et définissez une action à chaque arrêt.
- Configurez les panneaux du tableau de bord d'inspection, puis programmez l'exécution pour que le robot navigue de façon autonome et enregistre en chemin.
- Consultez les flux de données en direct et téléchargez l'enregistrement ROSBag complet après l'exécution.
Informations sur le produit
Aperçu des tarifs, des plateformes compatibles et des performances de OLO Robotics.
Idéal pour
Les utilisateurs, tâches et cas d'usage où cet outil convient le mieux.
Utilisateurs
- Développeurs en robotique
- Équipes d'inspection industrielle
- Revendeurs de matériel et fabricants
Tâches
- Simuler une inspection d'essai complète
- Créer une routine de navigation autonome
- Téléopérer et diffuser la vidéo
- Écrire du code robot avec l'assistance IA
Cas d'usage
- Inspections en espace confiné et à haute température
- Remettre en production un robot bloqué
- Intégrer des équipes d'ingénierie
Fonctionnalités clés
Simulateur cloud
Vous importez un modèle 3D de votre environnement et lancez une inspection d'essai complète en simulation avant de toucher au matériel. L'offre gratuite inclut une heure de temps de simulateur au total, tandis que Premium vous donne 10 heures par mois et des heures supplémentaires à 2 £ l'heure. C'est le moyen le moins cher de repérer une mauvaise trajectoire avant que le robot ne bouge.
Visualiseur dans le navigateur et cartographie SLAM
Le visualiseur OLO génère une carte en direct de l'environnement d'inspection réel. Sous le capot, il utilise SLAM et AMCL pour la navigation, la même base sur laquelle les ingénieurs en robotique comptent déjà, mais vous le pilotez depuis un onglet de navigateur au lieu d'un terminal. Les cartes font partie des données de votre projet et se réutilisent d'une exécution à l'autre.
Téléopération et vidéo en direct
Vous pouvez piloter un robot à distance et regarder un flux vidéo en direct depuis l'espace de travail. C'est ce qui rend l'inspection à distance pratique quand un site est dangereux ou difficile d'accès. La diffusion vidéo, la navigation, la manipulation et le contrôle sont prêts dès le premier jour, plutôt qu'assemblés pièce par pièce.
Navigation autonome par points de passage
Vous placez des points de passage de navigation, vous définissez une action à chaque arrêt et vous programmez l'inspection dans la plateforme. Le robot navigue alors de façon autonome le long de la trajectoire et enregistre les données en chemin, ce qui supprime la variabilité qui s'immisce dans les inspections menées par des humains. Le même chemin à chaque fois. Les exécutions répétées suivent la même trajectoire définie.
Capture de données ROSBag et intégration ROS 2
Chaque exécution produit un enregistrement ROSBag complet que vous pouvez télécharger et analyser, avec des flux de données en direct affichés dans des panneaux de bord configurables. Comme la plateforme est bâtie sur ROS 2, l'intégration de MoveIt et de YOLO est disponible pour les équipes qui ont besoin de manipulation ou de vision dans la boucle. Vos connaissances d'ingénierie actuelles restent valables.
Codage assisté par IA et SDK Playground
Le SDK Playground vient avec un crédit mensuel de 20 £ plus un assistant de codage IA, et un SDK autonome est disponible en essai. Vous écrivez et testez la logique du robot dans le navigateur au lieu de monter un environnement de développement local. L'assistant IA est facturé au token sur les offres payantes, donc un usage occasionnel reste bon marché.
Programme d'intégration accompagné
Pour les déploiements industriels, OLO propose un programme d'intégration pratique couvrant le cadrage, une évaluation sur site et la spécification, suivis d'une formation, d'un support continu et des mises à jour de la plateforme. Il existe pour que vos propres ingénieurs finissent par faire tourner et maintenir le robot de façon autonome. Pas une dépendance louée pour toujours.
Avantages et inconvénients
Avantages
- Fait tourner ROS 2 dans le navigateur, donc vous évitez la configuration locale d'outils et la maintenance des pilotes.
- Le flux de la simulation au déploiement au même endroit réduit l'écart entre une trajectoire testée et une inspection réelle.
- L'offre gratuite inclut la visualisation, la téléopération, la navigation SLAM/AMCL et l'intégration de MoveIt, ce qui est un point de départ généreux.
- Les enregistrements ROSBag et les tableaux de bord en direct rendent les données de chaque exécution faciles à examiner et à comparer.
- Le codage assisté par IA et le SDK Playground abaissent la barrière du code pour les équipes sans spécialistes ROS pointus.
Inconvénients
- Il vous faut toujours du matériel de robot compatible, donc la plateforme ne peut pas relancer un robot à l'électronique non prise en charge.
- Les fonctionnalités cloud dépendent d'une connexion réseau sur le site, ce qui n'est pas garanti dans tous les environnements industriels.
- Les fonctionnalités avancées comme l'automatisation, le SDK autonome et le codage IA se limitent à des essais de 14 jours ou à des offres payantes, donc l'offre gratuite est vraiment une évaluation.
- Le simulateur plafonne à une heure en gratuit et à 10 heures par mois en Premium, ce qui peut être court pour des tests intensifs.
Questions fréquentes
OLO Robotics est une plateforme cloud qui fait tourner ROS 2 dans un navigateur, en combinant simulation de robots, cartographie, navigation autonome, téléopération et capture de données. Elle vise les équipes qui veulent déployer des robots pour des tâches comme l'inspection industrielle sans construire et maintenir un environnement ROS local.
Contenus associés
Découvrez des outils, des compétences et des articles liés à OLO Robotics.
Alternatives à OLO Robotics
Forefront
Forefront · ProgrammationForefront est une plateforme web pour construire avec de l'IA open source. Elle vous laisse affiner les principaux modèles de langage open source sur vos propres données, évaluer leurs performances et les exécuter via une API ou les exporter pour les héberger vous-même. Les développeurs qui veulent le confort d'une plateforme fermée mais tiennent à rester propriétaires de leurs modèles et de leurs données sont le public visé ici.

Startkit
StartKit.AI · ProgrammationStartkit est un boilerplate pour créer des produits SaaS d'IA et des wrappers d'IA. Voyez-le comme un boilerplate de startup IA avec les parties ennuyeuses déjà branchées : authentification, paiements Stripe et Lemon Squeezy, limites d'usage, e-mail transactionnel et un kit de démarrage d'API IA qui parle à OpenAI, Anthropic, Groq ou Llama. Vous clonez le dépôt, fixez votre prix et attaquez la partie du produit pour laquelle les gens paient vraiment. Il repose sur Next.js au-dessus de React et Tailwind, donc une bonne partie du code boilerplate vous semble déjà familière.
Testim
Tricentis · ProgrammationTestim est une plateforme d'automatisation des tests dopée à l'IA, qui sert à créer et exécuter des tests de bout en bout sur des applications web, mobiles et Salesforce. Elle s'appuie sur l'apprentissage automatique pour garder les tests stables quand une interface change, alors les équipes passent moins de temps à réparer des sélecteurs cassés. Pas mal pour un outil de tests automatisés que vous pouvez utiliser dès aujourd'hui. Vous créez des tests en enregistrant des actions dans un navigateur, puis vous ajoutez du JavaScript quand vous avez besoin de plus de contrôle. C'est un choix solide pour une équipe QA bien occupée.