
Lucky Robots
Lucky Robots · Outros
A Lucky Robots cria o Lucky Engine, um simulador de robótica baseado em MuJoCo que grava episódios rotulados a 10.000 Hz e os exporta para o LeRobot.
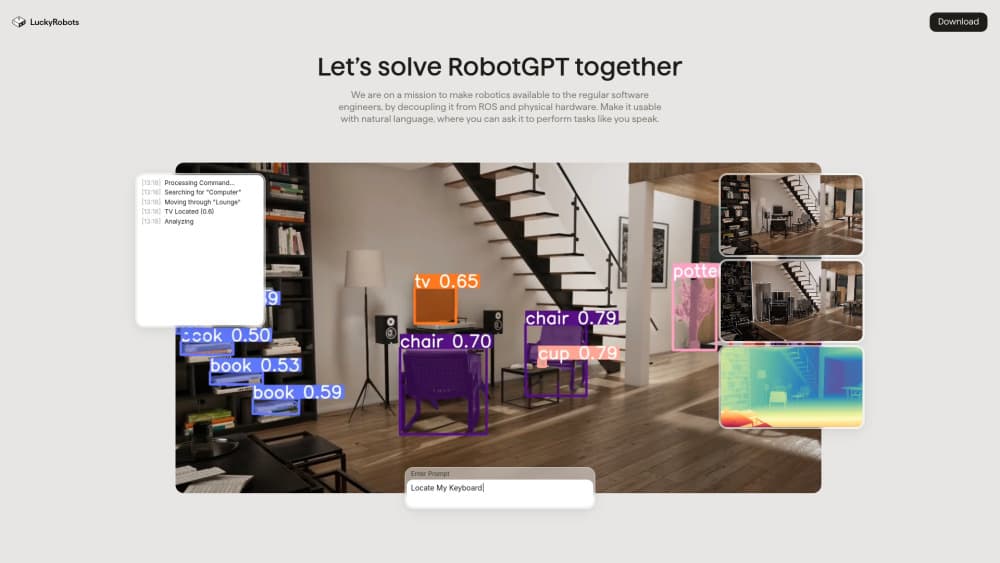
Sobre Lucky Robots
About
O que é Lucky Robots
A Lucky Robots é uma equipe pequena de engenharia que constrói a camada de simulação para a IA incorporada. O produto principal, o Lucky Engine, é um motor de jogo feito para robôs e não para jogadores. O MuJoCo cuida de contato, atrito e dinâmica; o Vulkan cuida do render; e um SDK de Python conversa com o motor por gRPC.
A proposta é fácil de entender. Alugar hardware custa caro, e uma política que falha em um braço real pode queimar um motor ou uma semana de conserto. Um simulador para treinar robôs deixa a mesma política falhar um milhão de vezes sem custo e depois leva a garra aprendida para a máquina física. A empresa estima economia de cerca de 90% em tempo e orçamento na comparação com treino em hardware real. O número é dela, então vale ler como promessa e não como medição independente.
Os limites também pesam. A plataforma é nova e a equipe é enxuta. O Lucky Hub, o espaço de trabalho na nuvem, ainda marca várias funções como em breve. Rodar o motor localmente pede uma GPU de desktop recente. Quem vem de uma pilha com dez anos de tutoriais vai encontrar lacunas.
A geração de dados sintéticos para robótica está no centro do produto, e a equipe vende o motor como plataforma de aprendizado para robôs, não como demo de render. Você monta uma cena, coloca um robô, programa uma tarefa e grava o que acontece em episódios rotulados. A saída mira aprendizado por imitação e treino de políticas.
Como começar
- Baixe o LuckyEngine na página de releases do GitHub para Linux, macOS ou Windows.
- Aponte LUCKYENGINE_PATH para o executável ou LUCKYENGINE_HOME para a pasta que o contém.
- Instale o cliente com
pip install luckyrobots. - Abra uma cena no editor, inicie o painel do servidor gRPC e conecte pelo Python com uma Session, ou suba cena e robô por código.
- Grave episódios e exporte como datasets do LeRobot 3.0 para treinar.
Informações do produto
Uma visão rápida dos preços, das plataformas compatíveis e do desempenho de Lucky Robots.
Ideal para
Os usuários, tarefas e cenários em que esta ferramenta se encaixa melhor.
Usuários
- Pesquisa em robótica
- Engenharia de aprendizado de máquina para robôs
- Equipes pequenas de robótica
Tarefas
- Juntar dados de demonstração sem reservar laboratório
- Testar uma política antes de encostar no hardware
- Conferir a transferência sim-to-real
- Treinar drones e braços na mesma pilha
Cenários
- Gerar o dataset durante a noite antes de um treino
- Um laboratório universitário com dois braços e fila de alunos
- Experimentos reproduzíveis para um artigo
Principais recursos
Física MuJoCo dentro de um motor em tempo real
O Lucky Engine usa contato, atrito e dinâmica do MuJoCo como núcleo físico, então uma garra aprendida em simulação tem chance real de segurar em uma pinça física. O motor envolve esse solver em um laço em tempo real com relógios precisos, o que mantém as marcas de tempo alinhadas aos passos de física. Em treinos que duram dias, essa consistência vale mais que velocidade bruta.
Câmeras rasterizadas ou com path tracing
O render roda sobre Vulkan e oferece dois modos. A rasterização é rápida e suficiente para cenas com muita geometria. O path tracing gera imagens próximas do que um sensor real enxerga, e essa é a diferença entre um modelo de visão que transfere e outro que desmonta no primeiro quadro real. Você escolhe por cena, então uma rodada rápida de dados não precisa pagar por fotorrealismo.
Gravação em alta frequência e exportação para LeRobot
Cada movimento vira um episódio rotulado com quadros de câmera, estados de juntas e sensores. O motor grava a 10.000 Hz e codifica vídeo na GPU, o que mantém lotes grandes sob controle. Os episódios saem no formato LeRobot 3.0, então as ferramentas do Hugging Face e os scripts de treino leem tudo sem conversão.
SDK de Python e controle por gRPC
O pacote luckyrobots espelha a superfície gRPC do motor: robôs, políticas, juntas, atuadores, IK, telemetria, câmeras e viewports. Um cliente de baixo nível envia ações e lê observações em uma chamada só, e um ambiente Gymnasium embrulha o mesmo laço para aprendizado por reforço. Tudo se descobre em tempo de execução, então você lista robôs e juntas em vez de adivinhar nomes na documentação.
Cenas com C# e ativos procedurais
O editor segue as convenções da indústria de jogos: você posiciona objetos, riga props, programa comportamento em C# e gera malhas e materiais por procedimento quando a cena precisa de variedade. Geladeiras, armários e churrasqueiras com articulação deixam uma política aprender a manipular o ambiente em vez de apenas olhar para ele. Qualquer XML do MuJoCo entra, com suporte pronto para Unitree, Franka e Hello Robot.
Agentes de IA e execuções na nuvem pelo Lucky Hub
O Lucky Hub adiciona um espaço compartilhado para projetos, datasets, modelos e execuções, e deixa um agente de IA pilotar o motor. Você aponta o Claude, o Codex ou outro agente para um projeto e ele monta cenas e grava dados pelas mesmas interfaces que uma pessoa usa. As execuções na nuvem são cobradas por minutos de simulação e episódios, o que serve bem a times que precisam de um milhão de episódios sem ter o hardware para produzir tudo.
Prós e contras
Prós
- Física e render vivem no mesmo motor, então quadros de câmera e dados de juntas saem do mesmo passo de simulação.
- A saída em LeRobot 3.0 remove o trabalho de exportar e converter antes do treino.
- O SDK de Python e a API gRPC cobrem reforço, imitação e teleoperação sem código extra de cola.
- Qualquer modelo XML do MuJoCo carrega, o que cobre a maioria dos braços e quadrúpedes de pesquisa.
- O cliente com licença MIT e o plano gratuito deixam o primeiro experimento barato.
Contras
- A comunidade é pequena, então um erro estranho provavelmente vai exigir resposta direta do time e não um tópico de fórum.
- Recursos do Lucky Hub, como cobrança de equipe e créditos hospedados, ainda apareciam como em breve, o que limita o uso em nuvem por enquanto.
- Rodar localmente pede GPU de desktop e download manual do motor, então a montagem pesa mais que um pip install.
- A documentação puxa para referência de API, e quem está começando precisa aprender os conceitos de MuJoCo em outro lugar.
Perguntas frequentes
O Lucky Robots serve para treinar e testar políticas de robô em simulação antes de levá-las ao hardware real. A equipe monta uma cena, grava episódios rotulados e exporta os dados para aprendizado por imitação.
Conteúdo relacionado
Explore ferramentas, skills e artigos relacionados a Lucky Robots.
Alternativas a Lucky Robots
BinkBink
BinkBink · OutrosO BinkBink é uma plataforma de jogos online gratuita e um criador de jogos com IA que deixa qualquer pessoa transformar uma breve descrição em texto em um jogo de navegador jogável. Você pode entrar em centenas de jogos feitos pela comunidade. Ou descreve a sua própria ideia, joga em segundos e compartilha com amigos. Quer criar seu próprio jogo? Não precisa programar. Sem configurar motor, sem download, sem complicação.

Audiogen
Audiogen Inc. · OutrosO Audiogen é um gerador de música com IA criado pela Audiogen Inc., uma equipe de pesquisa pequena que passou cerca de 2,5 anos treinando o próprio modelo de música generativa e desenhando uma interface web em volta dele. Em vez de uma simples caixa de texto, essa ferramenta de música com IA transforma a linha do tempo em uma Estação de Trabalho de Áudio Generativo, ou GAW, voltada para iniciantes, na qual o inpainting, a extensão, a remixagem e a edição de faixas funcionam mais como pintar em uma tela. O produto ainda está em beta, então o acesso passa por uma lista de espera ou por um convite. Os planos pagos ainda não foram publicados.

Aiml API
AIMLAPI OÜ · OutrosA Aiml API é uma API unificada de modelos de IA que coloca mais de 1000 modelos da OpenAI, Google, Anthropic e outros por trás de um único endpoint e uma única fatura. Você escreve código contra um só esquema compatível com OpenAI e depois alterna entre modelos de chat, imagem, vídeo e áudio mudando uma string de modelo. Ela serve para desenvolvedores e equipes pequenas que querem acesso multimodelo sem administrar uma dúzia de contas de fornecedor separadas, e elimina a dor de cabeça comum de faturamento que vem com testar vários fornecedores. Uma chave cobre tudo.