
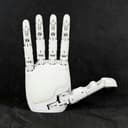
Aero Hand Open
Chestnut Robotics (formerly Tetheria) · 圖片
Aero Hand Open 是 Tetheria(現為 Chestnut Robotics)推出的開源腱驅動機械手掌,把 7 個主動自由度塞進輕量的 3D 列印骨架裡。它是一隻給研究實驗室、大學與玩家的機械手掌,想提供夠用的靈巧操作平台,又不必負擔專有方案五位數的價格。這隻手掌隨附 Aero Hand Open SDK、一套 Python 控制介面,以及可直接用於模擬、讓你訓練策略的模型。而且機械手掌的價格壓在 314 美元以下。
關於 Aero Hand Open
Aero Hand Open 是什麼
Aero Hand Open 是一隻五指的機械手掌,採用腱驅動設計。它不在每個關節裡塞一顆馬達,而是透過纜線傳遞力量,讓手掌保持小巧、輕盈、製造成本低。這正是重點:一個你真的負擔得起、也修得起的靈巧操作平台。
這隻手掌由 Tetheria 設計,這是一家矽谷機器人新創公司,2025 年初由來自 Tesla、Waymo 與 Apple 的老將創立。公司後來更名為 Chestnut Robotics,但 Aero Hand Open 這個名稱與文件仍沿用至今。團隊的說法很簡單。把靈巧手掌的入門成本降低一個數量級,讓研究人員不必再省著用硬體。而這招奏效。
最大的限制正是這個設計的另一面。腱驅動手掌屬於欠驅動,也就是一顆馬達透過單一纜線帶動多個關節。因此這些關節無法獨立下達指令,這隻手掌也比直驅機型更難上手。如果你的工作需要各關節獨立、力量控制精準,這大概不是你要的手掌。
開始使用
- 在 Python 3.10 以上以
pip install aero-open-sdk安裝 SDK,或複製 GitHub 儲存庫並以可編輯模式安裝,以取得最新更新。 - 透過 USB-C 將手掌連到電腦,然後啟動控制應用程式(Mac 與 Linux 用
aero-open-gui,Windows 用python -m aero_open_sdk)。 - 重新整理埠列表並選取正確的序列裝置,接著按下 Homing,讓每根手指回到已知位置。
- 拖曳滑桿來移動每根手指或拇指關節,或執行 Python 範例來測試預設的抓取序列。
- 在模擬中訓練或部署策略,接著不必微調、也不需額外狀態估計,就能在實體手掌上執行。
產品資訊
快速了解 Aero Hand Open 的定價、支援平台與效能。
適合對象
這項工具最適合的使用者、任務與情境。
使用者
- 研究實驗室:需要可負擔的靈巧操作平台來做抓取與掌內操作任務,並能選擇購買替換零件與套件,而不是讓壞掉的手掌直接淘汰。
- 大學與教育者:把它當作教學工具,讓學生學習強化學習與機器人控制,因為 SDK 可在標準 Python 上執行。
- 機器人玩家與自造者:3D 列印的機械零件與開放設計檔案讓它可在家中重製,前提是你有印表機與基本電子能力。
任務
- 訓練操作策略:可直接用於模擬的模型與強化學習套件讓你用模擬訓練,部署到硬體時無須微調。
- 抓取與掌內操作研究:7 個主動自由度,其中三個在拇指,涵蓋核心的靈巧任務,又不必為完整的 24 自由度系統付費。
- 遠端操作與資料蒐集:圖形介面與 Python 控制讓手動帶動手掌產生示範資料變得非常直接。
情境
- 在不超支的情況下架設實驗檯:低於 314 美元的手掌讓你能買好幾台而不是一台,於是更多學生能接觸到這個平台。
- 為新的控制演算法做原型:Apache-2.0 軟體授權下的開放韌體與設計檔案讓你修改整套堆疊,以配合你的方法。
- 具身 AI 的課堂示範:學生看著策略從模擬走到真實手掌,讓虛實落差變得具體而非抽象。
主要功能
7 個主動自由度,拇指具備 3 個自由度
這隻手掌共有 16 個自由度,其中 7 個為主動,而光是拇指就佔了三個主動自由度。這正是它與較簡單夾爪的分界:三自由度的拇指能以單軸拇指做不到的方式對掌與重新定位,這差別就像夾鉗式抓取與更接近真實捏取之間的距離。就操作工作而言,拇指的配置比單純的手指數量更重要。
腱驅動的欠驅動傳動
每根手指的腱由單一馬達帶動,DIP 與 PIP 關節以 1:1 被動耦合,MCP 關節則採自適應耦合以獲得更柔和的接觸。透過纜線傳遞力量、而非把馬達放進關節,正是讓手掌輕盈、成本壓低的原因。那麼問題在哪?取捨是真實存在的。事先把它算進去:耦合的關節無法獨立下達指令。
開放 SDK 與 Python 控制
Aero Hand Open SDK 用單一 pip 指令就能安裝,並在 Python 3.10 以上執行。圖形控制應用讓你拖曳滑桿,把每根手指的位置從全開調到全握,同一套函式庫也支撐著 Python 範例。如果你用過其他機器人 SDK,這套很快就能上手。
可用於模擬的模型與 RL 訓練
手掌隨附一個重現纜線傳動的模擬模型,以及一份已辨識的致動對應表,讓模型與馬達指令雙向連結。強化學習套件可為手掌訓練策略。好處是:你可以完全在模擬中訓練,再把結果拿到硬體上執行,不必微調、也不必狀態估計。這在腱驅動手掌上很罕見,因為欠驅動的傳動通常難以在模擬中呈現。
3D 列印與模組化硬體
機械零件以 3D 列印製成且採模組化,所以這是一隻你能用釋出的設計檔案自行重製的 3D 列印機械手掌。內建編碼器的精巧伺服致動模組負責驅動端,整組透過 USB-C 以 6V 直流電運作。弄斷一根手指,就再印一根。不必把手掌寄回去維修。
混合用途的開放授權
授權依你使用的內容清楚區分。軟體,也就是韌體與 SDK,採用 Apache-2.0,附上聲明即可商用。設計檔案涵蓋 CAD、STEP、STL、圖面、BOM 與文件,採 CC BY-NC-SA 4.0,僅限非商業用途,衍生作品須沿用同一授權。如果你想用這些檔案製造零件或販售套件,就需要商業授權。
優缺點
優點
- 價格低於 314 美元,只是專有靈巧手掌售價的一小部分,讓多台設備的實驗室變得可行。
- 出貨即可用於模擬並附 RL 訓練套件,讓你在模擬中開發策略並部署,無須微調。
- 開放 SDK 用單一 pip 指令安裝,在標準 Python 上執行,降低設定門檻。
- 3D 列印的模組化零件意味著便宜、快速的維修,還能選擇自行組裝一台。
- 3 自由度的拇指支援真正的靈巧抓取,不只是單純的開合。
缺點
- 欠驅動的耦合關節無法獨立下達指令,限制了各關節的力量控制。
- 比直驅手掌更難上手,所以策略訓練的學習曲線會更陡。
- 設計檔案僅限非商業用途,要販售套件或用它們製作的零件,需要另外的授權。
- 更名後產品頁面如今會重新導向 Chestnut Robotics,文件與支援連結可能令人混淆。
常見問題
它是一個靈巧操作的研究平台。實驗室用它做抓取、掌內操作、遠端操作與強化學習實驗,這些場合你需要的是一隻真實手掌,卻不想付真實手掌的價格。
相關內容
探索與 Aero Hand Open 相關的工具、技能與文章。
Aero Hand Open 替代方案

X Ray Interpreter
X-ray Interpreter · 圖片X Ray Interpreter 是一款以網頁為基礎的 AI 放射科工具,能把 X 光、電腦斷層、磁振造影、超音波與 PET 影像變成白話報告。你上傳一張掃描影像,片刻之間就得到初步的 X 光判讀結果,之後若有需要解釋的地方,還能繼續追問。它的定位是第二意見與學習輔助,而非醫療診斷。

Aieasypic
AIEasyPic · 圖片AIEasyPic 是一款 AI 圖片生成器,能在幾秒內把單純的文字提示變成完成的藝術作品。你也可以用自己照片訓練自訂模型、在現有圖片中替換臉部,並從文字建立短影片片段,全部都能在瀏覽器中完成。它適合想要快速視覺素材的休閒創作者,也適合想打造個人模型、又不想碰任何程式的業餘玩家。
Chargen
Chargen · 圖片Chargen 是一款 AI 角色生成器與世界觀建構工具,專為《龍與地下城》與其他桌上角色扮演遊戲打造。它能將一句構想變成手繪風格的肖像,在同一場工作階段中生出 NPC、怪物、地圖與遭遇,並把每隻生物的細節放在手邊。桌上角色扮演美術這部分靠一套名為 Gold 的點數系統運作,而文字生成器則對所有人保持免費。