
OLO Robotics
OLO Robotics · 程式設計
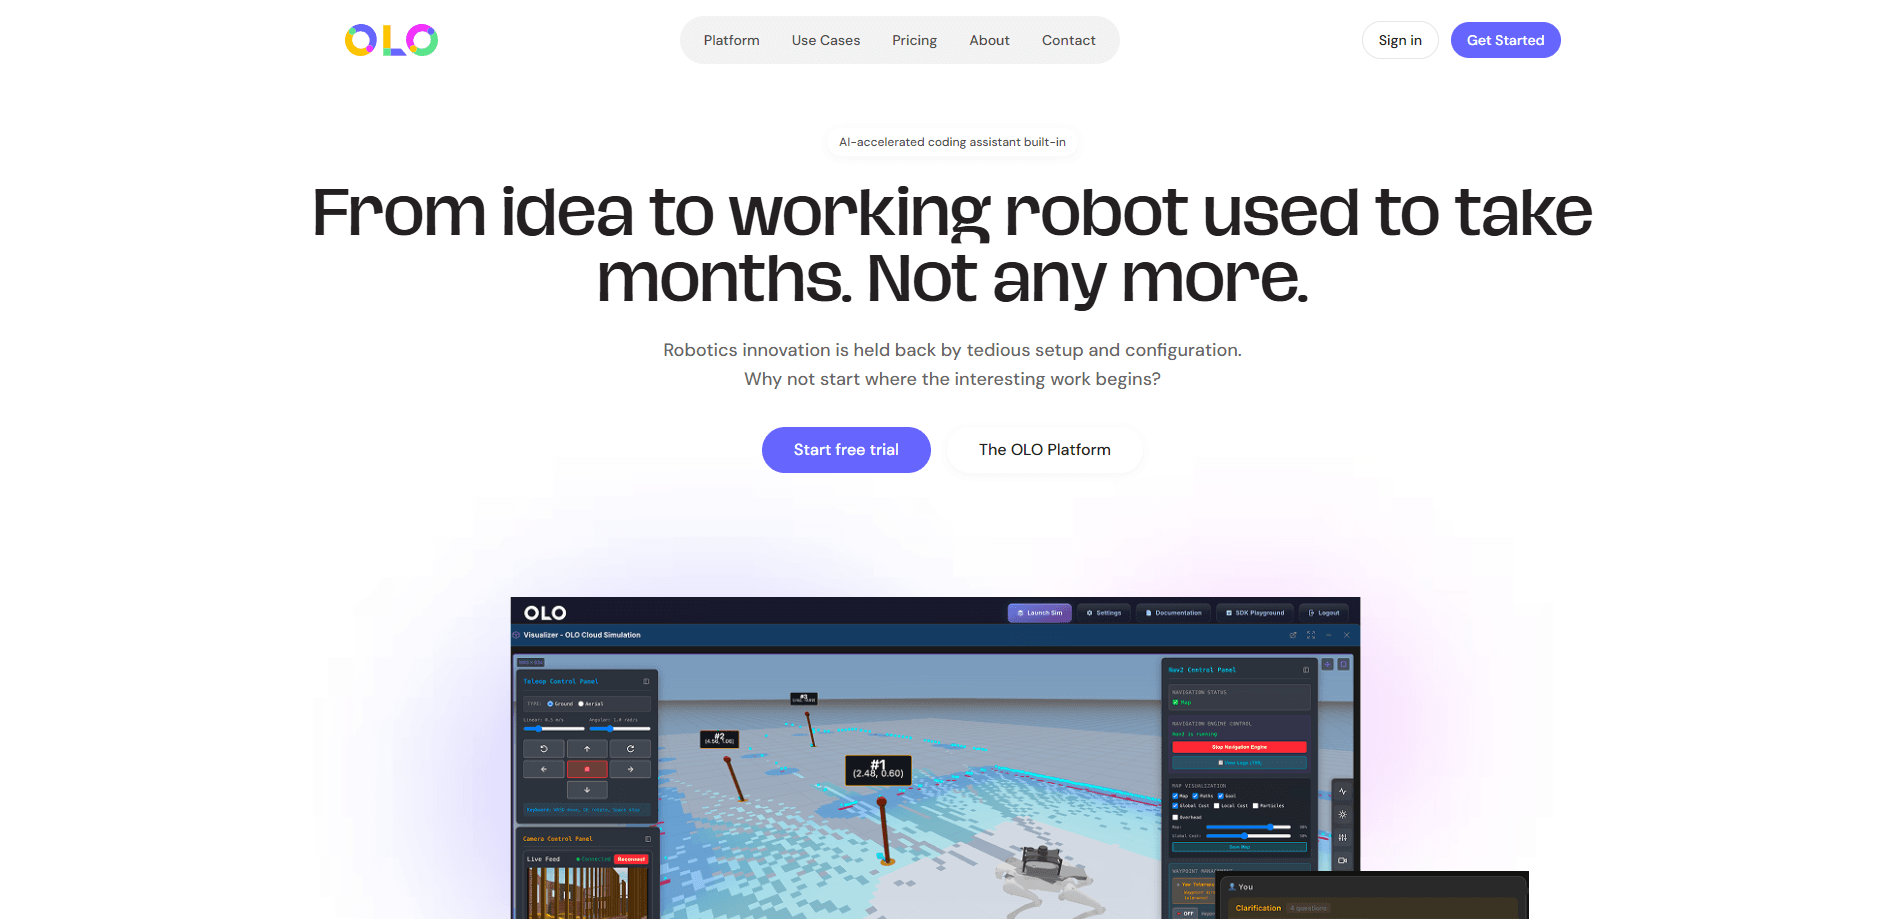
OLO Robotics 是一套瀏覽器端的 ROS 2 平台,把機器人模擬、遠端操作、自主導航與 AI 輔助編程整合到單一雲端工作區。它為想要跳過本機 ROS 工具設定負擔、讓機器人更快投入實用工作的團隊而設計。可以把它想成機器人巡檢軟體與開發工作區融合在同一個分頁裡。你打開它、匯入 3D 模型或連接硬體,然後開始建置。整個構想就是這樣。
關於 OLO Robotics
OLO Robotics 是什麼
OLO Robotics 是來自英國雪菲爾一家公司的雲端機器人平台。它在瀏覽器中執行 ROS 2,所以你不必安裝本機工具鏈,也不用一直為工作站更新驅動程式。視覺化工具、模擬器、地圖建置器與控制面板都住在同一個分頁裡。免安裝。不必跟驅動程式纏鬥。
它鎖定的核心問題是部署摩擦。要讓機器人從能動的展示進展到可重複的任務,通常得花上好幾週的專業 ROS 工程,而工業巡檢正是這筆成本衝擊最明顯的例子。人工巡檢密閉空間、高溫區域或高架結構,會讓人置身風險,還會產生每次到訪都不一樣的讀數。OLO 讓你在模擬中規劃路線、掃描真實場地,然後排定機器人每次沿著相同路徑點運行。
最大的限制在於硬體相依性。OLO 是軟體層,不是機器人本身,而這個區別比任何功能清單都重要,因為平台只有在與網路上相容硬體對話時才能做出實用成果。你仍然需要相容硬體、場地可靠網路連線,而雲端功能則需要在試用期結束後於付費方案上開立帳號。它也很明顯鎖定開發者、工程師與工業團隊。一般玩家會發現功能很充足,但獲得的引導比入門機器人套件少。
開始使用
- 在 app.olo-robotics.com 建立免費帳號並登入網頁工作區。
- 匯入環境的 3D 模型,並在雲端模擬器中執行一次試用巡檢。
- 用 OLO 視覺化工具掃描真實場地,然後放置導航路徑點,並在每一站定義動作。
- 設定巡檢儀表板面板,接著排定執行,讓機器人自主導航並沿途記錄。
- 檢視即時資料串流,並在執行後下載完整的 ROSBag 錄製檔。
產品資訊
快速了解 OLO Robotics 的定價、支援平台與效能。
適合對象
這項工具最適合的使用者、任務與情境。
使用者
- 機器人開發者:用來製作導航與操作邏輯的原型,無須維護本機 ROS 2 環境。
- 工業巡檢團隊:在危險區域規劃並執行可重複的自主巡檢,前提是擁有相容硬體與場地網路存取。
- 硬體經銷商與代工製造商:隨機器人一併提供 OLO 平台,讓客戶更快看到價值。
任務
- 模擬完整的試用巡檢:匯入 3D 模型,在投入硬體前先測試路線。
- 建立自主導航例行程序:掃描環境、設定路徑點,並排定可重複的執行。
- 遠端操作與串流影片:從瀏覽器操控機器人並觀看即時影像,無須本機工具。
- 以 AI 協助撰寫機器人程式碼:開發期間在 SDK Playground 上使用 AI 編程助理。
情境
- 密閉空間與高溫巡檢:讓人遠離危險區域,同時取得一致的讀數。
- 讓停滯的機器人重回生產:讓已通過概念驗證卻從未正式上線的硬體重新運作。
- 工程團隊上手:用同一個瀏覽器工作區,訓練內部人員操作與維護機器人。
主要功能
雲端模擬器
你匯入環境的 3D 模型,在碰觸硬體前先在模擬中執行完整的試用巡檢。免費方案包含總計一小時的模擬器時間,而 Premium 給你每月 10 小時,並可用每小時 2 英鎊加購時數。這是在機器人移動前就抓出爛路線最便宜的方法。
瀏覽器端視覺化工具與 SLAM 建圖
OLO 視覺化工具會產生真實巡檢環境的即時地圖。它底層用 SLAM 與 AMCL 來導航,也就是機器人工程師早已信任的同一套架構,但你是從瀏覽器分頁操作,而不是終端機。地圖會成為專案資料的一部分,並可跨多次執行重複使用。
遠端操作與即時影像
你可以遠端操控機器人,並從工作區觀看即時影像串流。當場地危險或難以到達時,這正是讓遠端巡檢可行的關鍵。影片串流、導航、操作與控制從第一天就備妥,而不是一項項拼湊起來。
路徑點自主導航
你放置導航路徑點,在每一站定義動作,並在平台中排定巡檢。接著機器人會沿路線自主導航並沿途記錄資料,藉此消除人工巡檢中滲入的變異。每次都是同一條路徑。重複執行會遵循同一條既定路線。
ROSBag 資料擷取與 ROS 2 整合
每一次執行都會產生一份完整的 ROSBag 錄製檔,可下載並分析,同時還有顯示在可設定儀表板面板上的即時資料串流。由於平台建立在 ROS 2 之上,需要操作或視覺迴路的團隊可使用 MoveIt 與 YOLO 整合。你既有的工程知識依然派得上用場。
AI 輔助編程與 SDK Playground
SDK Playground 附帶每月 20 英鎊的額度以及一個 AI 編程助理,另外還有可試用的獨立 SDK。你在瀏覽器中撰寫與測試機器人邏輯,而不必架設本機開發環境。AI 助理在付費方案上依 token 計費,所以偶爾使用依然便宜。
引導式上線計畫
針對工業部署,OLO 提供一套實作導向的上線計畫,涵蓋範圍界定、現場評估與規格制定,接著是培訓、持續支援與平台更新。它存在的目的,是讓你自己的工程師最終能獨立操作與維護機器人。不是永遠租用的依賴。
優缺點
優點
- 在瀏覽器中執行 ROS 2,讓你跳過本機工具鏈設定與驅動程式維護。
- 從模擬到部署的工作流程集中在同一處,縮短測試過的路線與真實巡檢之間的落差。
- 免費方案包含視覺化、遠端操作、SLAM/AMCL 導航與 MoveIt 整合,是相當大方的起點。
- ROSBag 錄製檔與即時儀表板讓每次執行的資料容易檢視與比較。
- AI 輔助編程與 SDK Playground 降低了沒有深厚 ROS 專家的團隊的編程門檻。
缺點
- 你仍需要相容的機器人硬體,所以平台無法讓電子零件不受支援的機器人重獲新生。
- 雲端功能仰賴場地網路連線,而這並非每個工業環境都能保證。
- 自動化、獨立 SDK 與 AI 編程等進階功能僅限於 14 天試用或付費方案,所以免費方案其實就是評估版。
- 模擬器在免費方案上限為一小時、Premium 為每月 10 小時,進行密集測試時可能不夠用。
常見問題
OLO Robotics 是一套在瀏覽器中執行 ROS 2 的雲端平台,結合了機器人模擬、建圖、自主導航、遠端操作與資料擷取。它鎖定的是想部署機器人執行工業巡檢等任務、又不願建置與維護本機 ROS 環境的團隊。
相關內容
探索與 OLO Robotics 相關的工具、技能與文章。
OLO Robotics 替代方案
Forefront
Forefront · 程式設計Forefront 是一個用來打造開源 AI 的網頁平台。你可以用自己的資料微調主流的開源語言模型、評估它們的表現,再透過 API 執行,或匯出後自行架設。想要封閉式平台的便利、卻堅持要自己擁有模型與資料的開發者,就是這裡的目標客群。

Startkit
StartKit.AI · 程式設計Startkit 是一套用來打造 AI SaaS 與 AI 包裝產品的樣板。可以把它想成一個 AI 新創樣板,把枯燥的部分都先接好了:驗證、Stripe 與 Lemon Squeezy 付款、用量限制、交易型電子郵件,以及一套能與 OpenAI、Anthropic、Groq 或 Llama 溝通的 AI API 啟動套件。你複製儲存庫、設定價格,然後專心在產品中使用者真正願意付費的部分。它建構於 React 與 Tailwind 之上的 Next.js,所以大部分的樣板程式碼對你來說並不陌生。
Testim
Tricentis · 程式設計Testim 是專為網頁、行動與 Salesforce 應用程式打造的 AI 測試自動化平台,用來建立並執行端到端測試。它靠機器學習在介面變動時維持測試穩定,團隊因此少花時間修補壞掉的定位器。對於一款今天就能開始使用的自動化測試工具來說,這表現不算差。你透過在瀏覽器錄製動作來建立測試,需要更多控制時再補上 JavaScript。對忙碌的 QA 團隊來說,這是個可靠的選擇。