
OLO Robotics
OLO Robotics · Coding
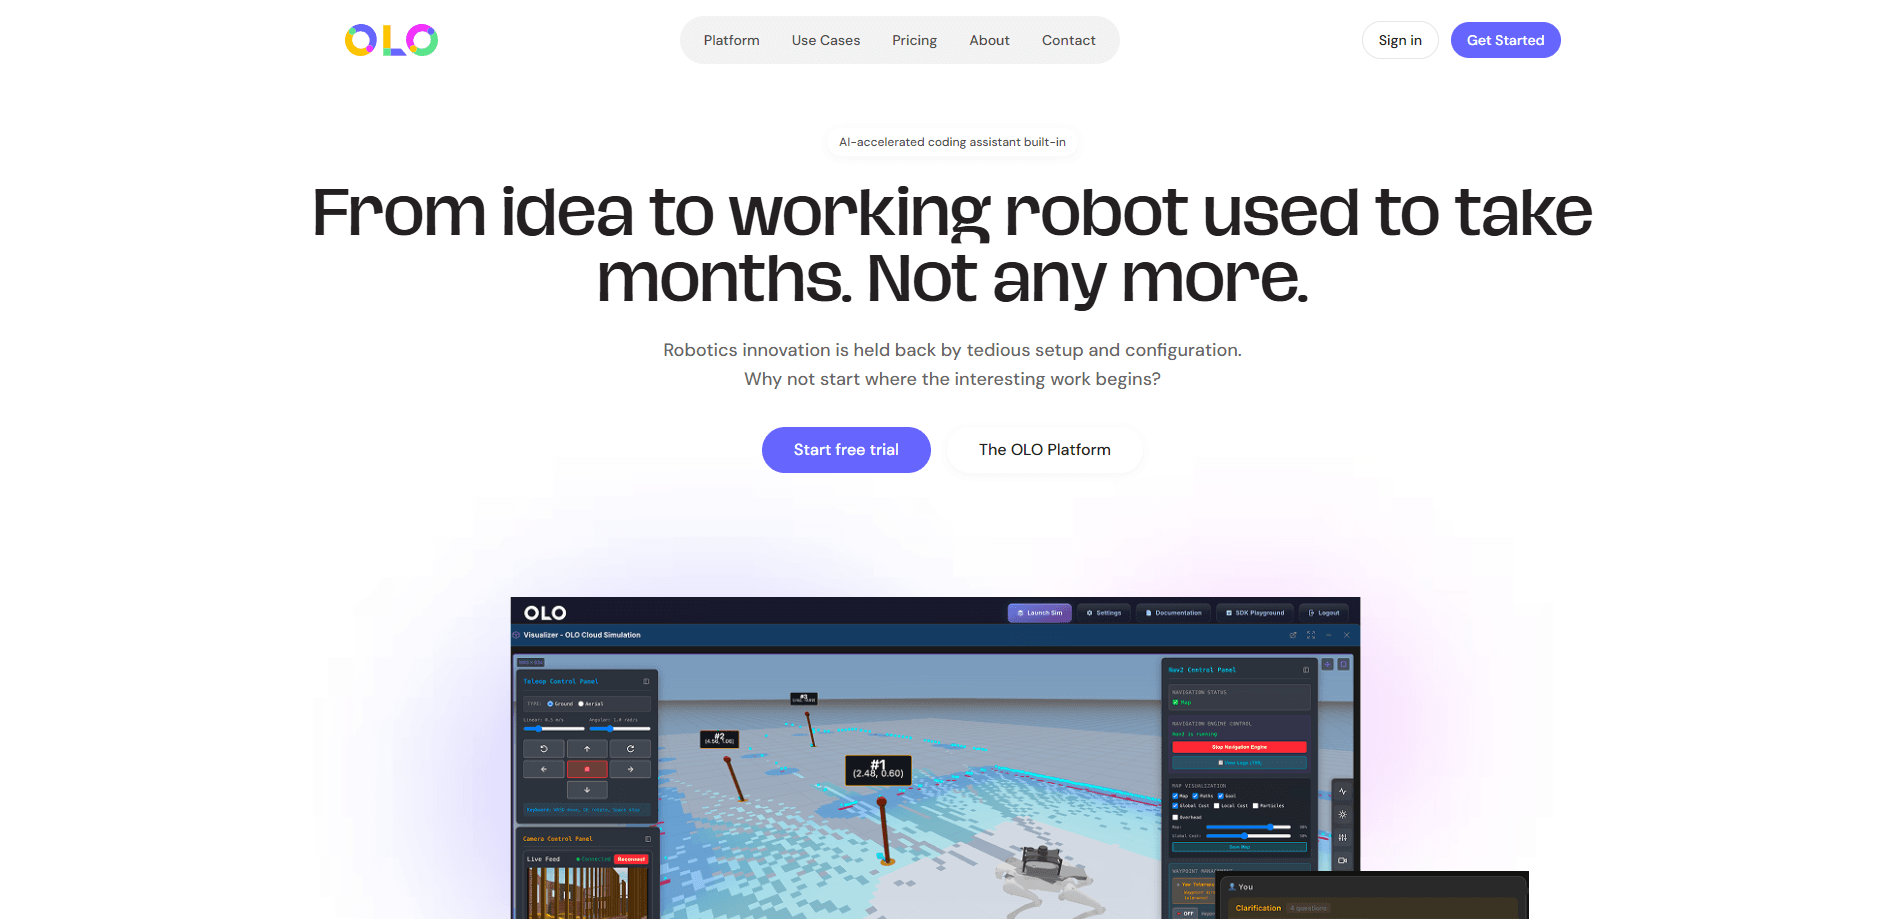
OLO Robotics ist eine browserbasierte ROS-2-Plattform, die Robotersimulation, Teleoperation, autonome Navigation und KI-gestütztes Programmieren in einem einzigen Cloud-Arbeitsbereich vereint. Sie ist für Teams gedacht, die den Aufwand für die Einrichtung lokaler ROS-Werkzeuge überspringen und Roboter schneller nützliche Arbeit verrichten lassen wollen. Man kann sie sich als Roboter-Inspektionssoftware und Entwicklungsarbeitsbereich in einem einzigen Tab vorstellen. Sie öffnen sie, importieren ein 3D-Modell oder verbinden Hardware und beginnen zu bauen. Das ist die ganze Idee.
Über OLO Robotics
Was ist OLO Robotics
OLO Robotics ist eine Cloud-Robotikplattform eines britischen Unternehmens mit Sitz in Sheffield. Sie führt ROS 2 im Browser aus, sodass Sie keine lokale Toolchain installieren und keine Workstation mit Treibern aktuell halten. Der Visualisierer, der Simulator, der Kartenersteller und die Steuerpanels liegen alle im selben Tab. Keine Installation. Kein Treiberstreit.
Das Kernproblem, das sie angeht, ist die Reibung beim Einsatz. Einen Roboter von einer funktionierenden Demo zu einer wiederholbaren Aufgabe zu bringen, kostet meist Wochen spezialisierter ROS-Entwicklung, und die industrielle Inspektion ist das klarste Beispiel dafür, wo diese Kosten am härtesten treffen. Die manuelle Inspektion enger Räume, heißer Zonen oder erhöhter Strukturen bringt Menschen in Gefahr und liefert Messwerte, die zwischen Besuchen schwanken. OLO lässt Sie eine Route in der Simulation planen, den realen Standort kartieren und den Roboter dann so planen, dass er jedes Mal dieselben Wegpunkte abfährt.
Die größte Einschränkung ist die Hardware-Abhängigkeit. OLO ist die Softwareschicht, nicht der Roboter, und dieser Unterschied wiegt schwerer als jede Funktionsliste, denn die Plattform kann nur dann nützliche Arbeit leisten, wenn sie mit kompatibler Hardware in einem Netzwerk spricht. Sie brauchen weiterhin kompatible Hardware, eine zuverlässige Netzwerkverbindung vor Ort und für die Cloud-Funktionen ein Konto in den kostenpflichtigen Tarifen, sobald die Testfenster schließen. Sie richtet sich zudem klar an Entwickler, Ingenieure und industrielle Teams. Ein Gelegenheitsbastler findet reichlich Fähigkeiten, aber weniger Anleitung als bei einem Robotik-Einsteigerkit.
Erste Schritte
- Erstellen Sie ein kostenloses Konto auf app.olo-robotics.com und melden Sie sich im Web-Arbeitsbereich an.
- Importieren Sie ein 3D-Modell Ihrer Umgebung und führen Sie eine Testinspektion im Cloud-Simulator aus.
- Kartieren Sie den realen Standort mit dem OLO-Visualisierer, platzieren Sie dann Navigations-Wegpunkte und legen Sie an jedem Halt eine Aktion fest.
- Konfigurieren Sie die Panels des Inspektions-Dashboards und planen Sie dann den Lauf, damit der Roboter autonom navigiert und dabei aufzeichnet.
- Sehen Sie sich die Live-Datenströme an und laden Sie nach dem Lauf die vollständige ROSBag-Aufzeichnung herunter.
Produktinformationen
Ein kurzer Überblick über Preise, unterstützte Plattformen und die Leistung von OLO Robotics.
Am besten für
Die Nutzer, Aufgaben und Szenarien, für die dieses Tool am besten passt.
Nutzer
- Robotik-Entwickler
- Industrielle Inspektionsteams
- Hardware-Händler und OEMs
Aufgaben
- Eine vollständige Testinspektion simulieren
- Eine autonome Navigationsroutine aufbauen
- Teleoperieren und Video streamen
- Robotercode mit KI-Unterstützung schreiben
Szenarien
- Inspektionen in engen Räumen und heißen Zonen
- Einen stockenden Roboter zurück in die Produktion bringen
- Entwicklungsteams einarbeiten
Wichtigste Funktionen
Cloud-Simulator
Sie importieren ein 3D-Modell Ihrer Umgebung und führen eine vollständige Testinspektion in der Simulation aus, bevor Sie Hardware anfassen. Der kostenlose Tarif enthält eine Stunde gesamte Simulatorzeit, während Premium 10 Stunden pro Monat und Zusatzstunden zu 2 £ pro Stunde bietet. Es ist der günstigste Weg, eine schlechte Route zu erkennen, bevor sich der Roboter überhaupt bewegt.
Browserbasierter Visualisierer und SLAM-Kartierung
Der OLO-Visualisierer erzeugt eine Live-Karte der realen Inspektionsumgebung. Unter der Haube nutzt er SLAM und AMCL für die Navigation, denselben Stack, dem Robotikingenieure bereits vertrauen, doch Sie steuern ihn von einem Browser-Tab statt von einem Terminal aus. Karten werden Teil Ihrer Projektdaten und lassen sich über Läufe hinweg wiederverwenden.
Teleoperation und Live-Video
Sie können einen Roboter ferngesteuert fahren und einen Live-Videofeed aus dem Arbeitsbereich ansehen. Genau das macht Ferninspektion praktikabel, wenn ein Standort gefährlich oder schwer erreichbar ist. Videostreaming, Navigation, Manipulation und Steuerung sind vom ersten Tag an bereit, statt Stück für Stück zusammengesetzt zu werden.
Wegpunktbasierte autonome Navigation
Sie setzen Navigations-Wegpunkte, legen an jedem Halt eine Aktion fest und planen die Inspektion in der Plattform. Der Roboter navigiert dann autonom entlang der Route und zeichnet dabei Daten auf, was die Schwankungen beseitigt, die sich in menschlich geführte Inspektionen einschleichen. Jedes Mal derselbe Weg. Wiederholte Läufe folgen derselben festgelegten Route.
ROSBag-Datenerfassung und ROS-2-Integration
Jeder Lauf erzeugt eine vollständige ROSBag-Aufzeichnung, die Sie herunterladen und analysieren können, dazu Live-Datenströme in konfigurierbaren Dashboard-Panels. Weil die Plattform auf ROS 2 aufbaut, sind MoveIt- und YOLO-Integration für Teams verfügbar, die Manipulation oder Vision im Ablauf brauchen. Ihr vorhandenes Engineering-Wissen gilt weiterhin.
KI-gestütztes Programmieren und SDK Playground
Der SDK Playground kommt mit einem monatlichen Guthaben von 20 £ plus einem KI-Codierassistenten, und ein eigenständiges SDK ist testweise verfügbar. Sie schreiben und testen Roboterlogik im Browser, statt eine lokale Entwicklungsumgebung einzurichten. Der KI-Assistent wird in den kostenpflichtigen Tarifen pro Token abgerechnet, sodass gelegentliche Nutzung günstig bleibt.
Begleitetes Onboarding-Programm
Für industrielle Einsätze bietet OLO ein praxisnahes Onboarding-Programm, das Scoping, eine Bewertung vor Ort und die Spezifikation abdeckt, gefolgt von Schulung, laufendem Support und Plattform-Updates. Es existiert, damit Ihre eigenen Ingenieure den Roboter am Ende selbstständig bedienen und warten können. Keine gemietete Abhängigkeit für immer.
Vor- und Nachteile
Vorteile
- Führt ROS 2 im Browser aus, sodass Sie die lokale Toolchain-Einrichtung und Treiberpflege überspringen.
- Der Workflow von Simulation bis Einsatz an einem Ort verkleinert die Lücke zwischen einer getesteten Route und einer echten Inspektion.
- Der kostenlose Tarif enthält Visualisierung, Teleoperation, SLAM-/AMCL-Navigation und MoveIt-Integration, was ein großzügiger Ausgangspunkt ist.
- ROSBag-Aufzeichnungen und Live-Dashboards machen die Daten jedes Laufs leicht überprüfbar und vergleichbar.
- KI-gestütztes Programmieren und der SDK Playground senken die Hürde beim Codieren für Teams ohne tiefe ROS-Spezialisten.
Nachteile
- Sie brauchen weiterhin kompatible Roboterhardware, sodass die Plattform einen Roboter mit nicht unterstützter Elektronik nicht wiederbeleben kann.
- Cloud-Funktionen hängen von einer Netzwerkverbindung vor Ort ab, die in nicht jeder industriellen Umgebung garantiert ist.
- Fortgeschrittene Funktionen wie Automatisierung, eigenständiges SDK und KI-Programmierung sind auf 14-Tage-Tests oder kostenpflichtige Tarife begrenzt, sodass der kostenlose Tarif wirklich eine Evaluierung ist.
- Der Simulator ist im kostenlosen Tarif auf eine Stunde und bei Premium auf 10 Stunden pro Monat begrenzt, was für intensives Testen knapp werden kann.
Häufige Fragen
OLO Robotics ist eine Cloud-Plattform, die ROS 2 in einem Browser ausführt und Robotersimulation, Kartierung, autonome Navigation, Teleoperation und Datenerfassung kombiniert. Sie richtet sich an Teams, die Roboter für Aufgaben wie die industrielle Inspektion einsetzen wollen, ohne eine lokale ROS-Umgebung aufzubauen und zu pflegen.
Ähnliche Inhalte
Entdecke passende Tools, Skills und Artikel zu OLO Robotics.
Alternativen zu OLO Robotics
Codeflying
Kuafu Technology (Codeflying) · Coding · Marketing · ChatbotCodeflying ist ein KI-App-Builder, der eine Beschreibung in natürlicher Sprache in eine funktionierende Website, eine mobile App oder eine Mini-App verwandelt. Es arbeitet als No-Code-App-Builder, du tippst also, was du willst, und eine Reihe von KI-Agenten kümmert sich um Anforderungen, Architektur, Front-End-Oberflächen, Back-End-Logik und Deployment. Das Ziel ist einfach: eine App aus einem Prompt erstellen, auch ohne Programmierkenntnisse. Marketing-Werkzeuge und ein Chat-Agent für Kunden sind ebenfalls enthalten, das Ergebnis ist also mehr als ein Prototyp, der auf einer Festplatte liegen bleibt.
Runware
Runware, Inc. · Bilder · Video · CodingRunware ist eine Inferenz-Plattform für generative KI, die Entwicklern eine einzige API für Bild-, Video-, Audio-, 3D- und Sprachmodelle gibt. Statt sich bei einem Dutzend Anbieter anzumelden, rufen Sie einen einzigen Endpunkt auf, wechseln das Modell mit einer Zeile Code und zahlen nur für die Anfragen, die Sie senden. Keine Server zu betreiben. Sie richtet sich an Teams, die KI-Funktionen schnell ausliefern wollen, ohne eigene GPU-Infrastruktur aufzubauen und zu betreuen.

Aider
Aider AI LLC · CodingAider ist ein Open-Source-Tool für KI-Pair-Programming, das in deinem Terminal lebt. Du zeigst ihm ein lokales git-Repository, beschreibst in normaler Sprache, was du willst, und es bearbeitet die Dateien, schreibt die Diffs und schreibt die Änderungen für dich fest. Es verbindet sich über deine eigenen API-Schlüssel mit Claude, GPT, DeepSeek und Gemini und führt lokale Modelle über Ollama oder jeden OpenAI-kompatiblen Endpunkt aus. Entwickler, die ohnehin auf der Kommandozeile arbeiten, greifen schnell zu. Es steht nicht im Weg. Genau das ist der ganze Reiz.