
Lucky Robots
Lucky Robots · Otro
Lucky Robots firma Lucky Engine, un simulador de robótica basado en MuJoCo que graba episodios etiquetados a 10.000 Hz y los exporta para LeRobot.
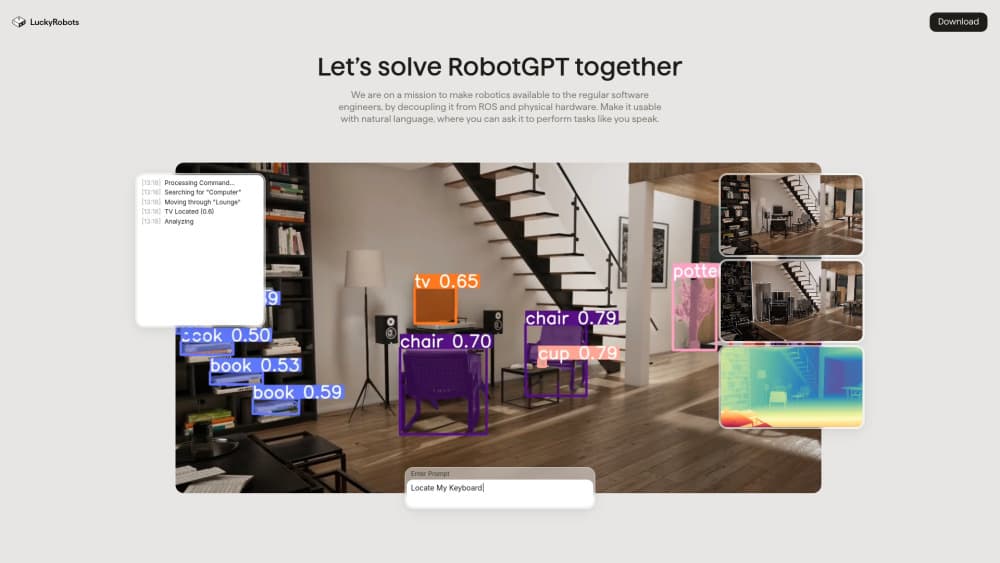
Acerca de Lucky Robots
About
Qué es Lucky Robots
Lucky Robots es un equipo pequeño de ingeniería que construye la capa de simulación para la IA encarnada. Su producto principal, Lucky Engine, es un motor de juego pensado para robots y no para jugadores. MuJoCo resuelve el contacto, la fricción y la dinámica; Vulkan se encarga del render; y un SDK de Python habla con el motor por gRPC.
El argumento se entiende rápido. Alquilar hardware cuesta caro y una política que falla sobre un brazo real puede quemar un motor o una semana de reparaciones. Un simulador para entrenar robots deja que esa misma política falle un millón de veces sin coste y después lleve el agarre aprendido a la máquina física. La empresa cifra el ahorro en torno al 90% menos de tiempo y presupuesto frente al entrenamiento con hardware real. Es un dato suyo, así que conviene leerlo como promesa y no como medición independiente.
Los límites también cuentan. La plataforma es joven y el equipo es reducido. Lucky Hub, el espacio de trabajo en la nube, todavía marca varias funciones como próximas. Para mover el motor en local hace falta una GPU de escritorio reciente. Quien venga de un stack con diez años de tutoriales va a notar huecos.
La generación de datos sintéticos para robótica es el centro del producto, y el equipo presenta el motor como plataforma de aprendizaje para robots, no como una demo de render. Construyes una escena, colocas un robot, programas una tarea y grabas lo que ocurre en episodios etiquetados. La salida apunta al aprendizaje por imitación y al entrenamiento de políticas.
Primeros pasos
- Descarga LuckyEngine desde la página de releases de GitHub para Linux, macOS o Windows.
- Apunta LUCKYENGINE_PATH al ejecutable, o LUCKYENGINE_HOME a la carpeta que lo contiene.
- Instala el cliente con
pip install luckyrobots. - Abre una escena en el editor, arranca el panel del servidor gRPC y conéctate desde Python con una Session, o lanza escena y robot por código.
- Graba episodios y expórtalos como datasets de LeRobot 3.0 para entrenar.
Información del producto
Un vistazo rápido a los precios, las plataformas compatibles y el rendimiento de Lucky Robots.
Ideal para
Los usuarios, tareas y casos de uso en los que esta herramienta encaja mejor.
Usuarios
- Investigación en robótica
- Ingeniería de aprendizaje automático para robots
- Equipos pequeños de robótica
Tareas
- Reunir datos de demostración sin reservar laboratorio
- Probar una política antes de tocar hardware
- Comprobar el salto sim-to-real
- Entrenar drones y brazos con el mismo stack
Casos de uso
- Generar el dataset por la noche antes de un entrenamiento
- Un laboratorio universitario con dos brazos y una cola de estudiantes
- Experimentos reproducibles para un artículo
Funciones clave
Física MuJoCo dentro de un motor en tiempo real
Lucky Engine usa el contacto, la fricción y la dinámica de MuJoCo como núcleo físico, así que un agarre aprendido en simulación tiene opciones reales de funcionar sobre una pinza física. El motor envuelve ese solver en un bucle en tiempo real con relojes precisos, lo que mantiene las marcas de tiempo alineadas con los pasos de física. En entrenamientos de varios días, esa consistencia importa más que la velocidad bruta.
Cámaras rasterizadas o con path tracing
El render corre sobre Vulkan y ofrece dos modos. La rasterización es rápida y suficiente para escenas con mucha geometría. El path tracing genera imágenes parecidas a las de un sensor real, que es la diferencia entre un modelo de visión que transfiere y otro que se rompe con el primer fotograma verdadero. Eliges por escena, así que una tanda rápida de datos no tiene que pagar fotorrealismo.
Grabación a alta frecuencia y exportación a LeRobot
Cada movimiento queda registrado como un episodio etiquetado con fotogramas, estados de articulaciones y sensores. El motor graba a 10.000 Hz y codifica vídeo en la GPU, lo que mantiene manejables los lotes grandes. Los episodios salen en formato LeRobot 3.0, así que las herramientas de Hugging Face y los scripts de entrenamiento los leen sin conversión.
SDK de Python y control por gRPC
El paquete luckyrobots replica la superficie gRPC del motor: robots, políticas, articulaciones, actuadores, IK, telemetría, cámaras y visores. Un cliente de bajo nivel envía acciones y lee observaciones en una sola llamada, y un entorno de Gymnasium envuelve el mismo bucle para aprendizaje por refuerzo. Todo se descubre en tiempo de ejecución, así que listas robots y articulaciones en lugar de adivinar nombres en la documentación.
Escenas con C# y activos procedurales
El editor sigue las convenciones de la industria del videojuego: colocas objetos, riggeas props, programas comportamiento en C# y generas mallas y materiales por procedimiento cuando la escena necesita variedad. Neveras, armarios y parrillas con articulaciones permiten que una política aprenda a manipular una habitación y no solo a mirarla. Cualquier XML de MuJoCo entra, con soporte para Unitree, Franka y Hello Robot.
Agentes de IA y ejecuciones en la nube con Lucky Hub
Lucky Hub añade un espacio compartido para proyectos, datasets, modelos y ejecuciones, y deja que un agente de IA maneje el motor. Apuntas a Claude, Codex u otro agente a un proyecto y construye escenas y graba datos con las mismas interfaces que usa una persona. Las ejecuciones en la nube se cobran por minutos de simulación y episodios, algo que encaja con equipos que necesitan un millón de episodios sin tener el hardware para producirlos.
Ventajas y desventajas
Ventajas
- Física y render viven en el mismo motor, así que los fotogramas y los datos de articulaciones salen del mismo paso de simulación.
- La salida en LeRobot 3.0 elimina el trabajo habitual de exportar y convertir antes de entrenar.
- El SDK de Python y la API gRPC cubren refuerzo, imitación y teleoperación sin código extra de pegamento.
- Cualquier modelo XML de MuJoCo carga, lo que cubre la mayoría de brazos y cuadrúpedos de investigación.
- El cliente con licencia MIT y un plan gratuito hacen barato el primer experimento.
Desventajas
- La comunidad es pequeña, así que un error raro probablemente necesite respuesta directa del equipo y no un hilo de foro.
- Funciones de Lucky Hub como la facturación de equipo y los créditos alojados seguían anunciadas como próximas, lo que limita el uso en nube por ahora.
- Las ejecuciones locales piden una GPU de escritorio y una descarga manual del motor, así que el montaje pesa más que un simple pip install.
- La documentación tira hacia la referencia de API, y quien empieza tiene que aprender los conceptos de MuJoCo por otro lado.
Preguntas frecuentes
Lucky Robots sirve para entrenar y probar políticas de robot en simulación antes de llevarlas al hardware real. El equipo monta una escena, graba episodios etiquetados y exporta los datos para aprendizaje por imitación.
Contenido relacionado
Explora herramientas, habilidades y artículos relacionados con Lucky Robots.
Alternativas a Lucky Robots

Odyssey 3
Odyssey · OtroOdyssey-3 es el modelo del mundo fundacional de Odyssey. Simula física en tiempo real, convierte una descripción en un entorno interactivo y se adapta a robots, coches y videojuegos.

JarvisCore
Prescott Data · Programación · Productividad · OtroJarvisCore es un runtime de código abierto en Python donde los agentes de IA actúan como pares en una malla, reclaman tareas de un libro mayor compartido y llegan a servicios externos por un bróker sin confianza.
Clef
Cloudflare · Negocios · OtroClef es el modelo de decisión de código abierto de Cloudflare para Workers AI. Devuelve probabilidades calibradas para preguntas tipadas en lugar de texto, así que un agente clasifica, enruta y actúa rápido.