

Genesis
Genesis AI · Autres
Genesis est une plateforme de simulation robotique en Python pour les chercheurs et ingénieurs qui développent de l'IA incarnée, avec multiphysique, rendu photoréaliste et mise à l'échelle GPU.
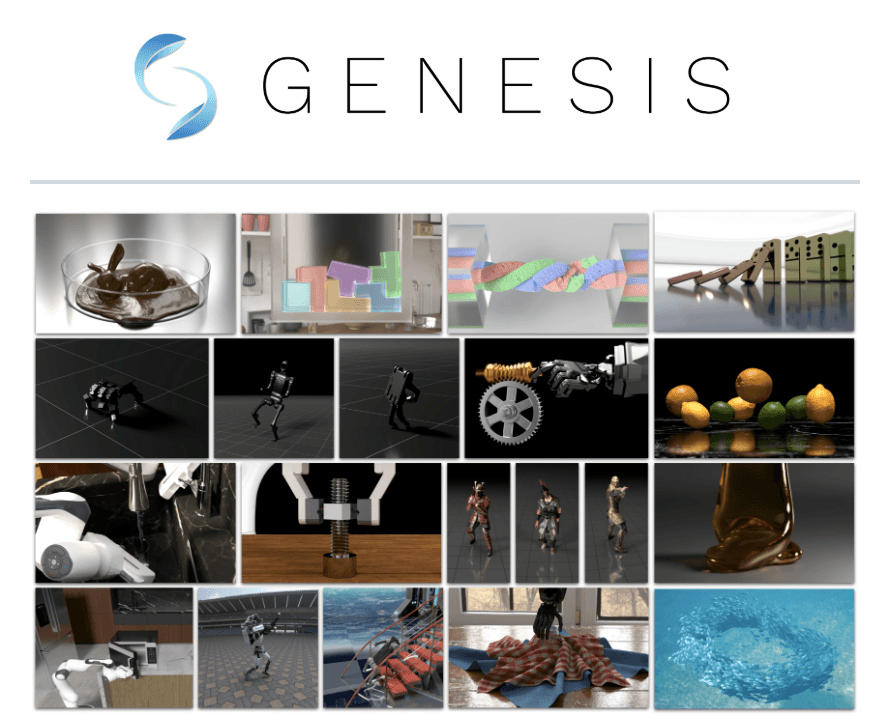
À propos de Genesis
Qu'est-ce que Genesis
Genesis est une plateforme de simulation open source pour le développement d'IA physique. Voyez-la comme un simulateur d'entraînement de robots que vous pilotez depuis Python. Vous construisez robots et environnements dans une seule scène, faites passer des corps rigides, des corps mous, des fluides et des tissus par un même moteur physique unifié, puis rendez le résultat avec un capteur caméra qui se branche directement sur votre boucle d'entraînement.
Le projet a démarré en décembre 2024 comme un travail universitaire et se distribue aujourd'hui sous le nom de Genesis World, porté par Genesis AI. La promesse est simple : une API, une scène, un état. Vous n'avez donc pas à coudre trois simulateurs distincts juste pour modéliser un robot qui touche une table rigide et un tissu mou. Il tourne depuis le CPU d'un ordinateur portable jusqu'aux GPU de centre de données et, comme c'est du Python, vous pouvez lire et étendre le code au lieu de le traiter comme une boîte noire.
Sa principale limite, c'est qu'il est fait pour des gens qui codent. Une interface graphique permet d'inspecter les scènes, mais si vous cherchez un créateur de mondes en glisser-déposer pour non-programmeurs, ce n'est pas ça. Loin de là. Le matériel et les pilotes comptent aussi, car les charges accélérées par GPU supposent une carte NVIDIA moderne.
Pour commencer
Alors, comment faire tourner un robot ? Le parcours est court.
- Installez PyTorch en suivant les instructions officielles PyTorch pour votre plateforme.
- Installez le paquet avec
pip install genesis-worldet vérifiez d'abord que pip est à jour. - Chargez une scène et un asset (URDF, MJCF, OBJ, GLB ou USD) via l'API Python.
- Ajoutez contrôleurs et capteurs, faites avancer la simulation et collectez vos données.
- Dupliquez la même scène sur des environnements parallèles pour générer des données d'entraînement ou lancer de l'apprentissage par renforcement.
Informations sur le produit
Aperçu des tarifs, des plateformes compatibles et des performances de Genesis.
Idéal pour
Les utilisateurs, tâches et cas d'usage où cet outil convient le mieux.
Utilisateurs
- Chercheurs en robotique
- Ingénieurs en apprentissage par renforcement
- Développeurs graphiques et simulation
Tâches
- Entraînement à la manipulation robotique
- Génération de données synthétiques
- Modélisation des corps mous et des fluides
Cas d'usage
- Prototypes de recherche précoce
- Comparaison de politiques de contrôle
- Enseignement et cours
Fonctionnalités clés
Moteur multiphysique unifié
Corps rigides, méthode des éléments finis, méthode des points matériels, solveurs particulaires et simulation de fluides cohabitent dans une seule scène à état partagé. Un bras robotique peut renverser un bloc rigide, tirer un tissu mou et renverser du liquide dans la même exécution. Sans déplacer de données entre outils séparés. Le couplage de types de matériaux différents est ce qui fait mal chez la plupart des simulateurs, et Genesis le traite comme le cas par défaut plutôt qu'un mode spécial à configurer, ce qui vous épargne les heures passées à transporter l'état entre des outils physiques séparés qui attendent chacun leur propre format de scène.
Rendu photoréaliste avec Nyx
Genesis embarque son propre moteur de rendu, Nyx, conçu pour la robotique et non pour le cinéma. Vous le branchez comme capteur caméra, si bien que les images rendues entrent dans votre pipeline d'entraînement comme n'importe quelle autre observation. Sans étape d'export. Luisa et Pyrender sont aussi disponibles en alternative quand il vous faut un lancer de rayons ou un rastériseur léger.
Mise à l'échelle GPU multiplateforme
Le compilateur Quadrants abaisse le code de kernel Python vers CUDA, AMD ROCm, Apple Metal, Vulkan, x86 et ARM64. Vous écrivez Python. La même scène tourne ensuite sur le kernel d'un portable ou se répartit sur des GPU de centre de données, et c'est ce qui fait de la simulation un moyen pratique de générer des données d'entraînement à grande échelle.
Interface de simulation pythonique
Toute la pile est en Python, y compris l'analyse des assets URDF, MJCF, OBJ, GLB et USD. En pratique, elle fonctionne comme un simulateur robotique en Python : vous obtenez des accesseurs d'entités, des contrôleurs, des capteurs et des environnements parallèles hétérogènes via une seule API. Lire et corriger le code est la norme, pas un supplément, car tout le moteur est livré sous forme de code lisible que vous pouvez étendre quand le comportement intégré ne colle pas à votre expérience.
Interface graphique de scène intégrée
Une GUI permet d'inspecter les scènes et de voir ce qui se passe sans écrire de code de visualisation à chaque passe de débogage. C'est un outil de diagnostic, pas un éditeur d'environnement complet, alors attendez-vous à définir l'essentiel de votre monde en Python. Pratique pour des vérifications ponctuelles. Ne remplace pas le code. Pratique pour des vérifications ponctuelles. Ne remplace pas le code.
Environnements parallèles et hétérogènes
Vous pouvez lancer de nombreux environnements à la fois et mélanger différentes configurations de scène dans une seule simulation, ce qui signifie qu'une boucle d'apprentissage par renforcement tire de l'expérience de dizaines de variantes légèrement différentes de la même tâche sans rien redémarrer entre les exécutions. Pour l'apprentissage par renforcement, cela veut dire plus d'expérience par seconde et moins de surveillance de chaque exécution. Ça monte vite.
Avantages et inconvénients
Avantages
- Un seul moteur gère la physique rigide, molle, fluide et particulaire, ce qui supprime le traditionnel code de liaison entre simulateurs.
- Entièrement open source sous Apache 2.0, vous pouvez donc inspecter et modifier chaque couche.
- Passe du CPU d'un portable aux clusters multigpu sans réécrire votre scène.
- L'API Python lisible facilite l'intégration dans du code et des expériences de recherche existants.
Inconvénients
- C'est un outil de chercheur, donc les non-programmeurs trouveront le flux centré sur Python abrupt, surtout s'ils viennent d'éditeurs en glisser-déposer qui cachent le graphe de scène derrière une interface à clics.
- L'accélération GPU suppose une carte NVIDIA raisonnablement moderne, ce qui exclut les portables anciens pour les charges lourdes.
- La documentation et les exemples mûrissent encore, vous lirez donc parfois le code source pour trancher un cas limite.
- Il n'y a ni cloud hébergé ni service managé, ce qui veut dire que vous gérez votre propre environnement et votre matériel.
Questions fréquentes
Genesis est une plateforme de simulation pour l'apprentissage des robots et la recherche en IA physique. Vous modélisez des robots et leur environnement, puis lancez physique et rendu pour entraîner des politiques de contrôle ou générer des données synthétiques sans toucher au matériel réel. Ce dernier point compte quand une préhension ratée détruirait un robot coûteux.
Contenus associés
Découvrez des outils, des compétences et des articles liés à Genesis.
Alternatives à Genesis

Odyssey 3
Odyssey · AutresOdyssey-3 est le modèle du monde fondationnel d'Odyssey. Il simule la physique en temps réel, transforme une consigne en environnement interactif et s'adapte aux robots, voitures et jeux.

JarvisCore
Prescott Data · Programmation · Productivité · AutresJarvisCore est un runtime Python open source où les agents IA travaillent en pairs sur un maillage, prennent les tâches dans un registre partagé et joignent les services externes via un broker zero trust.
Clef
Cloudflare · Entreprise · AutresClef est le modèle de décision open source de Cloudflare pour Workers AI. Il renvoie des probabilités calibrées pour des questions typées au lieu de texte, ce qui permet à un agent de classer, router et agir vite.