
Lucky Robots
Lucky Robots · Autres
Lucky Robots développe Lucky Engine, un simulateur robotique basé sur MuJoCo qui enregistre des épisodes étiquetés à 10 000 Hz et les exporte pour LeRobot.
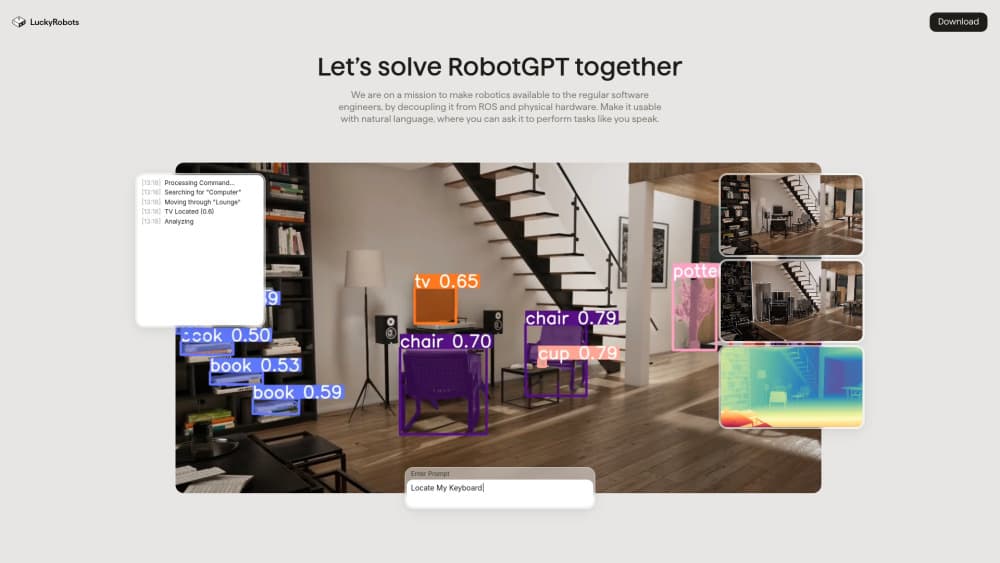
À propos de Lucky Robots
About
Qu'est-ce que Lucky Robots
Lucky Robots est une petite équipe d'ingénieurs qui construit la couche de simulation de l'IA incarnée. Son produit principal, Lucky Engine, est un moteur de jeu écrit pour des robots et non pour des joueurs. MuJoCo gère le contact, le frottement et la dynamique, Vulkan s'occupe du rendu, et un SDK Python dialogue avec le moteur via gRPC.
L'argument se comprend vite. Le temps machine coûte cher, et une politique qui échoue sur un bras réel peut griller un moteur ou une semaine de réparation. Un simulateur pour entraîner des robots laisse la même politique échouer un million de fois sans frais, puis emporte la prise apprise sur la machine physique. L'entreprise annonce environ 90 % de temps et de budget en moins par rapport à un entraînement sur matériel réel. Ce chiffre vient d'elle, il faut donc le lire comme une promesse et non comme une mesure indépendante.
Les limites comptent aussi. La plateforme est jeune et l'équipe reste réduite. Lucky Hub, l'espace de travail dans le cloud, affiche encore plusieurs fonctions comme à venir. Faire tourner le moteur en local demande une carte graphique de bureau récente. Ceux qui arrivent d'une pile avec dix ans de tutoriels trouveront des trous.
La génération de données synthétiques pour la robotique est au centre du produit, et l'équipe présente le moteur comme une plateforme d'apprentissage pour robots, pas comme une démo de rendu. Vous montez une scène, placez un robot, scriptez une tâche et enregistrez ce qui se passe sous forme d'épisodes étiquetés. La sortie vise l'apprentissage par imitation et l'entraînement de politiques.
Premiers pas
- Téléchargez LuckyEngine depuis la page des releases GitHub pour Linux, macOS ou Windows.
- Pointez LUCKYENGINE_PATH vers l'exécutable, ou LUCKYENGINE_HOME vers le dossier qui le contient.
- Installez le client avec
pip install luckyrobots. - Ouvrez une scène dans l'éditeur, lancez le panneau du serveur gRPC et connectez-vous depuis Python avec une Session, ou démarrez scène et robot par le code.
- Enregistrez des épisodes, puis exportez-les en jeux de données LeRobot 3.0 pour l'entraînement.
Informations sur le produit
Aperçu des tarifs, des plateformes compatibles et des performances de Lucky Robots.
Idéal pour
Les utilisateurs, tâches et cas d'usage où cet outil convient le mieux.
Utilisateurs
- Chercheurs en robotique
- Ingénieurs en apprentissage automatique pour la robotique
- Petites équipes robotiques
Tâches
- Constituer des démonstrations sans réserver le laboratoire
- Tester une politique avant de toucher au matériel
- Vérifier le transfert sim-to-real
- Entraîner drones et bras sur la même pile
Cas d'usage
- Générer le jeu de données pendant la nuit avant un entraînement
- Un laboratoire universitaire avec deux bras et une file d'étudiants
- Des expériences reproductibles pour un article
Fonctionnalités clés
La physique MuJoCo dans un moteur temps réel
Lucky Engine prend le contact, le frottement et la dynamique de MuJoCo comme noyau physique, si bien qu'une prise apprise en simulation a de vraies chances de tenir sur une pince réelle. Le moteur enveloppe ce solveur dans une boucle temps réel avec des horloges précises, ce qui garde les horodatages alignés sur les pas de physique. Sur des entraînements de plusieurs jours, cette régularité pèse plus que la vitesse brute.
Des caméras rastérisées ou en path tracing
Le rendu tourne sur Vulkan et propose deux modes. La rastérisation va vite et suffit aux scènes chargées en géométrie. Le path tracing produit des images proches de ce que voit un capteur réel, et c'est la différence entre un modèle de vision qui transfère et un autre qui s'effondre à la première image réelle. Le choix se fait par scène, une série de données rapide n'a donc pas à payer le photoréalisme.
Enregistrement à haute fréquence et export LeRobot
Chaque mouvement devient un épisode étiqueté avec images caméra, états articulaires et flux capteurs. Le moteur enregistre jusqu'à 10 000 Hz et encode la vidéo sur GPU, ce qui garde les gros lots gérables. Les épisodes sortent au format LeRobot 3.0, donc les outils Hugging Face et les scripts d'entraînement les lisent sans conversion.
SDK Python et contrôle par gRPC
Le paquet luckyrobots reflète la surface gRPC du moteur : robots, politiques, articulations, actionneurs, IK, télémétrie, caméras et viewports. Un client bas niveau envoie des actions et lit les observations en un seul appel, et un environnement Gymnasium enveloppe la même boucle pour l'apprentissage par renforcement. Tout se découvre à l'exécution, vous listez donc les robots et les articulations au lieu de deviner des noms dans la documentation.
Des scènes en C# avec des assets procéduraux
L'éditeur suit les conventions du jeu vidéo : vous placez des objets, riggez des props, scriptez des comportements en C# et générez maillages et matériaux de façon procédurale quand la scène réclame de la variété. Des frigos, armoires et grils articulés permettent à une politique d'apprendre à manipuler une pièce et pas seulement à la regarder. N'importe quel XML MuJoCo s'importe, avec un support prêt pour Unitree, Franka et Hello Robot.
Des agents IA et des exécutions cloud sur Lucky Hub
Lucky Hub ajoute un espace partagé pour les projets, jeux de données, modèles et exécutions, et laisse un agent IA piloter le moteur. Vous pointez Claude, Codex ou un autre agent vers un projet et il construit des scènes et enregistre des données par les mêmes interfaces qu'une personne. Les exécutions cloud se facturent en minutes de simulation et en épisodes, ce qui convient aux équipes qui veulent un million d'épisodes sans posséder le matériel pour les produire.
Avantages et inconvénients
Avantages
- Physique et rendu partagent un seul moteur, les images et les données articulaires viennent donc du même pas de simulation.
- La sortie LeRobot 3.0 supprime le travail d'export et de conversion avant l'entraînement.
- Le SDK Python et l'API gRPC couvrent renforcement, imitation et téléopération sans code de collage supplémentaire.
- N'importe quel modèle XML MuJoCo se charge, ce qui couvre la plupart des bras et quadrupèdes de recherche.
- Le client sous licence MIT et l'offre gratuite rendent la première expérience peu coûteuse.
Inconvénients
- La communauté est petite, une erreur inhabituelle demandera donc probablement une réponse directe de l'équipe plutôt qu'un fil de forum.
- Des fonctions de Lucky Hub comme la facturation d'équipe et les crédits hébergés étaient encore annoncées comme à venir, ce qui limite pour l'instant l'usage cloud.
- Une exécution locale exige une carte graphique de bureau et un téléchargement manuel du moteur, le montage pèse donc plus qu'un simple pip install.
- La documentation penche vers la référence d'API, et les débutants doivent apprendre les concepts MuJoCo ailleurs.
Questions fréquentes
Lucky Robots sert à entraîner et tester des politiques de robots en simulation avant de les lancer sur du matériel réel. L'équipe monte une scène, enregistre des épisodes étiquetés et exporte les données pour l'apprentissage par imitation.
Contenus associés
Découvrez des outils, des compétences et des articles liés à Lucky Robots.
Alternatives à Lucky Robots

Odyssey 3
Odyssey · AutresOdyssey-3 est le modèle du monde fondationnel d'Odyssey. Il simule la physique en temps réel, transforme une consigne en environnement interactif et s'adapte aux robots, voitures et jeux.

JarvisCore
Prescott Data · Programmation · Productivité · AutresJarvisCore est un runtime Python open source où les agents IA travaillent en pairs sur un maillage, prennent les tâches dans un registre partagé et joignent les services externes via un broker zero trust.
Clef
Cloudflare · Entreprise · AutresClef est le modèle de décision open source de Cloudflare pour Workers AI. Il renvoie des probabilités calibrées pour des questions typées au lieu de texte, ce qui permet à un agent de classer, router et agir vite.