

Genesis
Genesis AI · その他
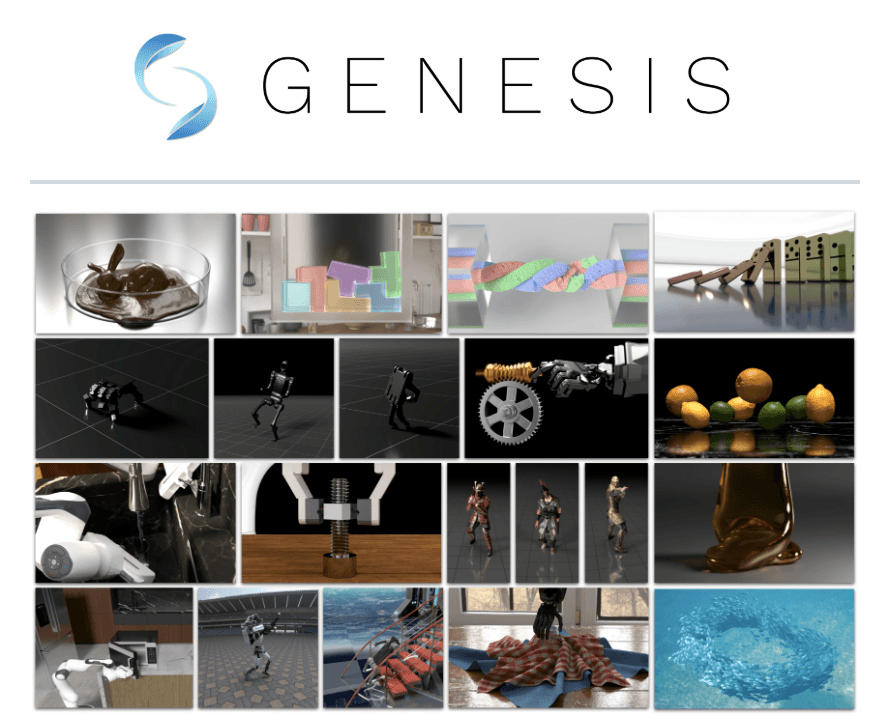
Genesis は身体性 AI を作る研究者とエンジニア向けの Python ベースのロボティクスシミュレーションプラットフォームであり、マルチフィジックス、フォトリアルレンダリング、GPU スケーリングを備える。
Genesis について
Genesis とは
Genesis は物理 AI 開発向けのオープンソースシミュレーションプラットフォームだ。Python から操作するロボット訓練シミュレータと考えればよい。ひとつのシーンにロボットと環境を組み、剛体、ソフトボディ、流体、布を統一された物理エンジンに通し、その結果をトレーニングループへ直結するカメラセンサーでレンダリングする。
プロジェクトは 2024 年 12 月に学術的な取り組みとして始まり、現在は Genesis AI の支援を受けて Genesis World として提供される。うたい文句は単純だ。ひとつの API、ひとつのシーン、ひとつの状態。剛体の机と柔らかい布の両方に触れるロボットをモデル化するためだけに、三つの別々のシミュレータをつなぎ合わせる必要はない。ノート PC の CPU からデータセンター GPU まで動き、Python なのでコードを読んで拡張できる。ブラックボックスとして扱う必要はない。
主な限界は、コードを書く人向けに作られている点だ。シーンを確認する GUI はあるが、非プログラマー向けのドラッグ&ドロップ式ワールドビルダーを求めているなら、これは違う。まったく違う。ハードウェアとドライバの設定も重要で、GPU 加速のワークロードは最新の NVIDIA カードを前提としている。
はじめかた
では、実際にどうやってロボットを動かすのか。流れは短い。
- 自分のプラットフォーム向けの公式 PyTorch 手順に従って PyTorch をインストールする。
pip install genesis-worldでパッケージをインストールする。その前に pip が最新か確認する。- Python API 経由でシーンとアセット(URDF、MJCF、OBJ、GLB、USD)を読み込む。
- コントローラとセンサーを追加し、シミュレーションを進めてデータを集める。
- 同じシーンを並列環境へ広げ、訓練データを生成したり強化学習を回したりする。
AIツール情報
Genesisの料金、対応プラットフォーム、性能を簡単に確認できます。
こんな人におすすめ
このツールが最も力を発揮するユーザー、タスク、シーン。
ユーザー
- ロボティクス研究者:Python を離れずに、剛体、ソフトボディ、流体をまたぐ再現可能な実験を回す。
- 強化学習エンジニア:各シーンを手作業で組む代わりに、GPU 上で大規模な並列訓練環境を生成する。
- グラフィックスとシミュレーションの開発者:読める Python コードベースを拡張し、独自のレンダラーやソルバーを差し込む。低レベルの GPU 作業に抵抗がないことが前提だ。
タスク
- ロボット操作の訓練:硬い物体と柔らかい物体の両方を扱う統一ソルバーで把持と接触をシミュレートする。
- 合成データ生成:ラベル付きシーンを必要とする視覚モデル向けに、Nyx でフォトリアルなフレームをレンダリングする。
- ソフトボディと流体のモデリング:変形する素材と液体を、剛体パーツと同じシーンで試す。
シーン
- 初期の研究プロトタイプ:実機に踏み切る前に制御アイデアを検証する。
- 制御ポリシーのベンチマーク:同一のシミュレート環境で手法を比べ、公平な結果を得る。
- 教育と講義:ロボティクスやグラフィックスの授業の一環として、学生がソースコードを読み改良する。
主な機能
統合マルチフィジックスエンジン
剛体、有限要素法、マテリアルポイント法、粒子ソルバー、流体シミュレーションがすべて同一シーンに同居し、状態を共有する。ロボットアームは同じ実行の中で剛体ブロックを倒し、柔らかい布を引き、液体をこぼせる。別々のツール間でデータを移す必要はない。異なる素材タイプの連成は多くのシミュレータが最も苦しむところであり、Genesis はそれを、設定が必要な特殊モードではなく既定のケースとして扱う。これにより、それぞれが自前のシーン形式を期待する別々の物理ツール間で状態を運ぶのに費やすはずだった時間を節約できる。
Nyx によるフォトリアルレンダリング
Genesis は専用レンダラー Nyx を搭載する。映画向けではなくロボティクス向けに作られている。カメラセンサーとして取り付けるので、レンダリングされたフレームは他の観測と同じように訓練パイプラインへ流れ込む。書き出しの工程はない。レイトレーサーや軽量ラスタライザーが必要なときは、Luisa と Pyrender も代替として使える。
クロスプラットフォーム GPU スケーリング
Quadrants コンパイラは Python カーネルコードを CUDA、AMD ROCm、Apple Metal、Vulkan、x86、ARM64 へ下げる。書くのは Python だ。同じシーンがノート PC のカーネルでも動き、データセンター GPU へ広がる。これが、シミュレーションを大規模な訓練データ生成の実用的な手段に変える。
Pythonic なシミュレーションインターフェース
スタック全体が Python で、URDF、MJCF、OBJ、GLB、USD ファイルのアセット解析も含む。実際には Python ロボットシミュレータとして機能し、エンティティアクセサ、コントローラ、センサー、並列異種環境をひとつの API で得られる。ソースを読んでパッチを当てるのは当然のことで、後付けではない。エンジン全体が読めるコードとして提供され、組み込みの挙動が実験に合わなければいつでも拡張できる。
組み込みシーン GUI
GUI では、デバッグのたびに可視化コードを書かなくてもシーンを確認し、何が起きているかを把握できる。診断ツールであって完全な環境エディタではないので、ワールドの大半は Python で定義することになる。スポットチェックには便利だ。コードの代わりにはならない。スポットチェックには便利だ。コードの代わりにはならない。
並列・異種環境
多数の環境を同時に走らせ、ひとつのシミュレーションで異なるシーン構成を混ぜられる。つまり強化学習ループは、実行のたびに何も再起動せずに、同じタスクのわずかに異なる数十のバリアントから経験を引き出せる。強化学習にとっては、毎秒あたりの経験が増え、個々の実行を見守る手間が減るということだ。積み上がりは速い。
メリットとデメリット
メリット
- ひとつのエンジンが剛体、ソフトボディ、流体、粒子の物理を扱うため、シミュレータ間のつなぎコードが不要になる。
- Apache 2.0 の下で完全にオープンソースなので、あらゆる層を確認して改変できる。
- シーンを書き直さずに、ノート PC の CPU からマルチ GPU クラスタまで拡張できる。
- 読める Python API により、既存の研究コードや実験へ組み込みやすい。
デメリット
- 研究者向けのツールなので、コードを書かない人には Python 中心のワークフローが険しい。シーングラフをクリック操作の裏に隠すドラッグ&ドロップ編集に慣れた人ならなおさらだ。
- GPU 加速はそこそこ新しい NVIDIA カードを前提とするため、重いワークロードでは古いノート PC が除外される。
- ドキュメントと例はまだ整備途上で、エッジケースを確かめるためにソースを読むことがときどきある。
- ホスト型クラウドやマネージドサービスはない。環境とハードウェアは自分で管理することになる。
よくある質問
Genesis はロボット学習と物理 AI 研究のためのシミュレーションプラットフォームだ。ロボットとその周辺をモデル化し、物理とレンダリングを実行して制御ポリシーを訓練したり合成データを生成したりする。実機に触れる必要はない。把持の失敗が高価なロボットを壊しかねない場面では、この点が効いてくる。
関連コンテンツ
Genesisに関連するツール、スキル、記事を探す。
Genesisの代替ツール

Odyssey 3
Odyssey · その他Odyssey-3はOdysseyの基盤ワールドモデルだ。物理をリアルタイムにシミュレーションし、プロンプトからインタラクティブな環境を生成して、ロボットや車、ゲームに適応する。

JarvisCore
Prescott Data · コーディング · 生産性向上 · その他JarvisCore は、AI エージェントが対等なピアとしてメッシュを組み、共有台帳からタスクを引き受け、ゼロトラストのブローカー経由で外部サービスを呼ぶオープンソースの Python ランタイムである。
Clef
Cloudflare · ビジネス · その他Clef は Workers AI で動く Cloudflare のオープンソース意思決定モデルだ。生成テキストではなく、型付きの設問に確率を返す。エージェントは素早く分類し、振り分け、行動できる。