
Lucky Robots
Lucky Robots · その他
Lucky RobotsはMuJoCoを核にしたロボットシミュレーターLucky Engineを開発し、10,000Hzでラベル付きエピソードを記録してLeRobot向けに書き出す。
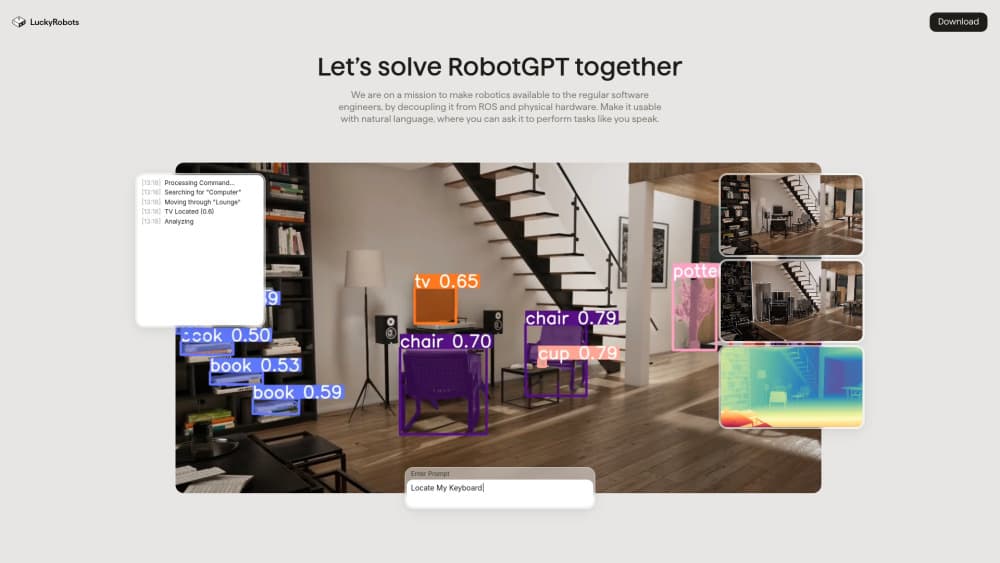
Lucky Robots について
About
Lucky Robotsとは
Lucky Robotsは、実体知能(embodied AI)のためのシミュレーション層を作る小規模なエンジニア集団だ。主力製品のLucky Engineは、プレイヤーではなくロボットのために書かれたゲームエンジンである。接触、摩擦、ダイナミクスはMuJoCoが担い、描画はVulkan、Python SDKがgRPC越しにエンジンとやり取りする。
理屈は単純だ。実機の時間は高く、実機のアームで方策が失敗すればモーターを焼くか、修理に一週間を取られる。ロボット学習用シミュレーターなら、同じ方策を百万回ただで失敗させ、そこで覚えた把持動作を実機へ持っていける。Lucky Robotsは実機訓練に比べて時間と予算を約90%削減できると主張する。ただし自社の数字であり、第三者による検証値ではない。
制約も先に書いておく。プラットフォームは若く、チームも小さい。クラウド作業環境のLucky Hubには、近日公開のままの機能が残る。ローカルで動かすには最近のデスクトップGPUが要る。十年分のチュートリアルが揃った環境から来た人には、穴が目につくはずだ。
ロボット向け合成データ生成が製品の中心にあり、チームはエンジンを描画デモではなくロボット学習プラットフォームとして売り出している。シーンを作り、ロボットを置き、タスクをスクリプトで書き、起きたことをラベル付きエピソードとして記録する。出力は模倣学習と方策訓練に向く。
導入の流れ
- GitHubのreleasesページからLinux、macOS、Windows向けのLuckyEngineをダウンロードする。
- LUCKYENGINE_PATHに実行ファイルを、またはLUCKYENGINE_HOMEにそのフォルダを指定する。
pip install luckyrobotsでクライアントを入れる。- エディタでシーンを開き、gRPC Serverパネルを起動してPythonのSessionから接続する。コードからシーンとロボットを起動してもよい。
- エピソードを記録し、LeRobot 3.0のデータセットとして書き出して訓練に回す。
AIツール情報
Lucky Robotsの料金、対応プラットフォーム、性能を簡単に確認できます。
こんな人におすすめ
このツールが最も力を発揮するユーザー、タスク、シーン。
ユーザー
- ロボティクス研究者:再現できるシーン、スクリプト化したタスク、既存の評価ループに収まるPython APIが揃う。MuJoCoかGymnasiumの基礎があると立ち上がりが早い。
- ロボット学習のエンジニア:関節状態、カメラ映像、センサー入力をラベル付きデータとして残すため、模倣学習のパイプラインで人手のデモ収集を省ける。
- 小規模なロボティクスチーム:二人でも学習データを作れる。ただしワークステーション向けGPUは必須だ。
タスク
- 実験室を予約せずにデモを集める:エディタでタスクを一度手作業で記録し、あとは条件を変えて再生するだけで数千エピソードまで増やせる。
- 実機に触る前に方策を試す:チェックポイントをまずシミュレーションで走らせ、壊れる箇所を確認してから実機に渡す。
- sim-to-realのずれを測る:同じLeRobotのチェックポイントをLucky EngineからGenesis、そして実機のアームへ移せるため、シミュレーションと現実の距離が数値になる。
- ドローンとアームを同じ構成で訓練する:飛行ロボットもマニピュレータと同じMuJoCo シミュレーションとPython SDKを使う。第二のツール群は要らない。
シーン
- 訓練前夜にデータをまとめて作る:Lucky Hubにタスクを積んでおけば、クラウドのシミュレーション時間が寝ている間にエピソードを吐き出す。
- アームが2本しかない大学研究室:学生はそれぞれ自分のシーンで作業でき、実機の空きを待たなくて済む。
- 論文用の再現実験:シーン、タイムステップ、記録済みエピソードを固定すれば、査読でも結果を説明しやすい。
主な機能
リアルタイムエンジン上のMuJoCo物理
Lucky EngineはMuJoCoの接触、摩擦、ダイナミクスを物理コアに据える。シミュレーションで覚えた把持が実機のグリッパでも成立する見込みは高い。エンジンはそのソルバを正確な時計を持つリアルタイムループで包み、記録したタイムスタンプと物理ステップをずらさない。数日単位の訓練では、この安定性が生の速度より効いてくる。
ラスタライズとパストレースのカメラ映像
描画はVulkan上で動き、2つのモードを持つ。ラスタライズは速く、形状の多いシーンには十分だ。パストレースは実機センサーに近い映像を作る。視覚モデルが実機で通用するかどうかは、しばしばこの差で決まる。モードはシーンごとに選べるため、急ぎのデータ生成が写実性の代金を払う必要はない。
高頻度の記録とLeRobot書き出し
動きはすべて、カメラ映像、関節状態、センサー入力を含むラベル付きエピソードとして残る。10,000Hzで記録でき、映像エンコードはGPUが担うので大きなバッチでも破綻しにくい。エピソードはLeRobot 3.0形式で出力され、Hugging Faceのツールや既存の訓練スクリプトが変換なしで読む。
Python SDKとgRPC制御
luckyrobotsパッケージはエンジンのgRPC面をそのまま映す。ロボット、方策、関節、アクチュエータ、IK、テレメトリ、カメラ、ビューポートまで揃う。低レベルクライアントは1回の呼び出しで行動を送って観測を受け取り、Gymnasium環境が同じループを強化学習用に包む。名前は実行時に問い合わせられるので、ドキュメントから推測する必要はない。
C#によるシーン構築と手続き生成アセット
エディタはゲーム業界の作法に従う。オブジェクトを置き、プロップにリグを組み、C#で挙動を書き、変化が欲しいときはメッシュとマテリアルを手続き的に生成する。冷蔵庫、戸棚、グリルには開閉の関節が入り、方策は部屋を眺めるだけでなく操作を学べる。MuJoCoのXMLはどれでも読み込め、Unitree、Franka、Hello Robotは標準で対応する。
AIエージェントとLucky Hubのクラウド実行
Lucky Hubはプロジェクト、データセット、モデル、実行履歴を1か所にまとめ、AIエージェントにエンジンを操作させる。ClaudeやCodexなどのエージェントをプロジェクトに向ければ、人と同じインターフェースでシーンを組み、データを記録する。クラウド実行はシミュレーション時間とエピソード数で課金され、百万エピソードを自前のハードで用意できないチームに向く。
メリットとデメリット
メリット
- 物理と描画が同じエンジンにあり、カメラ映像と関節データが同じシミュレーションステップから出る。
- LeRobot 3.0出力により、訓練前の書き出しと変換作業が消える。
- Python SDKとgRPC APIが強化学習、模倣学習、単純な遠隔操作の記録までを追加コードなしで覆う。
- MuJoCoのXMLモデルなら何でも読み込めるため、研究用アームや四足ロボットの多くはすぐ動く。
- MITライセンスのクライアントと無料枠があり、最初の実験は安く済む。
デメリット
- コミュニティが小さいため、珍しいエラーはフォーラムではなくチームへの直接質問になる。
- Lucky Hubのチーム課金やホスト型クレジットは近日公開の表示が残り、現時点でクラウド利用は限られる。
- ローカル実行にはデスクトップGPUとエンジンの手動ダウンロードが要り、pip installだけより手間がかかる。
- ドキュメントはAPIリファレンス寄りで、初心者はMuJoCoの概念を別途学ぶ必要がある。
よくある質問
Lucky Robotsは、実機に載せる前にロボットの方策をシミュレーションで訓練し検証するために使う。チームはシーンを作り、ラベル付きエピソードを記録し、模倣学習用にデータを書き出す。
関連コンテンツ
Lucky Robotsに関連するツール、スキル、記事を探す。
Lucky Robotsの代替ツール

Odyssey 3
Odyssey · その他Odyssey-3はOdysseyの基盤ワールドモデルだ。物理をリアルタイムにシミュレーションし、プロンプトからインタラクティブな環境を生成して、ロボットや車、ゲームに適応する。

JarvisCore
Prescott Data · コーディング · 生産性向上 · その他JarvisCore は、AI エージェントが対等なピアとしてメッシュを組み、共有台帳からタスクを引き受け、ゼロトラストのブローカー経由で外部サービスを呼ぶオープンソースの Python ランタイムである。
Clef
Cloudflare · ビジネス · その他Clef は Workers AI で動く Cloudflare のオープンソース意思決定モデルだ。生成テキストではなく、型付きの設問に確率を返す。エージェントは素早く分類し、振り分け、行動できる。