
Off-grid LLM over Radio
pham-tuan-binh (open-source project) · その他 · チャットボット
Off-grid LLM over RadioはローカルLLMをMeshtasticメッシュネットワークにつなぎ、登山者や遠隔チームにネット不要のAIチャットとタスク自動化を提供する。
Off-grid LLM over Radio について
Off-grid LLM over Radioとは
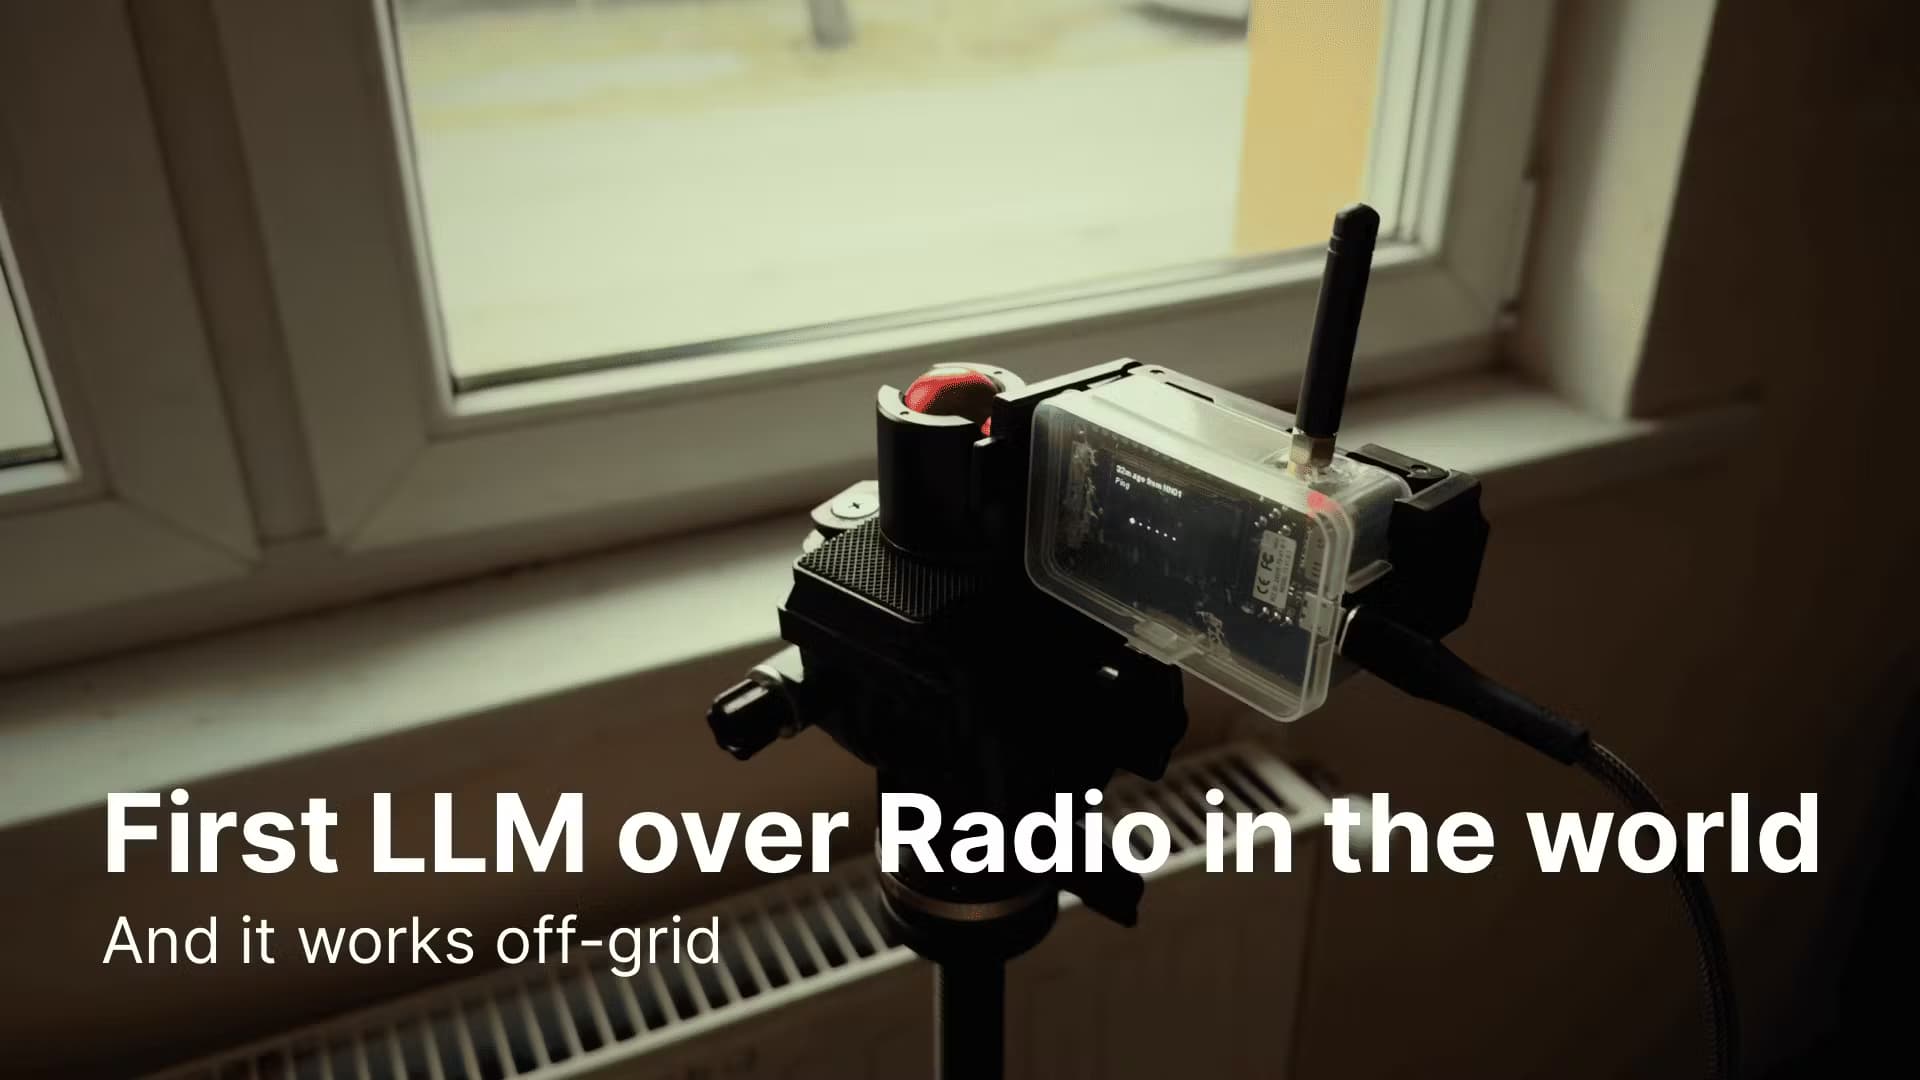
Off-grid LLM over Radioは、大規模言語モデルをMeshtasticメッシュネットワークに接続するオープンソースのプラットフォームだ。Meshtasticは、基地局もWi-Fiもなしにノード間でテキストメッセージを中継する低電力無線機の集まりを指す。この無線メッシュに参加している誰もが、ネット接続が一切なくてもLLMと会話し、短い返信を受け取れる。
この仕組みは、狭い問題をうまく解く。救助隊や登山者、オフグリッドの共同体は無線連絡はあってもデータ通信がなく、無線が唯一の連絡手段になりがちだ。このプラットフォームはその無線リンクをAIの経路に変える。打ち込んだメッセージはメッシュを通って出ていき、接続されたコンピュータがOllamaでモデルを動かし、答えは同じ道を戻ってくる。
プラグアンドプレイのアプリではない。Meshtasticデバイス、Pythonが動くマシン、そしてコマンドラインの相応の理解がないと話にならない。インストールしただけで動くオフラインAIチャットを求めるなら、これはそういうものではない。プロジェクトのREADME自身が、小型モデルでのツール利用はまだ信頼できないと警告している。現場で頼る前に徹底的にテストしてほしい。コミュニティの関心は本物だが、ツール類はまだ初期段階にある。
はじめ方
- Python 3.8以降と、MeshtasticのPythonライブラリ、Ollama SDK、PubSubライブラリをインストールする。
- リポジトリをクローンし、
pip install -r requirement.txtで依存関係を入れる。 - MeshtasticデバイスをUSB、TCP、Bluetoothのいずれかで接続し、スクリプトをそのインターフェースに向ける。
python main.pyを実行して、メッシュチャンネルでボットを起動する。/enable_llmを送ってチャットを有効にするか、/tool メッセージでタスクを起こす。
AIツール情報
Off-grid LLM over Radioの料金、対応プラットフォーム、性能を簡単に確認できます。
こんな人におすすめ
このツールが最も力を発揮するユーザー、タスク、シーン。
ユーザー
- 登山者とバックパッカー:携帯電波がないときも、メッシュ上の誰かがホスト機を動かしていれば、無線の届く範囲にAIの助っ人を置ける。
- 救助隊と野外チーム:短いAI生成の指示や要約をメッシュ越しに中継する。ただしモデルを徹底的にテストした後の話だ。
- 無線愛好家とMeshtasticファン:Pythonと設定ファイルの編集が苦にならないなら、Telegram風のボットを無線網につなぐ実験ができる。
タスク
- オフラインの質問応答:普通のメッセージを送り、ローカルで動くモデルが生成した簡潔な返信を受け取る。
- 無線タスクの自動化:自作ツールを追加・登録したうえで、`/tool` コマンドで緊急通報などの動作を起こす。
- センサーとノードの照会:バッテリー残量や位置といったノードの詳細をAIの返信に取り込み、状況を把握する。
シーン
- データ通信のない遠隔地:ネットも電話も使えないとき、メッシュ越しにAIと連絡を取り続ける。
- 緊急訓練と災害対策:通常のネットワークが落ちたとき、集団が無線で自動アシスタントにたどり着く手順を練習する。
- 現場での実験:本番導入を決める前に、小型のローカルモデルが無線からの指示をどう扱うか試す。
主な機能
メッシュとLLMの双方向チャット
メッセージはMeshtasticネットワークとモデルの間を双方向に流れる。メッシュ上の誰もがプロンプトを送って返信を受け取り、プラットフォームは履歴を保持するので追い質問も文脈を保つ。動きはチャットボットとほぼ同じだ。ただしネットではなく無線で運ばれる。電波がない?問題ない。
プロンプトからのツール実行
/tool 接頭辞を使うと、モデルは質問に答えるだけでなく動作を実行する。プロジェクトには緊急通報を呼ぶデモという動く例が1つ同梱され、READMEにはハンドラ、レジストリ、設定ファイルを編集して自作ツールを追加する方法が書かれている。ここが単なるチャット中継を超える部分であり、配線は自分でやることになる。
メッセージの自動分割
無線メッセージは短いので、LLMの長い回答は自動的に分割される。プラットフォームはおよそ200文字で区切り、メッシュ上でも返信を読みやすく保つ。出力を手で切り詰める必要はない。
ノードを意識した応答
ボットはバッテリー残量や位置といったノード固有の詳細を回答に取り込める。野外チームにとっては、AIの返信が質問した機器の文脈を運べるということだ。複数の無線を同時に追うときに役立つ。
同報と宛先指定の返信
チャンネル全体に答えたり、応答を特定のノードだけに向けたりできる。この柔軟さは共有メッシュで効く。同報は届く範囲の全員に届くが、宛先指定の返信なら電波を埋めずに済む。
柔軟なデバイス接続
プラットフォームはMeshtasticハードウェアへのUSB、TCP、Bluetooth接続に対応する。インターフェースは数行のコードで設定するので、ノードがコンピュータの隣にあってもネットワークの別の場所にぶら下がっていても、同じ構成が使える。接続方式は3種類、スクリプトは1本。
Ollamaによるローカルモデル
Ollama経由でモデルを動かすので、データはマシンの外に出ず、クラウドアカウントも要らない。モデルはチャット関数を編集して選び、READMEはllama 3.2:3bを出発点として勧める。小型モデルなら非力なマシンでも追随できる。大きなモデルほど良い答えを出すが、マシンがそれを扱えるかにかかっている。
メリットとデメリット
メリット
- Ollama経由で完全にオフライン動作し、ネットもクラウド契約も不要。
- 無料のオープンソースで、自作ツールの追加手順が明確。
- 短い無線メッセージ向けに自動分割で長い回答を処理する。
- 会話履歴を保つので、文脈を踏まえた追い質問が機能する。
デメリット
- 導入にはPythonのスキルと動くMeshtasticデバイスが要り、気軽なユーザー向けではない。
- 同梱のツールは今のところ1つ(緊急通報のデモ)だけで、READMEは今後増えるとしている。
- 小型モデルでのツール利用はまだ信頼できず、プロジェクト自身が事前の徹底テストを求めている。
- 返信は無線メッセージの長さに制限され、長い出力は断片で届く。
よくある質問
ローカルのAIモデルをMeshtastic無線ネットワークにつなぎ、メッシュ上の人がネット接続なしでLLMと会話しタスクを起こせるようにする。クラウドも携帯電波も要らない。
関連コンテンツ
Off-grid LLM over Radioに関連するツール、スキル、記事を探す。
Off-grid LLM over Radioの代替ツール

Odyssey 3
Odyssey · その他Odyssey-3はOdysseyの基盤ワールドモデルだ。物理をリアルタイムにシミュレーションし、プロンプトからインタラクティブな環境を生成して、ロボットや車、ゲームに適応する。

JarvisCore
Prescott Data · コーディング · 生産性向上 · その他JarvisCore は、AI エージェントが対等なピアとしてメッシュを組み、共有台帳からタスクを引き受け、ゼロトラストのブローカー経由で外部サービスを呼ぶオープンソースの Python ランタイムである。
Clef
Cloudflare · ビジネス · その他Clef は Workers AI で動く Cloudflare のオープンソース意思決定モデルだ。生成テキストではなく、型付きの設問に確率を返す。エージェントは素早く分類し、振り分け、行動できる。