

Genesis
Genesis AI · 기타
Genesis는 구현형 AI를 만드는 연구자와 엔지니어를 위한 Python 기반 로보틱스 시뮬레이션 플랫폼으로, 다중 물리, 사실적 렌더링, GPU 확장을 갖춘다.
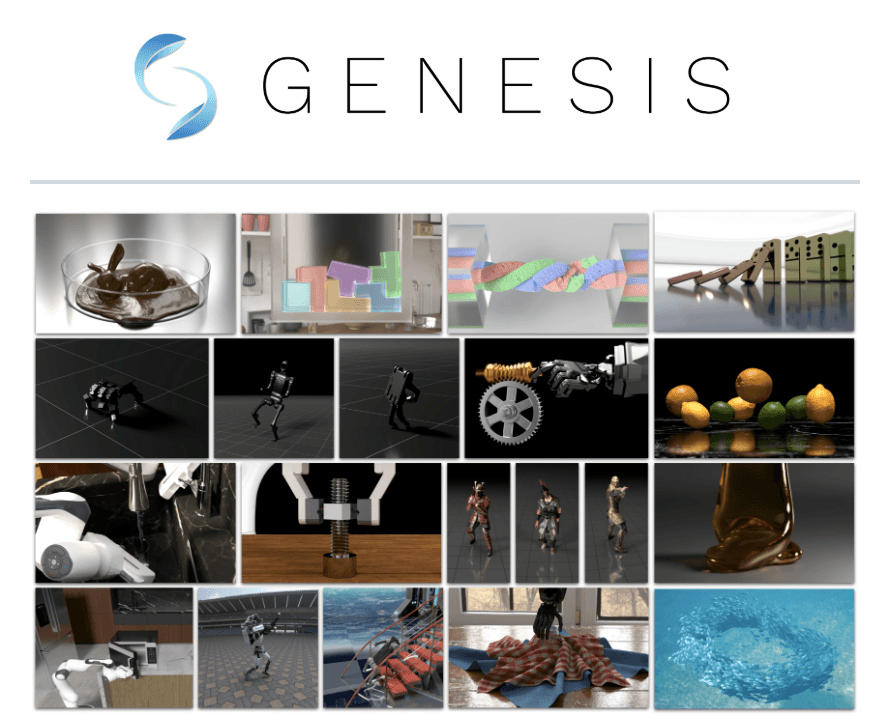
Genesis 소개
Genesis란 무엇인가
Genesis는 물리 AI 개발을 위한 오픈소스 시뮬레이션 플랫폼이다. Python에서 조종하는 로봇 훈련 시뮬레이터라고 생각하면 된다. 하나의 장면 안에 로봇과 환경을 구성하고, 강체, 연체, 유체, 천을 하나의 통합 물리 엔진에 통과시킨 뒤, 훈련 루프에 바로 연결되는 카메라 센서로 결과를 렌더링한다.
이 프로젝트는 2024년 12월 학술 작업으로 시작했고, 지금은 Genesis AI의 지원을 받아 Genesis World로 배포된다. 제안은 단순하다. 하나의 API, 하나의 장면, 하나의 상태. 강체 테이블과 부드러운 천에 동시에 닿는 로봇을 모델링하려고 서로 다른 시뮬레이터 세 개를 꿰맬 필요가 없다. 노트북 CPU부터 데이터센터 GPU까지 돌아가고, Python이므로 코드를 블랙박스로 다루지 않고 읽고 확장할 수 있다.
주된 한계는 코드를 쓰는 사람을 위해 만들어졌다는 점이다. 장면을 살펴보는 GUI는 있지만, 비프로그래머용 드래그 앤 드롭 월드 빌더를 원한다면 이건 아니다. 전혀 아니다. 하드웨어와 드라이버 설정도 중요하다. GPU 가속 작업은 최신 NVIDIA 카드를 전제로 한다.
시작하기
그렇다면 로봇을 실제로 어떻게 돌릴까. 흐름은 짧다.
- 자신의 플랫폼에 맞는 공식 PyTorch 안내에 따라 PyTorch를 설치한다.
pip install genesis-world로 패키지를 설치하고, 그 전에 pip가 최신인지 확인한다.- Python API로 장면과 자산(URDF, MJCF, OBJ, GLB, USD)을 불러온다.
- 컨트롤러와 센서를 추가하고 시뮬레이션을 진행하며 데이터를 모은다.
- 같은 장면을 병렬 환경으로 확장해 훈련 데이터를 만들거나 강화학습을 돌린다.
제품 정보
Genesis의 요금, 지원 플랫폼, 성능을 한눈에 확인해 보세요.
추천 대상
이 도구가 가장 잘 맞는 사용자, 작업, 상황입니다.
사용자
- 로보틱스 연구자
- 강화학습 엔지니어
- 그래픽스와 시뮬레이션 개발자
작업
- 로봇 조작 훈련
- 합성 데이터 생성
- 연체와 유체 모델링
활용 상황
- 초기 연구 프로토타입
- 제어 정책 벤치마킹
- 교육과 강의
주요 기능
통합 다중 물리 엔진
강체, 유한요소법, 물질점법, 입자 솔버, 유체 시뮬레이션이 하나의 장면에 함께 있고 상태를 공유한다. 로봇 팔은 같은 실행에서 강체 블록을 넘어뜨리고, 부드러운 천을 끌고, 액체를 쏟을 수 있다. 별도 도구 사이로 데이터를 옮길 필요가 없다. 서로 다른 재질 유형의 연성은 대부분의 시뮬레이터가 가장 힘들어하는 지점인데, Genesis는 이를 설정해야 하는 특수 모드가 아니라 기본 사례로 다룬다. 그래서 각자 자기 장면 형식을 기대하는 별도 물리 도구 사이로 상태를 옮기며 쓸 시간을 아낀다.
Nyx를 통한 사실적 렌더링
Genesis는 자체 렌더러 Nyx를 갖춘다. 영화가 아니라 로보틱스를 위해 만들었다. 카메라 센서로 붙이면 렌더링된 프레임이 다른 관측값처럼 훈련 파이프라인으로 흘러 들어간다. 내보내기 단계가 없다. 레이트레이서나 가벼운 래스터라이저가 필요할 때는 Luisa와 Pyrender도 대안으로 쓸 수 있다.
크로스 플랫폼 GPU 확장
Quadrants 컴파일러는 Python 커널 코드를 CUDA, AMD ROCm, Apple Metal, Vulkan, x86, ARM64로 낮춘다. 작성하는 것은 Python이다. 같은 장면이 노트북 커널에서 돌거나 데이터센터 GPU로 퍼진다. 이것이 시뮬레이션을 대규모 훈련 데이터 생성의 실용적인 수단으로 바꾼다.
Pythonic 시뮬레이션 인터페이스
스택 전체가 Python이고, URDF, MJCF, OBJ, GLB, USD 파일의 자산 파싱도 포함한다. 실제로는 Python 로봇 시뮬레이터로 동작한다. 엔티티 접근자, 컨트롤러, 센서, 병렬 이기종 환경을 하나의 API로 얻는다. 소스를 읽고 패치하는 것은 부가 기능이 아니라 기본이며, 엔진 전체가 읽을 수 있는 코드로 제공되어 내장 동작이 실험과 맞지 않으면 언제든 확장할 수 있다.
내장 장면 GUI
GUI를 쓰면 디버깅할 때마다 시각화 코드를 쓰지 않고도 장면을 살펴보고 무슨 일이 일어나는지 확인할 수 있다. 진단 도구이지 완전한 환경 편집기는 아니므로, 세계의 대부분은 Python에서 정의하게 된다. 부분 점검에 편리하다. 코드를 대신하지는 않는다. 부분 점검에 편리하다. 코드를 대신하지는 않는다.
병렬 및 이기종 환경
여러 환경을 동시에 돌리고 하나의 시뮬레이션에서 서로 다른 장면 구성을 섞을 수 있다. 즉 강화학습 루프가 실행 사이에 아무것도 재시작하지 않고 같은 과제의 조금씩 다른 수십 가지 변형에서 경험을 끌어낸다. 강화학습에는 초당 더 많은 경험과 개별 실행을 덜 들여다보는 일을 뜻한다. 쌓이는 속도가 빠르다.
장단점
장점
- 하나의 엔진이 강체, 연체, 유체, 입자 물리를 처리해 시뮬레이터 사이의 접착 코드를 없앤다.
- Apache 2.0 아래 완전한 오픈소스라 모든 계층을 살펴보고 수정할 수 있다.
- 장면을 다시 쓰지 않고 노트북 CPU에서 멀티 GPU 클러스터까지 확장한다.
- 읽기 쉬운 Python API 덕분에 기존 연구 코드와 실험에 넣기 쉽다.
단점
- 연구자용 도구라 코드를 쓰지 않는 사람에게는 Python 중심 흐름이 가파르다. 장면 그래프를 클릭 인터페이스 뒤에 숨기는 드래그 앤 드롭 편집기에 익숙하다면 더욱 그렇다.
- GPU 가속은 어느 정도 최신 NVIDIA 카드를 전제로 하므로, 무거운 작업에서 오래된 노트북은 제외된다.
- 문서와 예제가 아직 성숙 중이라, 경계 사례를 확인하려고 소스를 읽을 때가 이따금 있다.
- 호스팅 클라우드나 관리형 서비스가 없다. 환경과 하드웨어는 직접 챙겨야 한다.
자주 묻는 질문
Genesis는 로봇 학습과 물리 AI 연구를 위한 시뮬레이션 플랫폼이다. 로봇과 주변을 모델링한 뒤 물리와 렌더링을 실행해 제어 정책을 훈련하거나 합성 데이터를 만든다. 실제 하드웨어를 건드리지 않는다. 파지 실패가 값비싼 로봇을 망가뜨릴 상황이라면 이 점이 중요하다.
관련 콘텐츠
Genesis와 관련된 도구, 스킬, 아티클을 살펴보세요.
Genesis 대안

Odyssey 3
Odyssey · 기타Odyssey-3는 Odyssey의 기반 월드 모델이다. 물리 현상을 실시간으로 시뮬레이션하고, 프롬프트를 인터랙티브 환경으로 바꾸며, 로봇과 자동차, 게임에 적응한다.

JarvisCore
Prescott Data · 코딩 · 생산성 · 기타JarvisCore는 AI 에이전트가 대등한 피어로 메시를 이루고 공유 원장에서 작업을 가져가며 제로트러스트 브로커를 통해 외부 서비스를 호출하는 오픈소스 Python 런타임이다.
Clef
Cloudflare · 비즈니스 · 기타Clef는 Workers AI에서 도는 Cloudflare의 오픈소스 의사결정 모델이다. 생성된 문장 대신 정해진 질문에 확률을 돌려주므로, 에이전트가 빠르게 분류하고 라우팅하고 행동한다.