
Lucky Robots
Lucky Robots · 기타
Lucky Robots는 MuJoCo를 기반으로 한 로봇 시뮬레이터 Lucky Engine을 만들고, 10,000Hz로 라벨링 에피소드를 기록해 LeRobot 형식으로 내보낸다.
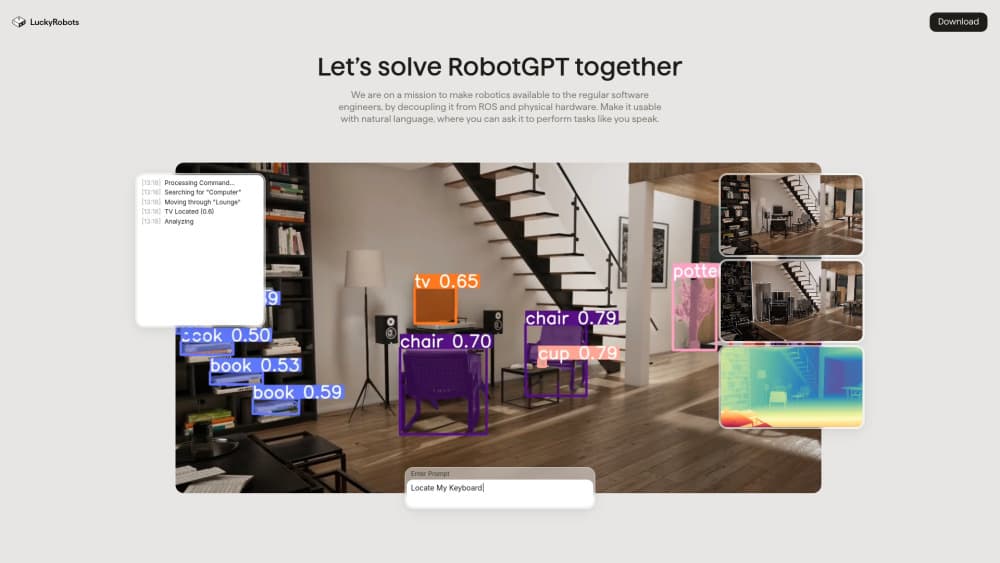
Lucky Robots 소개
About
Lucky Robots란
Lucky Robots는 구현 지능(embodied AI)을 위한 시뮬레이션 계층을 만드는 작은 엔지니어링 팀이다. 주력 제품인 Lucky Engine은 플레이어가 아니라 로봇을 위해 작성된 게임 엔진이다. 접촉, 마찰, 동역학은 MuJoCo가 맡고, 렌더링은 Vulkan이 처리하며, Python SDK가 gRPC로 엔진과 통신한다.
논리는 단순하다. 실제 장비 시간은 비싸고, 실제 팔에서 정책이 실패하면 모터를 태우거나 수리하는 데 일주일을 잃는다. 로봇 학습 시뮬레이터를 쓰면 같은 정책을 백만 번 무료로 실패시킨 뒤, 그때 배운 파지를 실제 기계로 가져갈 수 있다. Lucky Robots는 실제 하드웨어 학습보다 시간과 예산을 약 90% 줄인다고 주장한다. 회사 자체 수치이므로 독립 검증 결과가 아니라 주장으로 읽어야 한다.
한계도 짚어야 한다. 플랫폼은 아직 젊고 팀도 작다. 클라우드 작업 공간인 Lucky Hub에는 여전히 출시 예정으로 표시된 기능이 있다. 엔진을 로컬에서 돌리려면 최근 데스크톱 GPU가 필요하다. 10년치 튜토리얼이 쌓인 스택에서 온 사람이라면 빈틈이 눈에 띌 것이다.
로봇용 합성 데이터 생성이 제품의 중심에 있고, 팀은 엔진을 렌더링 데모가 아니라 로봇 학습 플랫폼으로 내세운다. 장면을 만들고 로봇을 배치하고 작업을 스크립트로 짠 뒤, 벌어진 일을 라벨링 에피소드로 기록한다. 출력은 모방 학습과 정책 훈련을 겨냥한다.
시작하는 방법
- GitHub releases 페이지에서 Linux, macOS, Windows용 LuckyEngine을 내려받는다.
- LUCKYENGINE_PATH를 실행 파일로, 또는 LUCKYENGINE_HOME을 그 폴더로 지정한다.
pip install luckyrobots로 클라이언트를 설치한다.- 에디터에서 장면을 열고 gRPC Server 패널을 켠 뒤 Python의 Session으로 접속한다. 코드로 장면과 로봇을 직접 띄워도 된다.
- 에피소드를 기록하고 LeRobot 3.0 데이터셋으로 내보내 훈련에 넘긴다.
제품 정보
Lucky Robots의 요금, 지원 플랫폼, 성능을 한눈에 확인해 보세요.
추천 대상
이 도구가 가장 잘 맞는 사용자, 작업, 상황입니다.
사용자
- 로봇공학 연구자
- 로봇 학습 엔지니어
- 작은 로봇 팀
작업
- 실험실 예약 없이 시연 데이터 모으기
- 하드웨어를 건드리기 전에 정책 시험하기
- sim-to-real 격차 확인하기
- 드론과 팔을 한 스택에서 훈련하기
활용 상황
- 훈련 전날 밤에 데이터를 몰아서 만들기
- 팔이 두 개뿐인 대학 실험실
- 논문용 재현 실험
주요 기능
실시간 엔진 아래의 MuJoCo 물리
Lucky Engine은 MuJoCo의 접촉, 마찰, 동역학을 물리 코어로 쓴다. 시뮬레이션에서 배운 파지가 실제 그리퍼에서도 통할 가능성이 높다는 뜻이다. 엔진은 이 솔버를 정밀한 시계를 갖춘 실시간 루프로 감싸 기록된 타임스탬프가 물리 스텝과 어긋나지 않게 한다. 며칠씩 돌아가는 훈련에서는 이런 일관성이 원시 속도보다 중요하다.
래스터화 또는 패스트레이싱 카메라 화면
렌더링은 Vulkan 위에서 돌고 두 가지 모드를 제공한다. 래스터화는 빠르고 형상이 많은 장면에 충분하다. 패스트레이싱은 실제 센서가 보는 것에 가까운 화면을 만든다. 비전 모델이 실제 환경으로 전이되느냐, 첫 프레임에서 무너지느냐가 여기서 갈린다. 장면마다 고를 수 있어 급한 데이터 생성이 사실적 렌더링 비용을 치를 필요는 없다.
고주파 기록과 LeRobot 내보내기
모든 동작은 카메라 프레임, 관절 상태, 센서 스트림을 담은 라벨링 에피소드로 저장된다. 10,000Hz 기록이 가능하고 영상 인코딩은 GPU가 처리하므로 큰 배치도 감당한다. 에피소드는 LeRobot 3.0 형식으로 나오고, Hugging Face 도구와 기존 훈련 스크립트가 변환 없이 읽는다.
Python SDK와 gRPC 제어
luckyrobots 패키지는 엔진의 gRPC 인터페이스를 그대로 반영한다. 로봇, 정책, 관절, 액추에이터, IK, 텔레메트리, 카메라, 뷰포트가 모두 포함된다. 저수준 클라이언트는 한 번의 호출로 행동을 보내고 관측을 받으며, Gymnasium 환경이 같은 루프를 강화학습용으로 감싼다. 이름은 실행 시점에 조회할 수 있어 문서에서 추측할 필요가 없다.
C# 장면 구성과 절차적 에셋
에디터는 게임 업계 관행을 따른다. 오브젝트를 배치하고 소품에 리그를 붙이고 C#으로 동작을 작성하며, 변화가 필요할 때 메시와 머티리얼을 절차적으로 생성한다. 냉장고, 수납장, 그릴에는 여닫는 관절이 들어가 정책이 방을 바라보는 데 그치지 않고 조작하는 법을 배운다. MuJoCo XML은 무엇이든 읽히고 Unitree, Franka, Hello Robot은 기본 지원이다.
AI 에이전트와 Lucky Hub 클라우드 실행
Lucky Hub는 프로젝트, 데이터셋, 모델, 실행 기록을 한 공간에 모으고 AI 에이전트가 엔진을 조작하게 한다. Claude나 Codex 같은 에이전트를 프로젝트에 붙이면 사람과 같은 인터페이스로 장면을 만들고 데이터를 기록한다. 클라우드 실행은 시뮬레이션 시간과 에피소드로 과금되므로, 백만 에피소드가 필요한데 하드웨어를 갖추기 어려운 팀에 맞는다.
장단점
장점
- 물리와 렌더링이 한 엔진에 있어 카메라 프레임과 관절 데이터가 같은 시뮬레이션 스텝에서 나온다.
- LeRobot 3.0 출력 덕분에 훈련 전 내보내기와 변환 작업이 사라진다.
- Python SDK와 gRPC API가 강화학습, 모방 학습, 단순 원격조작 기록을 추가 접착 코드 없이 덮는다.
- MuJoCo XML 모델이면 무엇이든 읽히므로 연구용 팔과 사족보행 로봇 대부분이 바로 돈다.
- MIT 라이선스 클라이언트와 무료 티어 덕분에 첫 실험이 저렴하다.
단점
- 커뮤니티가 작아 드문 오류는 포럼 글이 아니라 팀에 직접 물어야 한다.
- Lucky Hub의 팀 결제와 호스팅 크레딧 같은 기능이 출시 예정으로 남아 있어 당장 클라우드 활용이 제한된다.
- 로컬 실행에는 데스크톱 GPU와 엔진 수동 다운로드가 필요해 pip install만 하는 것보다 손이 많이 간다.
- 문서가 API 레퍼런스에 치우쳐 있어 초보자는 MuJoCo 개념을 따로 익혀야 한다.
자주 묻는 질문
Lucky Robots는 실제 하드웨어에 올리기 전에 로봇 정책을 시뮬레이션에서 훈련하고 검증하는 데 쓴다. 팀은 장면을 만들고 라벨링 에피소드를 기록해 모방 학습용 데이터로 내보낸다.
관련 콘텐츠
Lucky Robots와 관련된 도구, 스킬, 아티클을 살펴보세요.
Lucky Robots 대안

Odyssey 3
Odyssey · 기타Odyssey-3는 Odyssey의 기반 월드 모델이다. 물리 현상을 실시간으로 시뮬레이션하고, 프롬프트를 인터랙티브 환경으로 바꾸며, 로봇과 자동차, 게임에 적응한다.

JarvisCore
Prescott Data · 코딩 · 생산성 · 기타JarvisCore는 AI 에이전트가 대등한 피어로 메시를 이루고 공유 원장에서 작업을 가져가며 제로트러스트 브로커를 통해 외부 서비스를 호출하는 오픈소스 Python 런타임이다.
Clef
Cloudflare · 비즈니스 · 기타Clef는 Workers AI에서 도는 Cloudflare의 오픈소스 의사결정 모델이다. 생성된 문장 대신 정해진 질문에 확률을 돌려주므로, 에이전트가 빠르게 분류하고 라우팅하고 행동한다.