

Genesis
Genesis AI · Sonstiges
Genesis ist eine Python-basierte Robotik-Simulationsplattform für Forschende und Entwickler, die embodied AI bauen, mit Multiphyik, fotorealistischem Rendering und GPU-Skalierung.
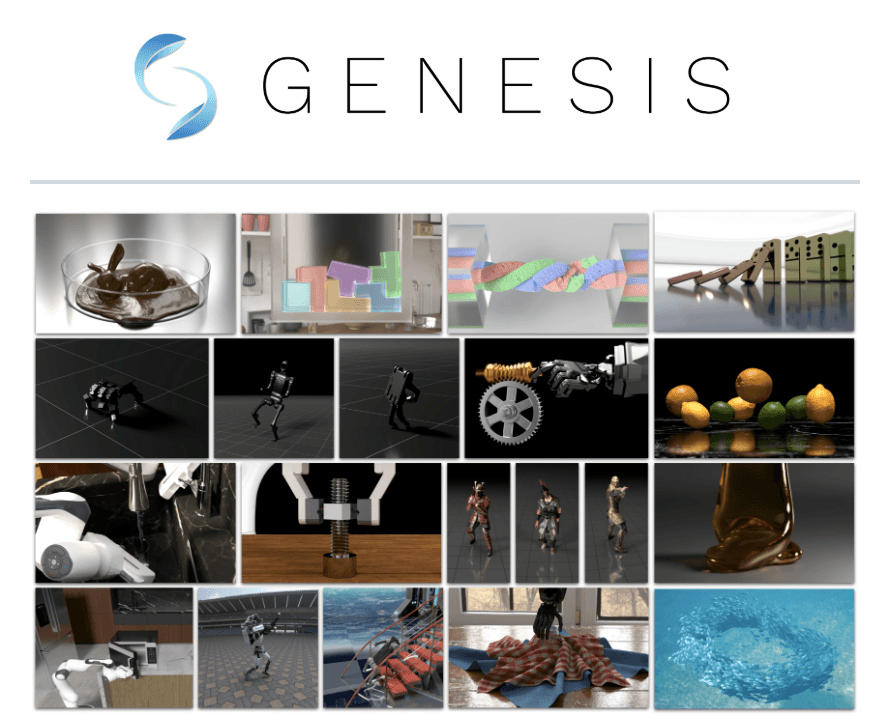
Über Genesis
Was ist Genesis
Genesis ist eine Open-Source-Simulationsplattform für die Entwicklung physischer KI. Man kann sie sich als Roboter-Trainingssimulator vorstellen, den man aus Python heraus steuert. Sie bauen Roboter und Umgebungen in einer einzigen Szene, lassen Starrkörper, weiche Körper, Fluide und Stoffe durch eine einheitliche Physik-Engine laufen und rendern das Ergebnis mit einem Kamerasensor, der direkt an Ihre Trainingsschleife andockt.
Das Projekt startete im Dezember 2024 als akademisches Vorhaben und wird heute als Genesis World ausgeliefert, getragen von Genesis AI. Das Versprechen ist einfach: eine API, eine Szene, ein Zustand. So müssen Sie nicht drei getrennte Simulatoren zusammenflicken, nur um einen Roboter zu modellieren, der einen starren Tisch und einen weichen Stoff berührt. Es läuft von der CPU eines Laptops bis zu Rechenzentrums-GPUs und, weil es Python ist, können Sie den Code lesen und erweitern, statt ihn als Blackbox zu behandeln.
Die wichtigste Grenze: Es ist für Menschen gebaut, die programmieren. Es gibt eine GUI zum Inspizieren von Szenen, aber wenn Sie einen Drag-and-drop-Welt-Baukasten für Nicht-Programmierer suchen, ist das hier nichts. Nicht im Entferntesten. Hardware und Treiber spielen ebenfalls eine Rolle, denn GPU-beschleunigte Workloads setzen eine moderne NVIDIA-Karte voraus.
Erste Schritte
Wie bringen Sie also einen Roboter zum Laufen? Der Ablauf ist kurz.
- Installieren Sie PyTorch nach der offiziellen PyTorch-Anleitung für Ihre Plattform.
- Installieren Sie das Paket mit
pip install genesis-worldund prüfen Sie vorher, dass pip aktuell ist. - Laden Sie eine Szene und ein Asset (URDF, MJCF, OBJ, GLB oder USD) über die Python-API.
- Fügen Sie Controller und Sensoren hinzu, treiben Sie die Simulation voran und sammeln Sie Ihre Daten.
- Skalieren Sie dieselbe Szene über parallele Umgebungen, um Trainingsdaten zu erzeugen oder Reinforcement Learning zu betreiben.
Produktinformationen
Ein kurzer Überblick über Preise, unterstützte Plattformen und die Leistung von Genesis.
Am besten für
Die Nutzer, Aufgaben und Szenarien, für die dieses Tool am besten passt.
Nutzer
- Robotik-Forschende
- Reinforcement-Learning-Ingenieure
- Grafik- und Simulationsentwickler
Aufgaben
- Training zur Robotermanipulation
- Synthetische Datengenerierung
- Modellierung weicher Körper und Fluide
Szenarien
- Frühe Forschungsprototypen
- Vergleich von Regelungspolitiken
- Lehre und Kurse
Wichtigste Funktionen
Einheitliche Multiphyik-Engine
Starrkörper, Finite-Elemente-Methode, Material-Point-Methode, Partikelsolver und Fluidsimulation liegen in einer Szene mit geteiltem Zustand. Ein Roboterarm kann einen starren Block umstoßen, einen weichen Stoff ziehen und Flüssigkeit vergießen, alles im selben Durchlauf. Ohne Daten zwischen getrennten Werkzeugen zu verschieben. Das Koppeln verschiedener Materialtypen ist die Stelle, an der die meisten Simulatoren schmerzen, und Genesis behandelt sie als Standardfall statt als Sondermodus, den Sie konfigurieren müssen. Das spart Ihnen die Stunden, die Sie sonst damit verbringen, Zustand zwischen getrennten Physik-Werkzeugen zu transportieren, von denen jedes sein eigenes Szenenformat erwartet.
Fotorealistisches Rendering mit Nyx
Genesis liefert einen eigenen Renderer mit, Nyx, gebaut für Robotik und nicht für Film. Sie hängen ihn als Kamerasensor an, sodass gerenderte Bilder wie jede andere Beobachtung in Ihre Trainingspipeline fließen. Kein Exportschritt. Luisa und Pyrender stehen als Alternativen bereit, wenn Sie einen Raytracer oder einen leichten Rasterizer brauchen.
Plattformübergreifende GPU-Skalierung
Der Quadrants-Compiler senkt Python-Kernel-Code auf CUDA, AMD ROCm, Apple Metal, Vulkan, x86 und ARM64 ab. Sie schreiben Python. Dieselbe Szene läuft dann auf einem Laptop-Kernel oder verteilt sich über Rechenzentrums-GPUs, und genau das macht Simulation zu einem praktischen Weg, Trainingsdaten in großem Maßstab zu erzeugen.
Pythonische Simulationsschnittstelle
Der ganze Stack ist Python, einschließlich des Parsings von URDF-, MJCF-, OBJ-, GLB- und USD-Assets. In der Praxis arbeitet er als Python-Robotik-Simulator: Sie bekommen Entity-Zugriffe, Controller, Sensoren und parallele heterogene Umgebungen über eine API. Den Quellcode zu lesen und zu patchen ist die Norm, kein Nachgedanke, denn die gesamte Engine kommt als lesbarer Code, den Sie erweitern können, wenn das eingebaute Verhalten nicht zu Ihrem Experiment passt.
Integrierte Szenen-GUI
Eine GUI lässt Sie Szenen inspizieren und sehen, was passiert, ohne für jede Debug-Runde Visualisierungscode zu schreiben. Sie ist ein Diagnosewerkzeug, kein vollständiger Umgebungseditor, also rechnen Sie damit, den Großteil Ihrer Welt in Python zu definieren. Praktisch für Stichproben. Kein Ersatz für Code. Praktisch für Stichproben. Kein Ersatz für Code.
Parallele und heterogene Umgebungen
Sie können viele Umgebungen gleichzeitig laufen lassen und verschiedene Szenenkonfigurationen in einer Simulation mischen, was bedeutet, dass eine Reinforcement-Learning-Schleife Erfahrung aus Dutzenden leicht unterschiedlicher Varianten derselben Aufgabe zieht, ohne zwischen Läufen etwas neu zu starten. Für Reinforcement Learning heißt das mehr Erfahrung pro Sekunde und weniger Betreuung einzelner Läufe. Das summiert sich schnell.
Vor- und Nachteile
Vorteile
- Eine Engine bewältigt starre, weiche, fluide und Partikelphysik, was den üblichen Klebecode zwischen Simulatoren überflüssig macht.
- Vollständig quelloffen unter Apache 2.0, sodass Sie jede Schicht inspizieren und ändern können.
- Skaliert von der Laptop-CPU bis zu Multi-GPU-Clustern, ohne Ihre Szene neu zu schreiben.
- Die lesbare Python-API macht die Einbettung in bestehenden Forschungs- und Experimentcode leicht.
Nachteile
- Es ist ein Forscherwerkzeug, also wird Nicht-Programmierern der Python-zentrierte Ablauf steil vorkommen, besonders wenn sie Drag-and-drop-Editoren gewohnt sind, die den Szenengraphen hinter einer Klick-Oberfläche verbergen.
- Die GPU-Beschleunigung setzt eine halbwegs moderne NVIDIA-Karte voraus, was ältere Laptops für schwere Workloads ausschließt.
- Dokumentation und Beispiele reifen noch, also lesen Sie gelegentlich den Quellcode, um einen Sonderfall zu klären.
- Es gibt keine gehostete Cloud und keinen Managed Service, Sie kümmern sich also selbst um Umgebung und Hardware.
Häufige Fragen
Genesis ist eine Simulationsplattform für Roboterlernen und Forschung an physischer KI. Sie modellieren Roboter und ihre Umgebung, führen dann Physik und Rendering aus, um Regelungspolitiken zu trainieren oder synthetische Daten zu erzeugen, ohne echte Hardware anzufassen. Letzteres zählt, wenn ein misslungener Griff einen teuren Roboter zerstören würde.
Ähnliche Inhalte
Entdecke passende Tools, Skills und Artikel zu Genesis.
Alternativen zu Genesis

JarvisCore
Prescott Data · Coding · Produktivität · SonstigesJarvisCore ist eine Open-Source-Laufzeit in Python, in der KI-Agenten als gleichrangige Peers in einem Mesh arbeiten, Aufgaben aus einem gemeinsamen Register übernehmen und externe Dienste über einen Zero-Trust-Broker erreichen.
Clef
Cloudflare · Business · SonstigesClef ist Cloudflares Open-Source-Entscheidungsmodell für Workers AI. Es liefert kalibrierte Wahrscheinlichkeiten für typisierte Fragen statt Text, damit Agenten schnell klassifizieren, routen und handeln.

iFixAi
iFixAi · Business · SonstigesiFixAi ist ein Open-Source-Auditor für KI-Agenten. Er schickt den Agenten durch eine Simulation Ihres Geschäfts, bewertet jede Antwort und liefert eine Bewertung von A bis F mit Belegen.