
Lucky Robots
Lucky Robots · Sonstiges
Lucky Robots entwickelt Lucky Engine, einen Robotik-Simulator auf MuJoCo-Basis, der beschriftete Episoden mit 10.000 Hz aufzeichnet und für LeRobot exportiert.
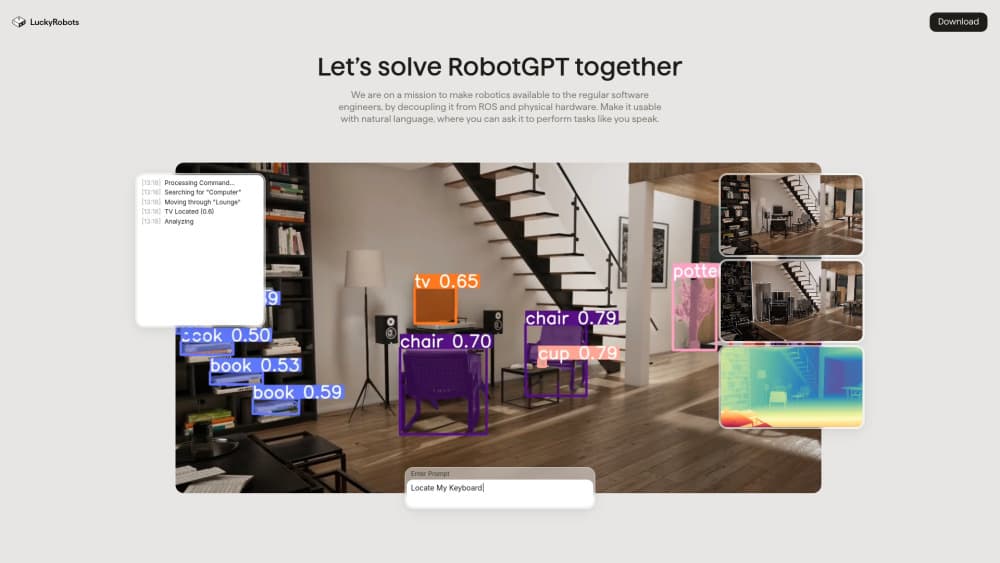
Über Lucky Robots
About
Was ist Lucky Robots
Lucky Robots ist ein kleines Engineering-Team, das die Simulationsschicht für embodied AI baut. Das Hauptprodukt Lucky Engine ist eine Spielengine, die für Roboter geschrieben wurde und nicht für Spieler. MuJoCo übernimmt Kontakt, Reibung und Dynamik, Vulkan übernimmt das Rendering, und ein Python-SDK spricht über gRPC mit der Engine.
Das Argument ist schnell erklärt. Hardwarezeit kostet Geld, und eine Policy, die auf einem echten Arm scheitert, kann einen Motor oder eine Woche Reparatur verbrennen. Ein Simulator zum Trainieren von Robotern lässt dieselbe Policy eine Million Mal kostenlos scheitern, danach wandert der gelernte Griff auf die echte Maschine. Lucky Robots nennt rund 90 Prozent weniger Zeit und Budget als beim Training auf realer Hardware. Die Zahl stammt vom Anbieter und ist deshalb ein Versprechen, kein unabhängiger Messwert.
Die Grenzen zählen genauso. Die Plattform ist jung, das Team klein. Lucky Hub, der Cloud-Arbeitsbereich, führt mehrere Funktionen noch als kommend. Wer die Engine lokal fährt, braucht eine aktuelle Desktop-GPU. Wer von einem Stack mit zehn Jahren Tutorials kommt, wird Lücken finden.
Synthetische Daten für Robotik stehen im Mittelpunkt des Produkts. Robotik-Simulation lebt von genau dieser Datenmenge, und das Team positioniert die Engine als Lernplattform für Roboter, nicht als Rendering-Demo. Sie bauen eine Szene, setzen einen Roboter hinein, skripten eine Aufgabe und zeichnen auf, was passiert. Die Ausgabe ist auf Imitation Learning und Policy-Training ausgelegt.
Erste Schritte
- Laden Sie LuckyEngine von der GitHub-Releases-Seite für Linux, macOS oder Windows.
- Setzen Sie LUCKYENGINE_PATH auf die ausführbare Datei oder LUCKYENGINE_HOME auf den Ordner.
- Installieren Sie den Client mit
pip install luckyrobots. - Öffnen Sie eine Szene im Editor, starten Sie das gRPC-Server-Panel und verbinden Sie sich aus Python mit einer Session, oder starten Sie Szene und Roboter per Code.
- Zeichnen Sie Episoden auf und exportieren Sie sie als LeRobot-3.0-Datensätze für das Training.
Produktinformationen
Ein kurzer Überblick über Preise, unterstützte Plattformen und die Leistung von Lucky Robots.
Am besten für
Die Nutzer, Aufgaben und Szenarien, für die dieses Tool am besten passt.
Nutzer
- Robotikforschende
- ML-Ingenieure für Robotik
- Kleine Robotikteams
Aufgaben
- Demonstrationen sammeln ohne Laborbuchung
- Eine Policy testen, bevor sie Hardware berührt
- Sim-to-Real prüfen
- Drohnen und Arme auf einem Stack trainieren
Szenarien
- Den Datensatz über Nacht erzeugen, bevor das Training startet
- Ein Hochschullabor mit zwei Armen und einer Warteliste von Studierenden
- Reproduzierbare Experimente für ein Paper
Wichtigste Funktionen
MuJoCo-Physik in einer Echtzeit-Engine
Lucky Engine nutzt Kontakt, Reibung und Dynamik von MuJoCo als physikalischen Kern, ein in der Simulation gelernter Griff hat also echte Chancen auf einem physischen Greifer. Die Engine legt diesen Solver in eine Echtzeitschleife mit präzisen Uhren, wodurch Zeitstempel zu den Physikschritten passen. Bei Trainingsläufen über mehrere Tage zählt diese Konstanz mehr als rohe Geschwindigkeit.
Rasterisierte oder pfadverfolgte Kamerabilder
Das Rendering läuft auf Vulkan und bietet zwei Modi. Rasterisierung ist schnell und reicht für geometrielastige Szenen. Path Tracing erzeugt Bilder, die einem echten Sensor nahekommen, und darin liegt der Unterschied zwischen einem Vision-Modell, das überträgt, und einem, das am ersten echten Frame zerbricht. Sie wählen pro Szene, ein schneller Datenlauf muss also nicht für Fotorealismus zahlen.
Aufzeichnung mit hoher Rate und LeRobot-Export
Jede Bewegung wird als beschriftete Episode mit Kamerabildern, Gelenkzuständen und Sensorströmen gespeichert. Die Engine zeichnet mit 10.000 Hz auf und kodiert Video auf der GPU, große Stapel bleiben dadurch handhabbar. Episoden werden zu LeRobot-Datensätzen im Format 3.0, Werkzeuge von Hugging Face und vorhandene Trainingsskripte lesen sie ohne Konvertierung.
Python-SDK und Steuerung über gRPC
Das Paket luckyrobots spiegelt die gRPC-Oberfläche der Engine: Roboter, Policies, Gelenke, Aktuatoren, IK, Telemetrie, Kameras und Viewports. Ein Low-Level-Client sendet Aktionen und liest Beobachtungen in einem Aufruf, eine Gymnasium-Umgebung verpackt dieselbe Schleife für Reinforcement Learning. Alles lässt sich zur Laufzeit abfragen, Sie listen Roboter und Gelenke auf, statt Namen aus der Doku zu raten.
Szenen mit C# und prozeduralen Assets
Der Editor folgt den Konventionen der Spielebranche: Objekte platzieren, Props riggen, Verhalten in C# skripten und Meshes sowie Materialien prozedural erzeugen, wenn eine Szene Vielfalt braucht. Kühlschränke, Schränke und Grills mit Gelenken lassen eine Policy einen Raum manipulieren und nicht nur ansehen. Jedes MuJoCo-XML lässt sich laden, Unterstützung für Unitree, Franka und Hello Robot ist eingebaut.
KI-Agenten und Cloud-Läufe über Lucky Hub
Lucky Hub ergänzt einen gemeinsamen Arbeitsbereich für Projekte, Datensätze, Modelle und Läufe und lässt einen KI-Agenten die Engine steuern. Sie richten Claude, Codex oder einen anderen Agenten auf ein Projekt, und er baut Szenen und zeichnet Daten über dieselben Schnittstellen auf, die ein Mensch nutzt. Cloud-Läufe werden nach Simulationsminuten und Episoden abgerechnet, was zu Teams passt, die eine Million Episoden brauchen, ohne die Hardware dafür zu besitzen.
Vor- und Nachteile
Vorteile
- Physik und Rendering sitzen in einer Engine, Kamerabilder und Gelenkdaten stammen also aus demselben Simulationsschritt.
- Die Ausgabe in LeRobot 3.0 spart den üblichen Export und die Konvertierung vor dem Training.
- Python-SDK und gRPC-API decken Reinforcement Learning, Imitation und reine Teleop-Aufzeichnung ohne zusätzlichen Klebecode ab.
- Jedes MuJoCo-XML-Modell lädt, damit sind die meisten Forschungsarme und Quadrupeden sofort abgedeckt.
- MIT-lizenzierter Client und eine kostenlose Stufe machen den ersten Versuch günstig.
Nachteile
- Die Community ist klein, bei ungewöhnlichen Fehlern braucht es deshalb eher eine direkte Antwort vom Team als einen Forenthread.
- Funktionen von Lucky Hub wie Team-Abrechnung und gehostete Credits waren noch als kommend markiert, was Cloud-Nutzung derzeit begrenzt.
- Lokale Läufe verlangen eine Desktop-GPU und einen manuellen Engine-Download, der Aufbau ist damit schwerer als ein pip install.
- Die Dokumentation neigt zur API-Referenz, Einsteiger müssen MuJoCo-Grundlagen woanders lernen.
Häufige Fragen
Lucky Robots dient dazu, Roboter-Policies in der Simulation zu trainieren und zu testen, bevor sie auf echter Hardware laufen. Das Team baut eine Szene, zeichnet beschriftete Episoden auf und exportiert die Daten für Imitation Learning.
Ähnliche Inhalte
Entdecke passende Tools, Skills und Artikel zu Lucky Robots.
Alternativen zu Lucky Robots

Odyssey 3
Odyssey · SonstigesOdyssey-3 ist Odysseys fundamentales Weltmodell. Es simuliert Physik in Echtzeit, macht aus einer Eingabe eine interaktive Umgebung und lässt sich an Roboter, Autos und Spiele anpassen.

JarvisCore
Prescott Data · Coding · Produktivität · SonstigesJarvisCore ist eine Open-Source-Laufzeit in Python, in der KI-Agenten als gleichrangige Peers in einem Mesh arbeiten, Aufgaben aus einem gemeinsamen Register übernehmen und externe Dienste über einen Zero-Trust-Broker erreichen.
Clef
Cloudflare · Business · SonstigesClef ist Cloudflares Open-Source-Entscheidungsmodell für Workers AI. Es liefert kalibrierte Wahrscheinlichkeiten für typisierte Fragen statt Text, damit Agenten schnell klassifizieren, routen und handeln.