
Drift
Drift · チャットボット
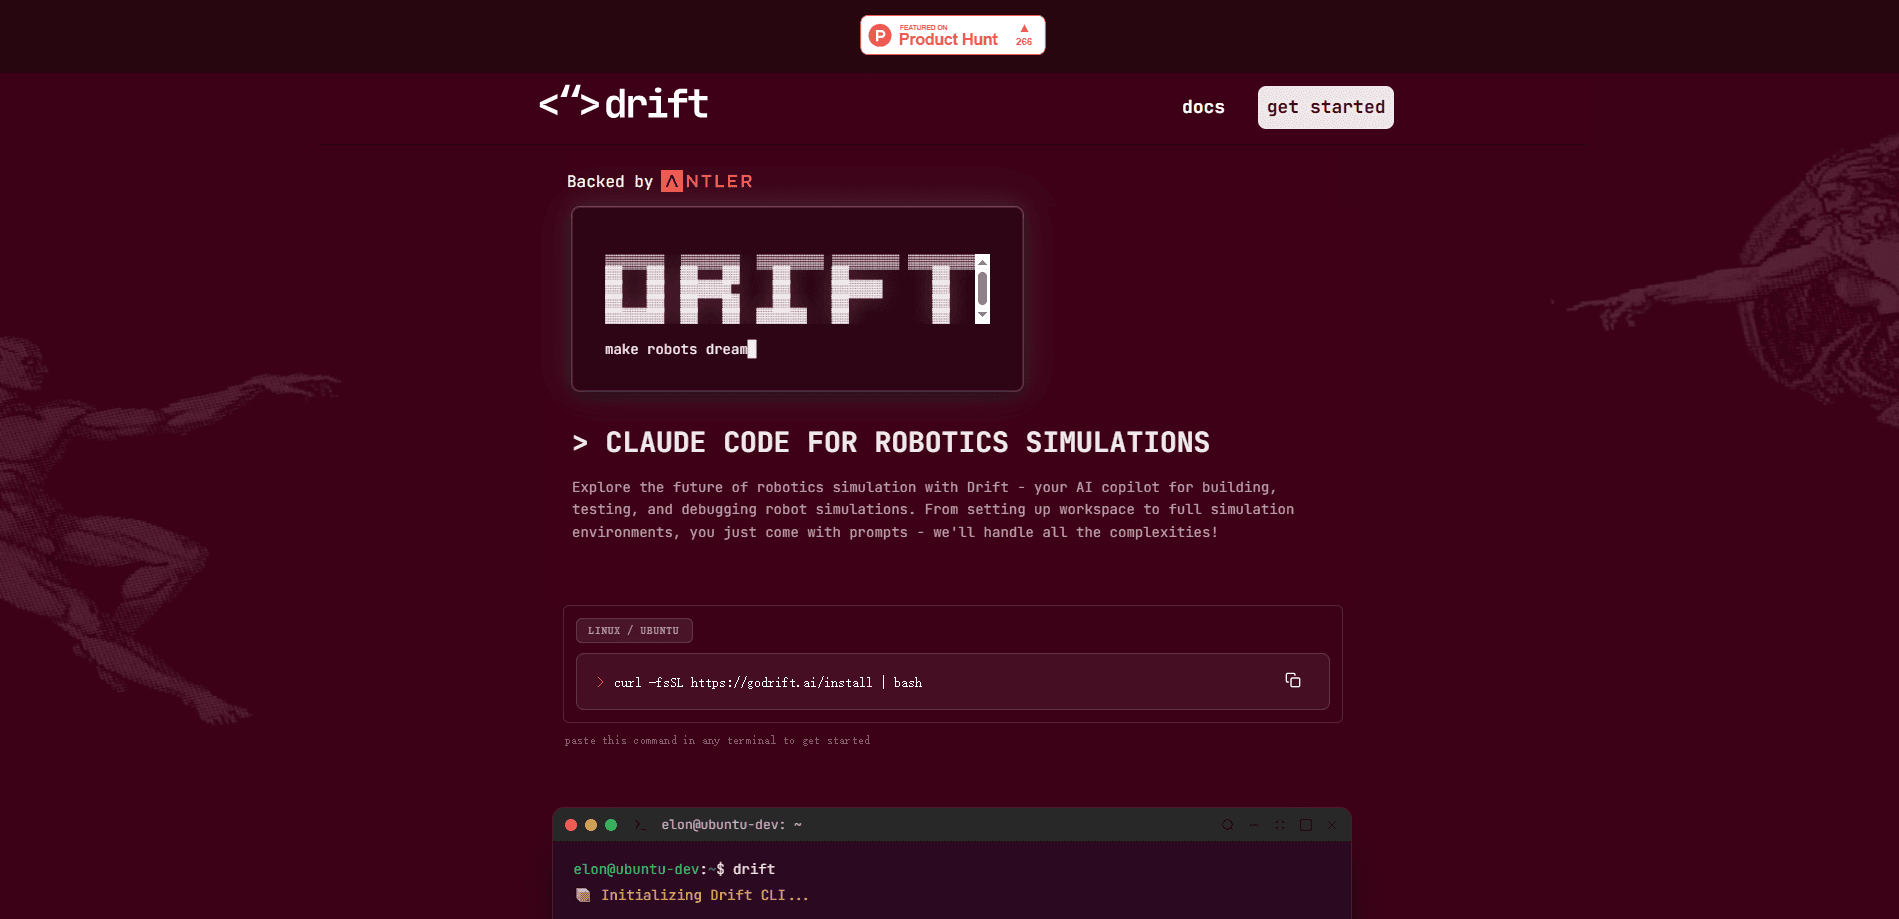
Driftはロボティクスチーム向けのシミュレーションベース評価プラットフォームだ。ロボット、環境、タスクの簡単な説明を、数分で実行できるROSシミュレーションに変換し、同じ設定を単一のテストから数十億のシミュレーションシナリオへと拡張する。始めるのは簡単だ。実機に触れる前にロボットの挙動を負荷テストしたいロボティクスエンジニアと研究者のために作られている。それがこの製品の約束だ。
Drift について
Driftとは
Driftはロボティクスのワークフローの中に住むAIエージェントだ。欲しいものを自然言語で描写すると、ロボットの記述ファイル、環境ファイル、起動スクリプト、そして完全なROSワークスペースを生成する。それだけだ。シミュレーションスタックを手作業で組み立てる代わりに、プロンプトから始めて実行できるものを手に入れる。
解決する中心的な問題は、遅くて高コストなロボットの反復だ。実世界でロボットをテストするのは遅く、シミュレーションを手作業で組み上げるには何日もの足場作りが要る。Driftはこの2つの工程を圧縮する。シミュレーション環境を生成し、1つのチャットから環境のバリエーションを作ってシナリオを負荷テストできるようにする。
主な制限は範囲とアクセスにある。Driftは開発者向けツールであり消費者向けアプリではない。公開プレビューはLinuxとUbuntuで動く。公開の料金ページもない。チーム向けの料金はデモ通話を通じて提示されるため、小規模な愛好家がセルフサービスで購入できる窓口はない。ターミナルやROS、ロボティクスのツールチェーンに慣れていないなら、ここは入口ではない。
はじめかた
- Driftのプラットフォームでサインアップし、アカウントにログインする。
- LinuxかUbuntuのマシンのターミナルでDriftを実行し、開発者プレビューを取得する。
- ロボット、環境、実行したいタスクを自然言語で描写する。
- DriftにROSワークスペース、ロボットファイル、起動スクリプトを生成させる。
- シミュレーションを起動し、ロボットにタスクを実行させたり、環境のバリエーションを作って負荷テストしたりする。
AIツール情報
Driftの料金、対応プラットフォーム、性能を簡単に確認できます。
こんな人におすすめ
このツールが最も力を発揮するユーザー、タスク、シーン。
ユーザー
- ロボティクスエンジニア:起動ファイルをいちいち手書きせずにシミュレーション環境を素早く立ち上げられる。ROSとターミナルへの慣れが前提だ。
- ロボティクス研究者:環境のバリエーションを大量に生成し、方策の堅牢性を検証できる。これは実機で大規模に行うのが難しい。
- スタートアップと研究室のチーム:Driftにはエンタープライズ級のシミュレーション基盤がある。料金は公開ページではなくデモ通話で扱う。
タスク
- 最初のシミュレーションを生成する:ロボットとタスクを描写すれば、Driftがワークスペースを組み立て、すぐに何かを動かせる。
- ロボットの挙動を負荷テストする:環境のバリエーションを作り、明示的に調整していないシナリオで方策がどこまで持つかを確かめる。
- 評価をスケールさせる:少数のシミュレーションから、実展開前の多数シナリオにまたがる大規模な評価実行へ移行する。
シーン
- ハードウェアが整う前の初期開発:実機の組み立てが進行中の間に、ロボットの挙動をシミュレーションして評価する。
- 方策変更後の回帰テスト:一連のシミュレーションシナリオを再実行し、新しいモデルが既知の良好な挙動を壊していないか確認する。速い。
- ロボット展開の準備:シミュレーションベース評価で展開前に問題を拾い、ロールアウトの判断が証拠に基づくようにする。
- 展開レビューへの備え:実世界のシナリオを網羅する評価スイートを組み、ロールアウトの判断が勘ではなく証拠の上に成り立つようにする。
主な機能
プロンプトからシミュレーションへ
Driftは自然言語の記述から完全なROSワークスペースを生成する。ロボット、環境、仕様、タスクを具体的に書き出せば、記述ファイル、環境ファイル、起動スクリプトを生み出す。狙いは、いつもの何日もの足場作りなしに、アイデアから動くシミュレーションへたどり着くことだ。
マルチサーフェスエージェント
DriftエージェントはOS、ターミナル、ROS、ワークスペース、シミュレータを同時にまたいで動く。コードをコピーしてくる別のWebツールではなく、既存の開発・展開ワークフローの中に座る。つまりファイルをその場で編集でき、一度生成するだけでは終わらない。
環境バリエーションと負荷テスト
同じ固定の設定を回す代わりに、環境のバリエーションを作ってシナリオを負荷テストできる。方策が汎化するのか、1つの環境を丸暗記しただけなのかを知りたいときに効く。きれいなデモ1本と本物の堅牢性チェックの違いがここにある。本題はそこだ。
大規模なシミュレーションベース評価
Driftはチーム向けプランを、単一のシミュレーションから数十億回の実行までスケールする基盤として位置づける。企業にとっては、展開を決める前に実世界のシナリオを幅広くシミュレーションで網羅することを意味する。Driftによれば、これはロボットをより速く現場へ出すための取り組みだ。
ロボティクス特化エージェント
このエージェントは汎用コーディングではなくロボティクス作業に調整されている。ROSの慣例とロボティクスプロジェクトが期待するファイル構成を理解するため、その出力は既に使っているツールチェーンに収まる。汎用のコードアシスタントがプロジェクトを渡したあとに通常必要になる後片付けを減らせる。出力が、組み替えが必要な汎用プロジェクト構成ではなく、ロボティクスのツールチェーンが期待する慣例に従うからだ。手戻りが少ない。
開発者プレビューとチーム向けプラン
個人のエンジニアと研究者は、LinuxとUbuntuで動く開発者プレビューを試せる。チームと企業には、個別条件の別プランがある。この分け方により、より大きな契約を結ぶ前に中核のワークフローを評価できる。前金のリスクはない。
メリットとデメリット
メリット
- 簡単な記述を実行可能なROSワークスペースに変換し、セットアップ時間を削減する。
- OS、ターミナル、ROS、シミュレータをまたいで動き、既存のワークフローに収まる。
- 単一の固定シナリオではなく、負荷テスト用の環境バリエーションに対応する。
- 個人研究者の利用から企業の評価実行までスケールする。
デメリット
- 公開料金がないため、チームは数字を得るのにデモを予約する必要がある。
- プレビューはLinuxとUbuntuで動くため、Windowsのユーザーは締め出される。
- 価値を引き出すにはROSとターミナルへの習熟が要る。
- APIの提供状況が公開されておらず、統合の計画が立てにくい。
よくある質問
Driftはロボティクス向けのシミュレーションベース評価プラットフォームだ。ロボットとタスクを自然言語で描写すると、実機に展開する前に挙動をテストできるROSシミュレーションを組み立てる。まずテストし、あとで展開する。
関連コンテンツ
Driftに関連するツール、スキル、記事を探す。
Driftの代替ツール

Knocket
Knocket (Tencent RTC team) · 生産性向上 · ビジネス · チャットボットKnocketは無料のライブチャット兼コンタクトページだ。訪問者はウェブサイト、アプリ、共有リンクから書き込み、こちらはTelegramか一つの受信トレイから返信する。
Agibot
Agibot · 生産性向上 · AIアシスタント · チャットボットAgibotはMac向けパーソナルAIエージェントだ。ウィンドウを閉じても動き続け、定時ルーティンを実行し、自分のAPIキーでTelegramやSlackから指示できる。

Melete
Melete · 生産性向上 · AIアシスタント · チャットボットMeleteはチーム向けAIワークスペースだ。エージェントがSlack、Notion、Linear、GitHubで調査し、下書きを書き、作業を実行する。共有メモリと承認の仕組みが人間の関与を保つ。