

關於 Genesis
Genesis 是什麼
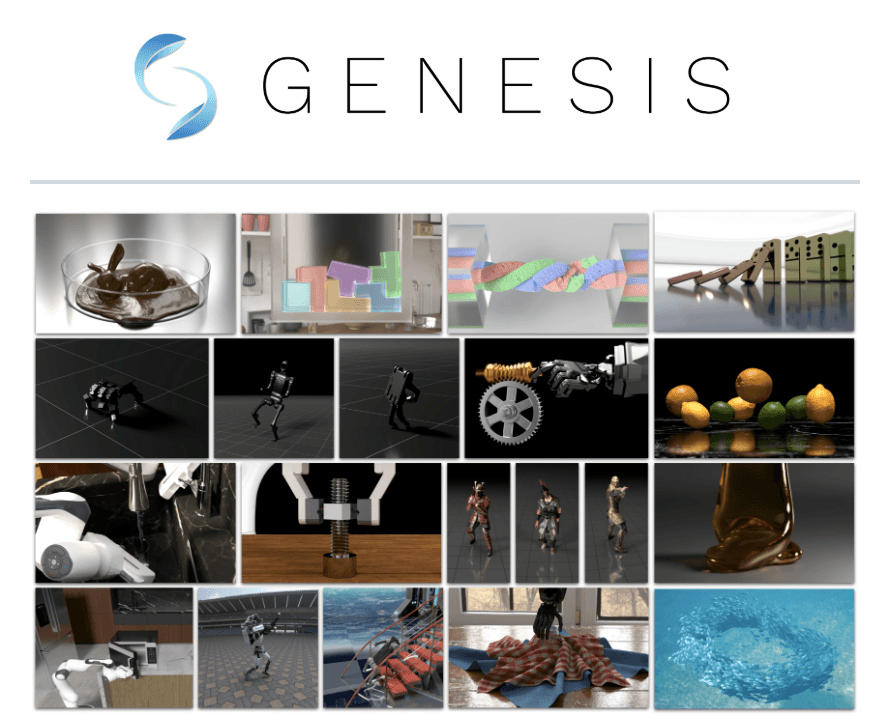
Genesis 是開發物理 AI 的開源模擬平台。你可以把它想成一個用 Python 驅動的機器人訓練模擬器。你在同一個場景裡建立機器人與環境,讓剛體、軟體、流體與布料通過同一套統一的物理引擎,再透過直接接上訓練迴路的相機感測器渲染結果。
這個專案在 2024 年 12 月以學術研究起家,如今由 Genesis AI 支持、以 Genesis World 形式發布。訴求很簡單:一個 API、一個場景、一個狀態。你不必為了模擬一個同時碰到剛性桌面與柔軟布料的機器人,而拼湊三套不同的模擬器。它從筆電 CPU 一路跑到資料中心 GPU,而且因為是 Python,你可以讀取並擴充程式碼,而不是把它當成黑箱。
主要限制在於它是為會寫程式的人打造的。雖然有 GUI 可以檢視場景,但如果你想要的是給非程式人員用的拖放式世界建構工具,這個不是。差得遠。硬體與驅動程式也很重要,因為 GPU 加速的工作負載預設要有現代 NVIDIA 顯示卡。
開始使用
那麼,實際上要怎麼讓機器人跑起來?流程很短。
- 依照 PyTorch 官方針對你平台的說明安裝 PyTorch。
- 用
pip install genesis-world安裝套件,並先確認 pip 是最新的。 - 透過 Python API 載入場景與資源檔(URDF、MJCF、OBJ、GLB 或 USD)。
- 加入控制器與感測器,推進模擬並收集資料。
- 把同一個場景擴展到平行環境,用來產生訓練資料或執行強化學習。
產品資訊
快速了解 Genesis 的定價、支援平台與效能。
適合對象
這項工具最適合的使用者、任務與情境。
使用者
- 機器人研究人員:不必離開 Python,就能在剛體、軟體與流體上執行可重現的實驗。
- 強化學習工程師:在 GPU 上產生大規模的平行訓練環境,而不是手動打造每個場景。
- 圖學與模擬開發者:擴充可讀的 Python 程式碼庫,並放入自訂渲染器或求解器,前提是他們熟悉底層 GPU 工作。
任務
- 機器人操作訓練:用能同時處理硬質與軟質物件的統一求解器,模擬抓取與接觸。
- 合成資料產生:用 Nyx 渲染擬真畫面,供需要標註場景的視覺模型使用。
- 軟體與流體建模:在同一場景中測試可變形材質與液體,與剛性零件並存。
情境
- 早期研究原型:在投入真實硬體之前,先驗證控制構想。
- 控制策略基準測試:在完全相同的模擬環境中比較各種做法,取得公平結果。
- 教學與課程:讓學生閱讀原始碼並修改,作為機器人或圖學課程的一部分。
主要功能
統一多物理引擎
剛體、有限元素法、物質點法、粒子求解器與流體模擬全都共存於同一個場景,共用狀態。機械手臂可以在同一輪執行中撞倒剛性方塊、拖動柔軟布料並濺出液體。不必在各自獨立的工具之間搬移資料。耦合不同材質類型是多數模擬器最痛的地方,而 Genesis 把它當成預設情況,而不是你得自行設定的特殊模式,這省下你原本要花在各自獨立物理工具之間搬移狀態的數小時,那些工具還各期望自己的場景格式。
用 Nyx 的擬真渲染
Genesis 內建自己的渲染器 Nyx,為機器人而非電影打造。你把它當作相機感測器掛上去,渲染出的畫面就會像任何其他觀測一樣流入你的訓練流程。沒有匯出步驟。當你需要光線追蹤或輕量光柵化時,Luisa 與 Pyrender 也可作為替代方案。
跨平台 GPU 擴充
Quadrants 編譯器把 Python 核心程式碼降階到 CUDA、AMD ROCm、Apple Metal、Vulkan、x86 與 ARM64。你寫 Python。同一個場景接著可在筆電核心上執行,或分散到資料中心 GPU,這正是讓模擬成為大規模產生訓練資料的實用方式。
Python 化的模擬介面
整個堆疊都是 Python,包括 URDF、MJCF、OBJ、GLB 與 USD 檔案的資源解析。實務上它就像一個 Python 機器人模擬器:透過單一 API 取得實體存取器、控制器、感測器與平行異質環境。閱讀並修補原始碼是常態,而非事後補充,因為整個引擎以可讀程式碼發布,只要內建行為不合你的實驗,你就能隨時擴充。
內建場景 GUI
GUI 讓你檢視場景、確認發生什麼事,不必為每一輪除錯都寫視覺化程式碼。它是診斷工具,不是完整的環境編輯器,所以預期你的世界大部分仍在 Python 中定義。抽查時很方便。無法取代程式碼。抽查時很方便。無法取代程式碼。
平行與異質環境
你可以同時執行多個環境,並在單一模拟中混合不同的場景組態,這意味著強化學習迴路能從同一任務的數十種細微變體中取得經驗,而你不必在每次執行之間重新啟動任何東西。對強化學習來說,這代表每秒更多經驗、更少盯著個別執行。累積起來很快。
優缺點
優點
- 單一引擎處理剛體、軟體、流體與粒子物理,省去模擬器之間常見的黏合程式碼。
- 在 Apache 2.0 下完全開源,因此你能檢視並修改每一層。
- 從筆電 CPU 擴展到多 GPU 叢集,不必重寫場景。
- 可讀的 Python API 便於嵌入既有的研究程式碼與實驗。
缺點
- 它是研究人員的工具,因此非程式人員會覺得以 Python 為主的工作流程很陡峭,尤其是習慣把場景圖藏在點擊式介面背後的拖放編輯器的人。
- GPU 加速預設要有相當現代的 NVIDIA 顯示卡,這讓較舊的筆電無法應付繁重工作負載。
- 文件與範例仍在成熟中,所以你偶爾得讀原始碼才能釐清邊緣情況。
- 沒有代管的雲端或受管服務,意味著你得自行打理環境與硬體。
常見問題
Genesis 是供機器人學習與物理 AI 研究使用的模擬平台。你建立機器人及其周遭環境,接著執行物理與渲染,以訓練控制策略或產生合成資料,而不必碰觸真實硬體。當一次失敗的抓取會毀掉昂貴機器人時,最後這點就很重要。
相關內容
探索與 Genesis 相關的工具、技能與文章。
Genesis 替代方案

Odyssey 3
Odyssey · 其他Odyssey-3 是 Odyssey 的基礎世界模型,能即時模擬物理,把一段文字提示變成可互動的環境,並套用到機器人、汽車與遊戲上。

JarvisCore
Prescott Data · 程式設計 · 生產力 · 其他JarvisCore 是開源的 Python 執行環境,讓 AI 代理在網格上以對等節點運作、從共用帳本認領任務,並透過零信任代理服務存取外部系統。
Clef
Cloudflare · 商業 · 其他Clef 是 Cloudflare 推出、可在 Workers AI 上執行的開源決策模型。它針對設定好的題目回傳校準後的機率而非生成文字,讓代理程式快速分類、分流並採取行動。