
Lucky Robots
Lucky Robots · 其他
Lucky Robots 開發 Lucky Engine,一套以 MuJoCo 為核心的機器人模擬引擎,可用 10,000 Hz 記錄標註好的訓練片段並匯出給 LeRobot。
關於 Lucky Robots
About
什麼是 Lucky Robots
Lucky Robots 是一支小型工程團隊,專做具身 AI 的模擬層。主力產品 Lucky Engine 是一套為機器人而寫的遊戲引擎,服務對象不是玩家。底層由 MuJoCo 處理接觸、摩擦與動力學,畫面交給 Vulkan,Python SDK 則透過 gRPC 與引擎溝通。
理由不難懂。實機時段很貴,一段策略在真實手臂上出錯,可能燒掉一顆馬達或一週的維修時間。機器人訓練模擬器讓同一段策略免費失敗一百萬次,再把學到的抓取動作帶回實機。Lucky Robots 宣稱比實機訓練省下約 90% 的時間與預算,這個數字出自官方,請當成說法而非獨立驗證的結果。
限制也要先講清楚。平台還年輕,團隊規模不大。雲端工作區 Lucky Hub 仍有幾項功能標示為即將推出。在本機執行引擎需要一張近年推出的桌上型 GPU。習慣十年教學文與論壇答案的人,會在這裡遇到空白。
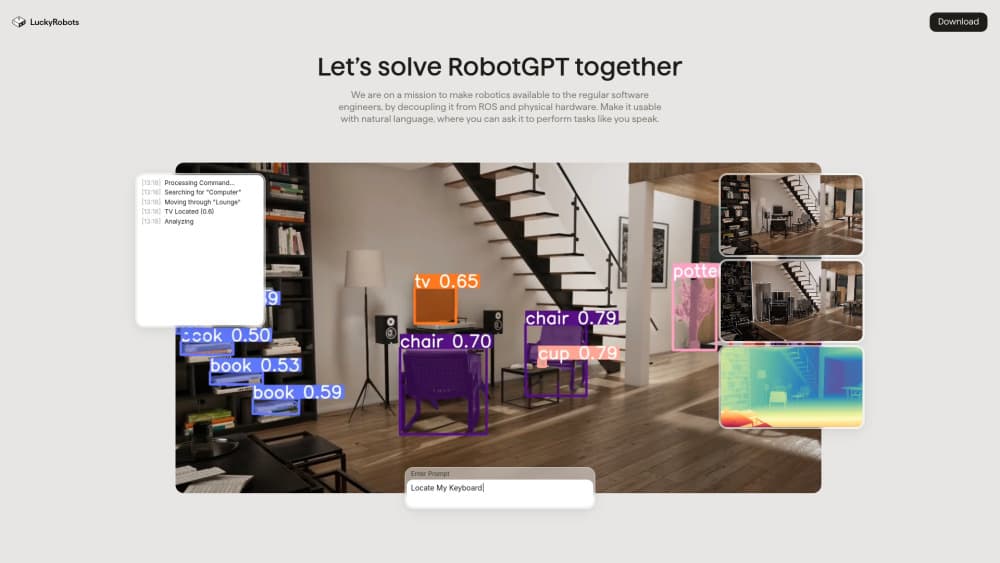
機器人合成資料生成是整個產品的核心,團隊把引擎定位成機器人學習平台,而不是渲染展示。你建好場景、放進機器人、寫好任務腳本,再把過程錄成一段段標註好的片段。輸出瞄準模仿學習與策略訓練。
開始使用
- 從 GitHub 的 releases 頁面下載對應 Linux、macOS 或 Windows 的 LuckyEngine。
- 把 LUCKYENGINE_PATH 指向執行檔,或把 LUCKYENGINE_HOME 指向它所在的資料夾。
- 用
pip install luckyrobots安裝客戶端。 - 在編輯器開啟場景,啟動 gRPC Server 面板,再從 Python 用 Session 連線,或以程式碼直接啟動場景與機器人。
- 錄製片段,匯出成 LeRobot 3.0 資料集送去訓練。
產品資訊
快速了解 Lucky Robots 的定價、支援平台與效能。
適合對象
這項工具最適合的使用者、任務與情境。
使用者
- 機器人研究者:場景可重複、任務可腳本化,Python API 也能接進既有的評估流程。上手前最好先有一點 MuJoCo 或 Gymnasium 的基礎。
- 機器人學習工程師:引擎把關節狀態、攝影機畫面與感測串流記成標註資料,模仿學習流程可以省下人工示範的採集工作。
- 小型機器人團隊:兩個人就能產出訓練資料,不必先買一整批手臂。工作站等級的 GPU 仍是必要條件。
任務
- 不必排實驗室就能收集示範資料:在編輯器手動錄一次任務,之後換參數重播,就能累積到上千段片段。
- 上實機前先壓力測試策略:檢查點先進模擬跑一遍,看清楚它在哪裡出錯,別讓真實手臂替你付學費。
- 檢驗 sim-to-real 的落差:同一份 LeRobot 檢查點可以從 Lucky Engine 走到 Genesis,再部署到實體手臂,模擬與現實的距離因此變得可量測。
- 用同一套工具訓練無人機與手臂:空中機器人與機械手臂共用 MuJoCo 模擬與 Python SDK,不必再維護第二條工具鏈。
情境
- 訓練前一個晚上批次產資料:把任務排進 Lucky Hub,雲端模擬分鐘在你睡覺時持續產出片段。
- 只有兩支手臂卻要排隊的大學實驗室:每位學生在自己的場景裡作業,沒有人等硬體空檔。
- 論文需要可重現的實驗:固定場景、固定時間步長、完整錄下的片段,讓結果在審查時站得住腳。
主要功能
即時引擎底下的 MuJoCo 物理
Lucky Engine 以 MuJoCo 的接觸、摩擦與動力學作為物理核心,模擬中學會的抓取動作,在實體夾爪上真的有機會成立。引擎把這套求解器包進即時迴圈,時鐘精度對齊物理步進,錄下來的時間戳不會與模擬脫節。跑上好幾天的訓練,這種穩定度比單純的運算速度更值錢。
光柵化或路徑追蹤的攝影機畫面
算圖走 Vulkan,提供兩種模式。光柵化速度快,幾何複雜的場景夠用。路徑追蹤產出的畫面接近真實感測器看到的樣子,視覺模型能不能轉移到實機,差別往往就在這裡。模式可以逐場景選擇,趕資料的批次不必為擬真付出成本。
高頻率錄製與 LeRobot 匯出
每個動作都會存成一段標註片段,內含攝影機畫面、關節狀態與感測串流。引擎支援 10,000 Hz 錄製,影片編碼交給 GPU,大批次也不至於失控。片段直接採 LeRobot 3.0 格式,Hugging Face 工具與現有訓練腳本不必轉檔就能讀。
Python SDK 與 gRPC 控制
luckyrobots 套件對應引擎全部的 gRPC 介面:機器人、策略、關節、致動器、IK、遙測、攝影機與視埠。低階客戶端一次呼叫就能送動作、取觀測,Gymnasium 環境則把同一個迴圈包成強化學習介面。所有項目都能在執行時查詢,你直接列出機器人與關節,不必從文件猜名稱。
用 C# 搭場景與程序化資產
編輯器沿用遊戲業的習慣:擺物件、為道具加上骨架、用 C# 寫行為,場景需要變化時再程序化生成網格與材質。冰箱、櫥櫃與烤架都做成可開合的機構,策略因此能學會操作一個房間,而不是只盯著看。任何 MuJoCo XML 都能載入,Unitree、Franka 與 Hello Robot 已內建支援。
AI 代理與 Lucky Hub 雲端執行
Lucky Hub 提供專案、資料集、模型與執行紀錄的共同工作區,也允許 AI 代理直接操作引擎。把 Claude、Codex 或其他代理指向專案,它就能用與人相同的介面搭場景、錄資料。雲端執行按模擬分鐘與片段計費,適合需要百萬段資料卻不想自建硬體的團隊。
優缺點
優點
- 物理與算圖在同一套引擎裡,攝影機畫面與關節資料出自同一個模擬步進。
- LeRobot 3.0 輸出省掉訓練前的匯出與轉檔工作。
- Python SDK 與 gRPC API 涵蓋強化學習、模仿學習與單純的遙操作錄製,不必另寫串接程式。
- 任何 MuJoCo XML 模型都能載入,多數研究用機械手臂與四足機器人開箱即用。
- 客戶端採 MIT 授權,加上免費方案,第一次實驗的成本很低。
缺點
- 社群規模小,遇到罕見錯誤通常得直接問官方團隊,論壇上找不到現成答案。
- Lucky Hub 的團隊計費與託管點數等項目仍標示即將推出,現階段雲端使用受限。
- 本機執行要自備桌上型 GPU 並手動下載引擎,安裝負擔比單純 pip install 重。
- 文件偏重 API 參考,初學者得另外補 MuJoCo 的基本概念。
常見問題
Lucky Robots 用來在模擬環境訓練與測試機器人策略,確認可行之後才上實機。團隊建好場景、錄下標註片段,再把資料匯出做模仿學習。
相關內容
探索與 Lucky Robots 相關的工具、技能與文章。
Lucky Robots 替代方案

Odyssey 3
Odyssey · 其他Odyssey-3 是 Odyssey 的基礎世界模型,能即時模擬物理,把一段文字提示變成可互動的環境,並套用到機器人、汽車與遊戲上。

JarvisCore
Prescott Data · 程式設計 · 生產力 · 其他JarvisCore 是開源的 Python 執行環境,讓 AI 代理在網格上以對等節點運作、從共用帳本認領任務,並透過零信任代理服務存取外部系統。
Clef
Cloudflare · 商業 · 其他Clef 是 Cloudflare 推出、可在 Workers AI 上執行的開源決策模型。它針對設定好的題目回傳校準後的機率而非生成文字,讓代理程式快速分類、分流並採取行動。